
Resumo:
Pesquisadores da Universidade da Califórnia, Los Angeles (UCLA) e da Universidade de Michigan desenvolveram um robô biônico compacto. Ele pode pular como um sapo, mover-se em superfícies complexas como grama e areia, atravessar pequenos degraus e até nadar na água após instalar nadadeiras especiais. Ao contrário dos robôs tradicionais que dependem de motores para conduzir continuamente os movimentos das pernas, este dispositivo armazena energia torcendo hastes elásticas e depois usa a deformação repentina do material para gerar impulso instantâneo, permitindo-lhe saltar rapidamente.
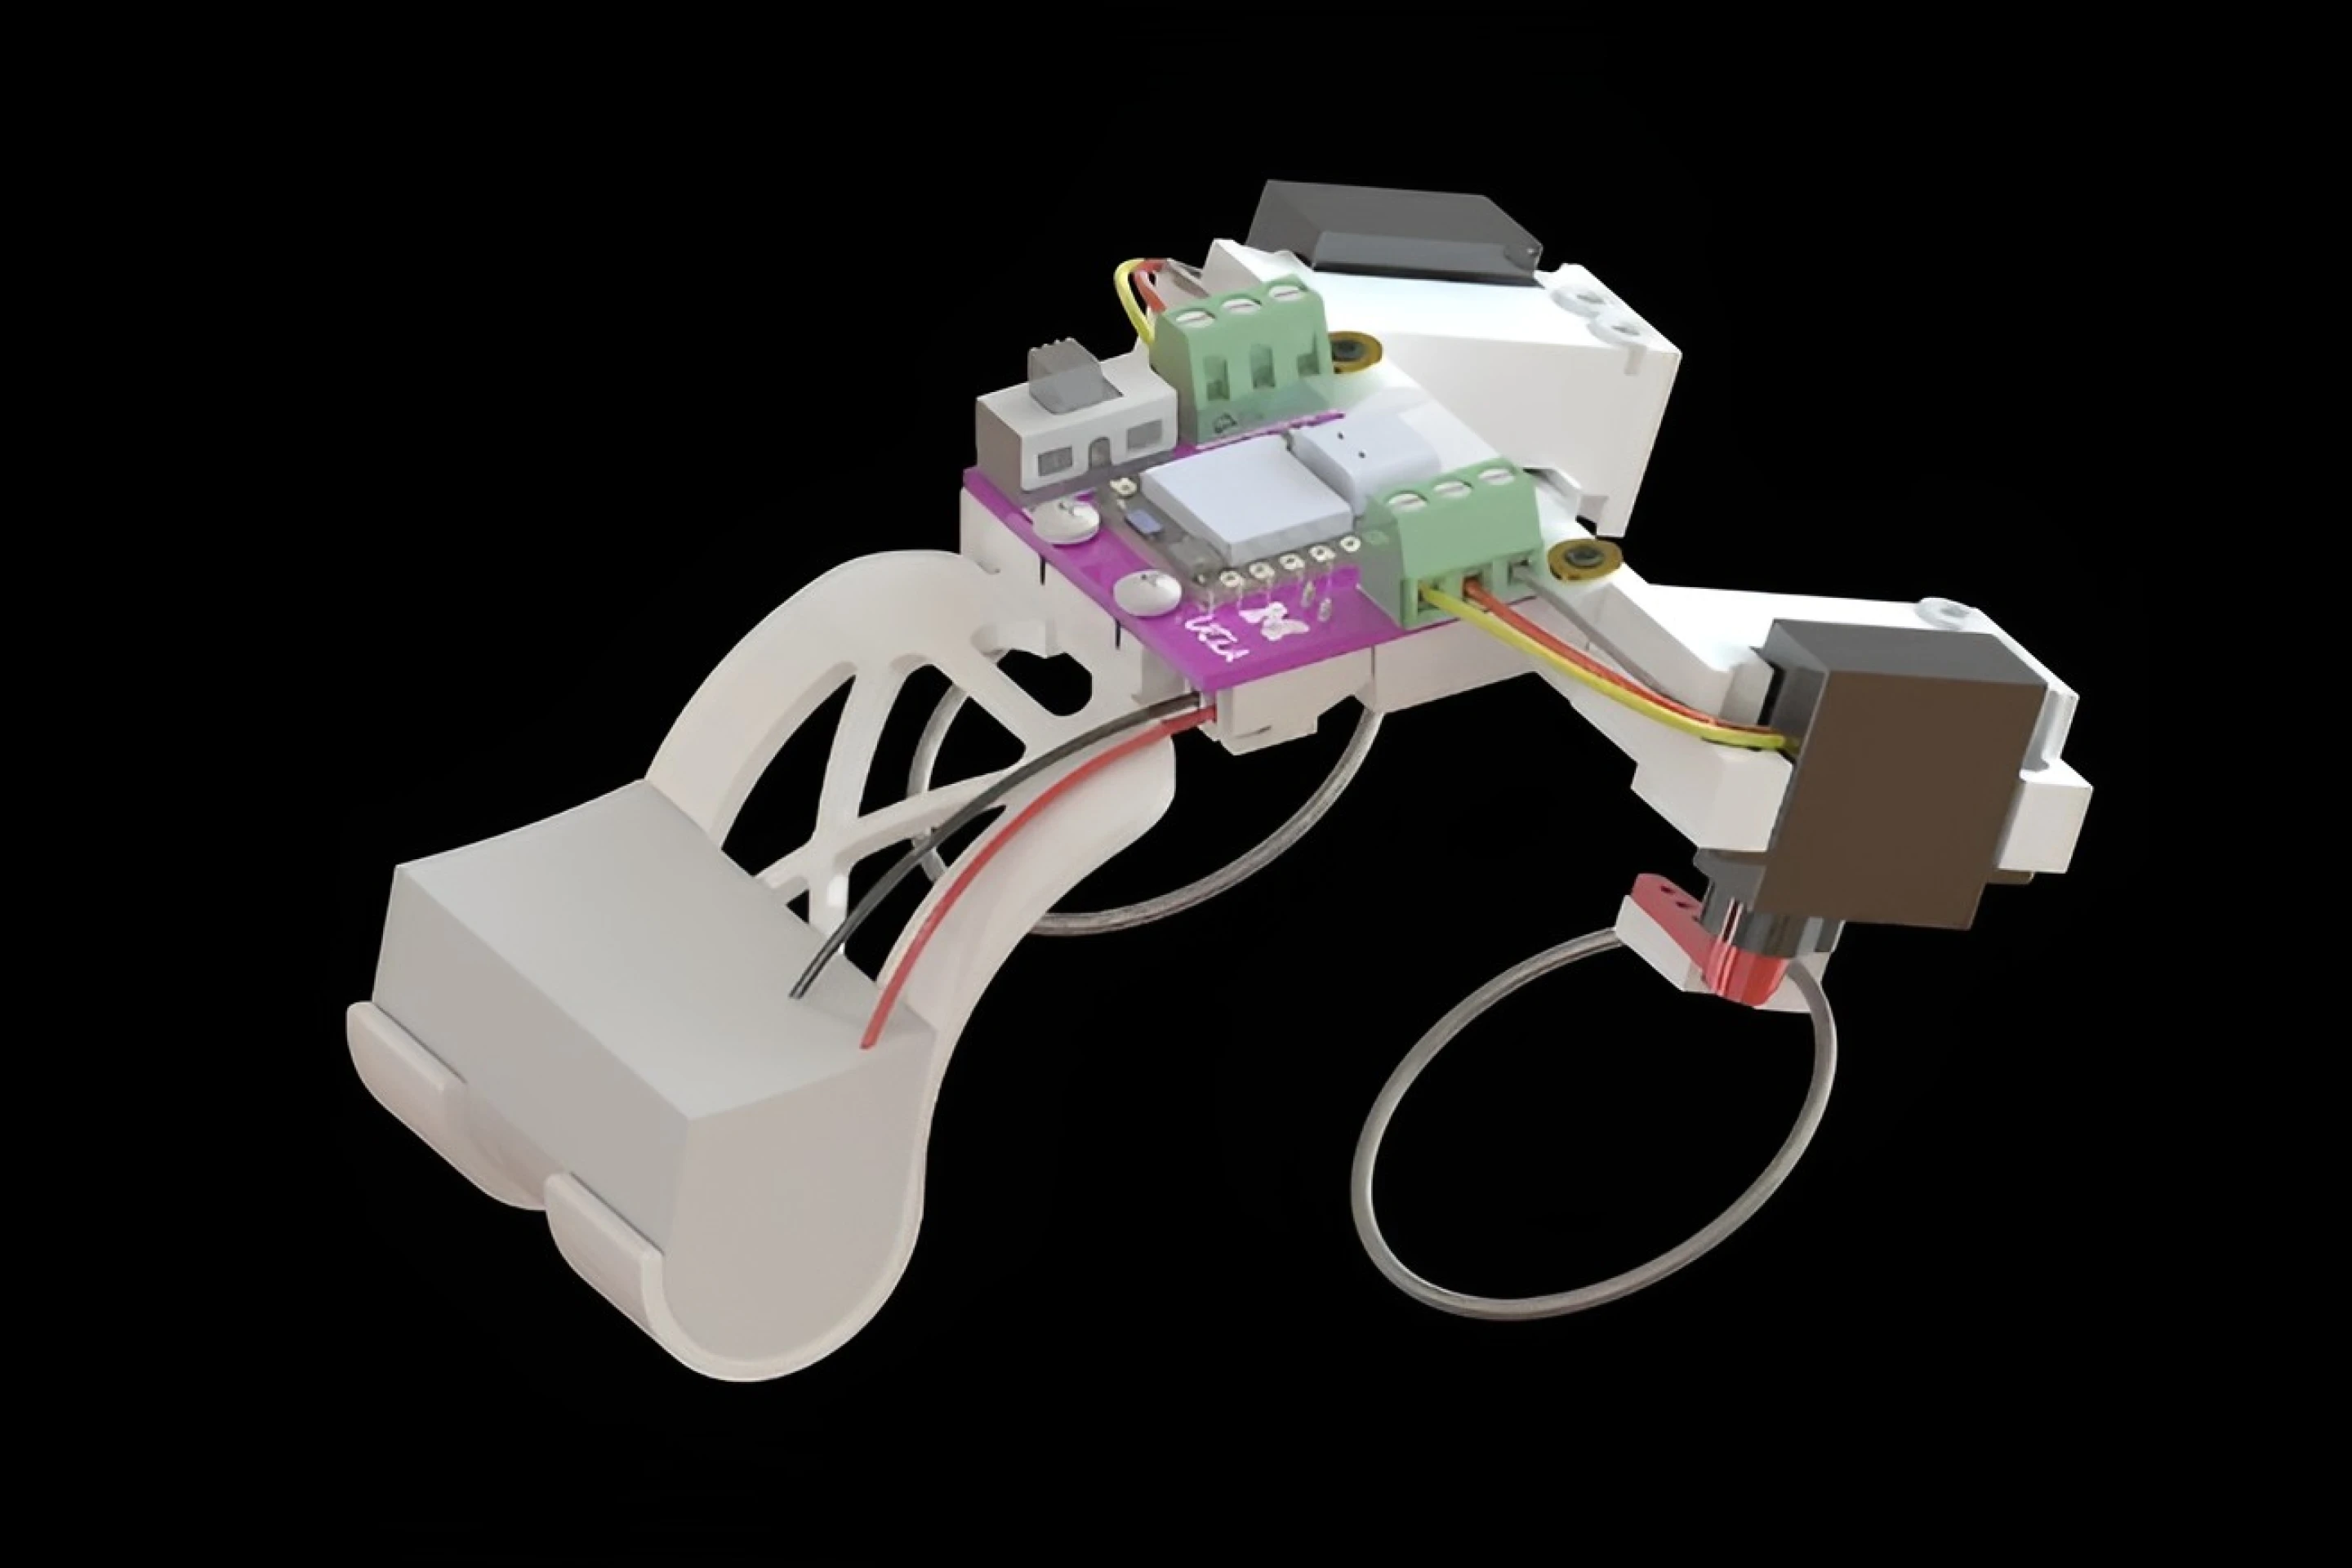
Esta pesquisa demonstra um novo mecanismo de locomoção adequado para microrobôs. Os pesquisadores esperam que, ao melhorar a estrutura mecânica, pequenos robôs possam gerar energia instantânea forte o suficiente sem usar motores maiores. Resultados relevantes foram publicados na revista Science Advances.
Para robôs menores, mover-se não é tão simples quanto parece. Folhas de grama, areia solta, dobras de tecido e pequenos obstáculos no chão podem representar sérios obstáculos. Quando a altura do obstáculo está próxima do tamanho do próprio robô, muitas vezes é difícil ultrapassá-lo suavemente apoiando-se apenas nas rodas ou nas pernas mecânicas comuns.
Saltar é uma solução, mas impõe exigências especiais à produção de energia. Os robôs não apenas precisam de energia suficiente, mas também devem liberá-la em um tempo muito curto para obter um forte impulso para cima ou para frente. No entanto, os motores pequenos costumam ser bons em fornecer potência suave e sustentada, mas lutam para produzir diretamente uma saída instantânea tão forte.
Os engenheiros já tentaram resolver esse problema com molas: primeiro deixe o motor comprimir ou esticar lentamente a mola, armazenar a energia na forma de energia potencial elástica e, em seguida, liberar rapidamente a mola para obter a ejeção. No entanto, como fazer com que materiais elásticos em estruturas tridimensionais se deformem repentinamente e de forma estável, reprodutivelmente e se recuperem rapidamente após cada movimento ainda é um problema técnico desafiador.
Desta vez, a equipe de pesquisa usou uma estrutura de haste elástica semelhante a uma mola helicoidal. Os pesquisadores primeiro usaram um modelo de computador para analisar as regras de deformação da haste elástica sob diferentes condições de flexão e torção e, em seguida, usaram um braço robótico para conduzir experimentos de flexão e torção em materiais reais para comparar as previsões do modelo com os resultados reais.
Através desses experimentos, os pesquisadores determinaram gradualmente quais geometrias e métodos de carregamento faziam com que a haste elástica sofresse transformações morfológicas repentinas, em vez de se deformar lentamente. Depois de dominar essas condições, eles podem projetar membros elásticos correspondentes de acordo com as necessidades de movimento do robô.
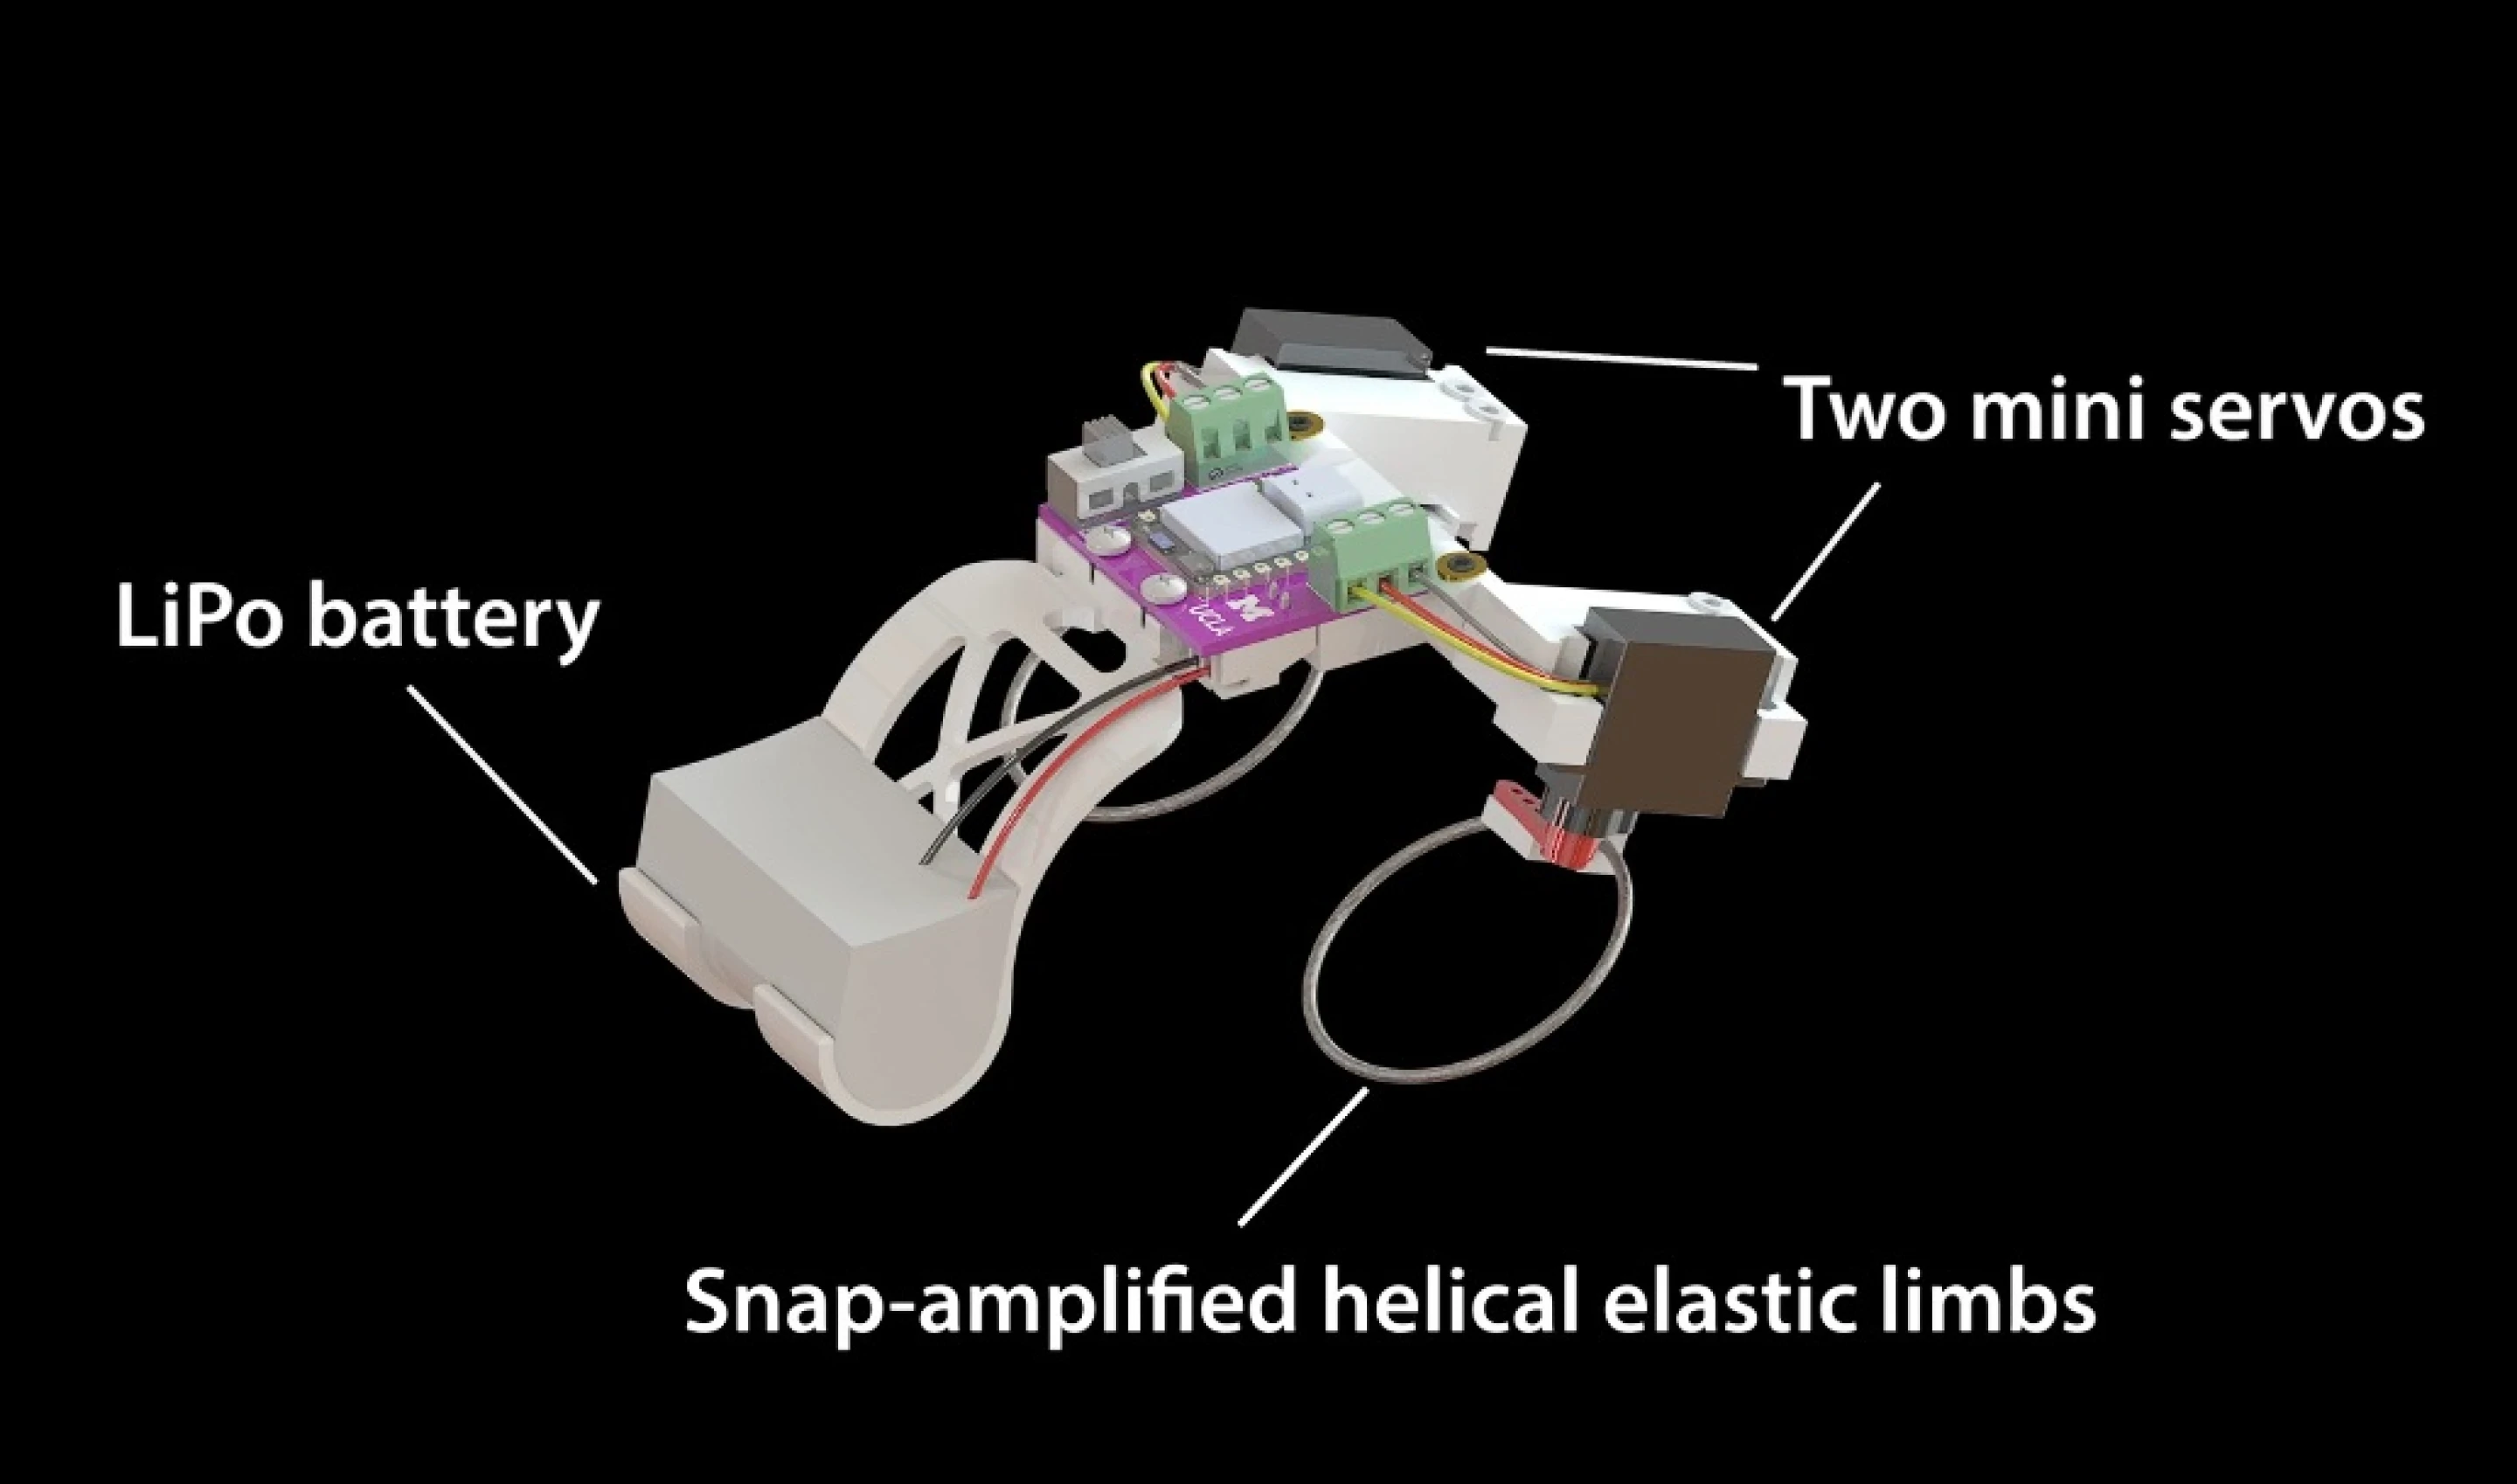
A haste elástica usada pelo robô é feita de liga de níquel-titânio. Os pesquisadores dobraram a haste originalmente reta em formato de espiral, fixaram uma extremidade no suporte e conectaram a outra extremidade a um pequeno servo motor. Quando o motor gira, a haste elástica dobra e torce ao mesmo tempo e armazena gradualmente energia potencial elástica.
À medida que a deformação continua a aumentar, a haste eventualmente atinge um estado crítico instável e, de repente, muda para outra configuração. Esta rápida mudança de forma cria um movimento instantâneo perceptível, catapultando o robô para cima e para frente.
Todo o processo é semelhante a comprimir uma mola e soltá-la repentinamente. O motor não precisa produzir diretamente toda a potência necessária para saltar em um tempo muito curto, mas pode acumular energia lentamente por um longo período de tempo e então liberá-la de forma concentrada através da estrutura elástica.
Após completar um salto, o motor gira na direção oposta, retornando a haste elástica ao estado inicial necessário para o próximo salto. Como parte do processo de redefinição pode ser concluída enquanto o robô está no ar, o robô pode se preparar rapidamente para o próximo salto após o pouso.
No entanto, o design da haste elástica precisa encontrar um equilíbrio entre a força do salto e a velocidade de retorno. Embora algumas estruturas possam liberar mais energia, elas exigem que o motor gire em um ângulo maior para se recuperar, resultando em intervalos mais longos entre saltos consecutivos. Os pesquisadores finalmente escolheram um design que pudesse gerar um impulso mais forte e uma reinicialização completa em menos tempo.
Para verificar se este mecanismo é realmente aplicável a um robô completo, a equipe de pesquisa construiu um protótipo com cerca de 11 centímetros de comprimento e pesando 98,2 gramas. Suas costas são equipadas com dois membros elásticos que podem se deformar repentinamente, e seu método geral de movimento é um tanto semelhante ao de um sapo.
Os pesquisadores também construíram um robô de controle com uma estrutura rígida de pernas. Os dois robôs têm a mesma potência motora, mas a principal diferença é como a energia é usada: o robô de controle depende de pernas rígidas para produzir movimento continuamente, enquanto o novo robô primeiro armazena energia e depois a libera através da deformação repentina de hastes elásticas.
O teste cobre seis superfícies: madeira, tecido, acrílico, couro, grama e areia. Os resultados mostraram que o novo robô saltitante se moveu mais rápido do que a versão de pernas rígidas em todas as superfícies testadas.
Em uma placa de madeira, o novo robô atingiu uma velocidade de 3,21 comprimentos de corpo por segundo. Combinando os resultados dos testes das seis superfícies, a velocidade média é de 2,46 comprimentos de corpo por segundo, enquanto a velocidade média do robô de pernas rígidas é de apenas 0,79 comprimentos de corpo por segundo. Por outras palavras, neste conjunto de experiências de controlo, o robô saltitante moveu-se, em média, cerca de 3,1 vezes mais rápido do que a versão de pernas rígidas.
Em tecidos e grama, a diferença de desempenho entre os dois robôs é particularmente óbvia. Robôs de pernas rígidas dificilmente conseguem se mover suavemente nessas superfícies que são propensas a obstruções ou deslizamentos, enquanto robôs saltitantes podem usar impulso instantâneo para superar parte da resistência e continuar avançando.
Além de saltar em superfícies planas, o robô também demonstrou a habilidade de dar pequenos passos e dar cambalhotas continuamente. Essas ações mostram que a haste elástica pode não apenas ajudar o robô a gerar impulso para frente, mas também a realizar movimentos corporais mais complexos sob condições específicas de estrutura e controle.
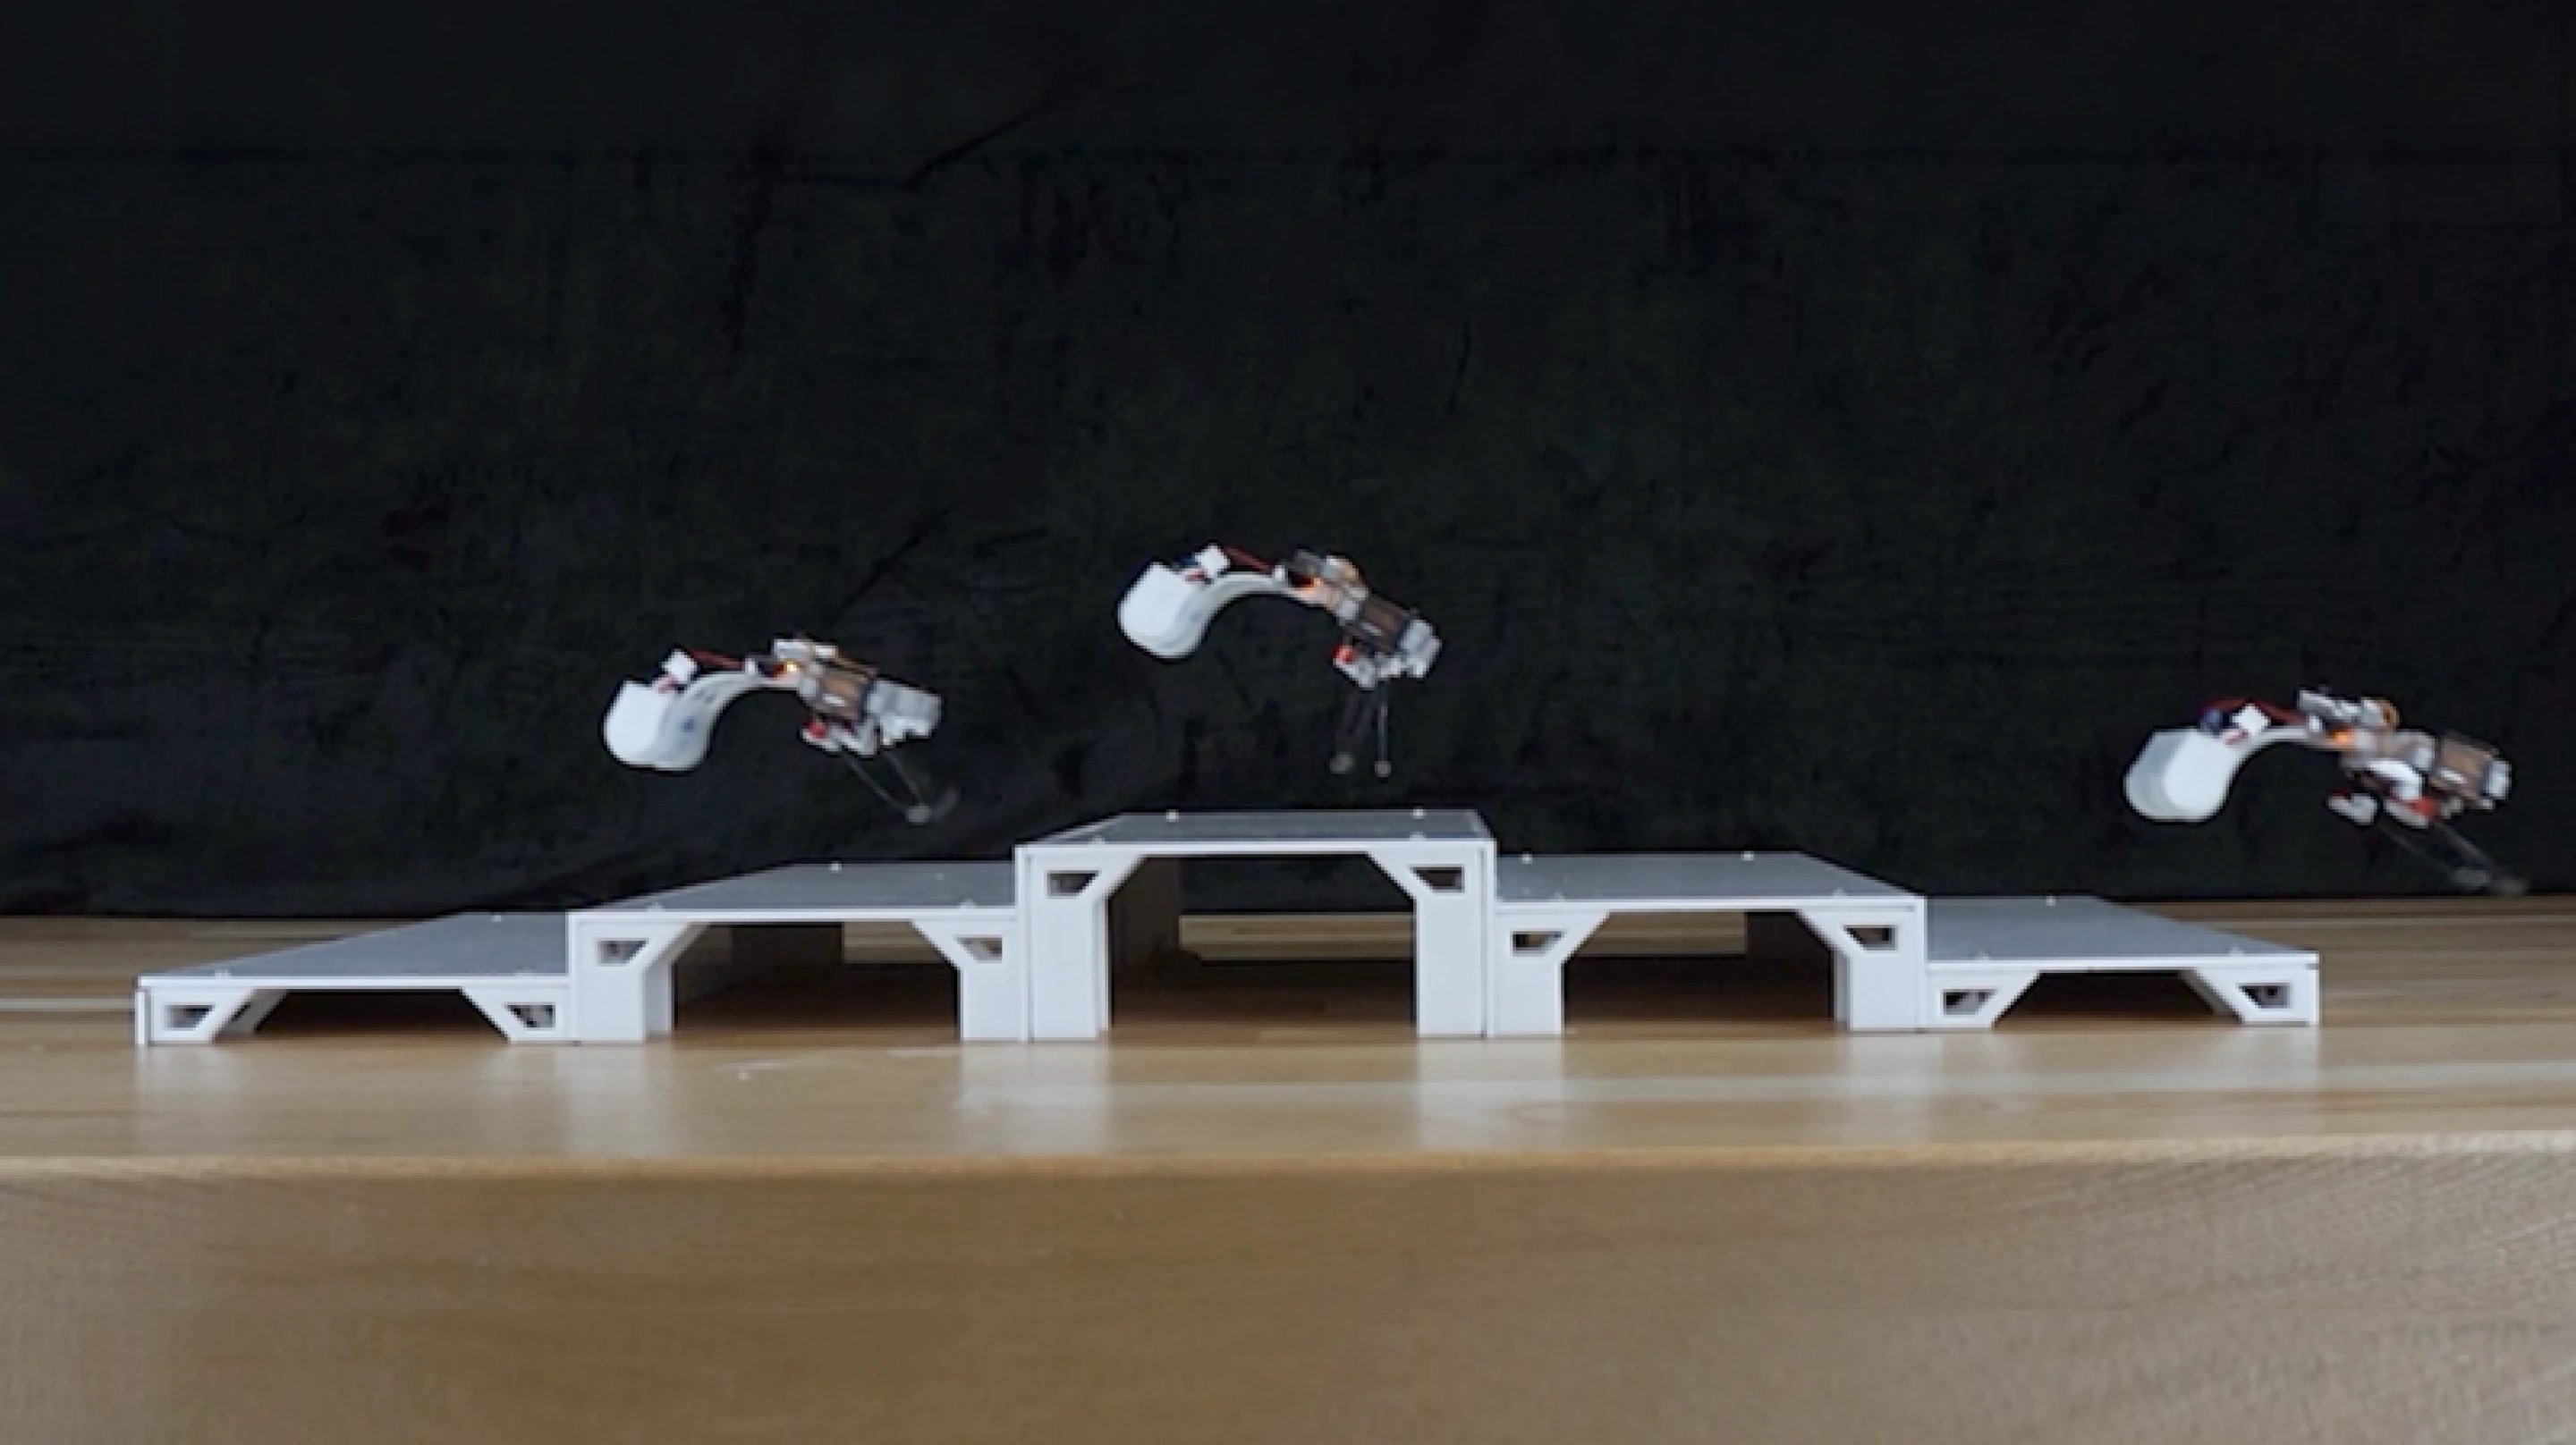
Os pesquisadores também equiparam o robô com nadadeiras finas e flexíveis para permitir que ele nadasse na água. Neste momento, os membros elásticos originalmente usados para saltar podem ser usados com as nadadeiras para empurrar o corpo d’água, permitindo que o robô se mova a uma velocidade de cerca de 0,5 comprimento do corpo por segundo.
O robô pode não apenas avançar na água, mas também mudar a direção do movimento e evitar obstáculos em condições de teste com perturbações do vento. Em terra, os pesquisadores controlaram os dois membros elásticos para se moverem em frequências diferentes para fazer o robô mudar de direção.
Numa demonstração de navegação terrestre, os investigadores pilotaram remotamente um robô através de uma caixa de areia repleta de pedras para demonstrar a sua capacidade de se mover num ambiente complexo. Além disso, a equipe também utilizou sensores de luz para permitir que o robô demonstrasse sua capacidade de girar de forma autônoma na direção da fonte de luz.
Isso significa que o dispositivo já possui alguns recursos básicos de resposta ambiental. No entanto, a navegação autônoma demonstrada atualmente ainda é relativamente simples e ainda está longe de ser um sistema robótico maduro que possa identificar de forma independente ambientes complexos, planejar rotas e completar tarefas.
Os pesquisadores acreditam que esse mecanismo de movimento pode ser adequado para busca e resgate em locais de desastres, inspeção de equipamentos e outras tarefas que exijam a travessia de terrenos complexos. Por exemplo, no local de um terremoto ou desabamento de um edifício, os microrobôs podem precisar navegar por escombros, materiais soltos e espaços apertados. Quando os robôs com rodas tradicionais encontram obstáculos, eles geralmente precisam dar a volta ou encontrar uma rota transitável, enquanto os robôs que podem pular têm a oportunidade de superar diretamente alguns obstáculos.
Se a mesma estrutura mecânica puder saltar na terra e empurrar nadadeiras na água, então o robô pode não precisar instalar dois sistemas de propulsão completamente independentes ao alternar entre ambientes diferentes. Espera-se que esse projeto reduza a complexidade de alguns dispositivos e forneça novas opções para microrobôs que precisam trabalhar em ambientes úmidos, áreas alagadas ou terrenos complexos.
A tecnologia também tem implicações que vão além dos robôs saltadores. Os pesquisadores destacam que o uso da própria estrutura mecânica para armazenar e liberar energia poderia reduzir a dependência de grandes motores ou sistemas de controle complexos. Essa ideia também pode ser usada para dispositivos como garras robóticas que requerem movimentos rápidos. Por exemplo, algumas garras mecânicas precisam fechar em muito pouco tempo. Se a energia puder ser armazenada primeiro e depois liberada rapidamente, haverá uma oportunidade de atingir velocidades de ação mais rápidas sem aumentar significativamente o tamanho do motor.
A equipe de pesquisa também acredita que esse conjunto de princípios de design poderá ser usado para criar robôs com apenas alguns milímetros de tamanho no futuro. A chave está na relação entre a geometria da haste elástica e o comportamento de deformação repentina, em vez de ter que depender de um tamanho específico de motor ou acionamento grande. No entanto, se pode realmente ser reduzido ao nível milimétrico ainda requer mais pesquisas e verificação experimental.
Atualmente, este robô ainda é um protótipo de pesquisa científica. Os testes existentes provaram que ele se move mais rápido do que uma versão de controle com pernas rígidas, mas a equipe ainda não demonstrou que ele pode superar outros robôs saltadores que usam molas ou estruturas elásticas. Projetos diferentes têm diferenças na altura do salto, velocidade de movimento, eficiência energética, precisão de controle e tempo de reinicialização, e ainda precisam ser comparados em condições uniformes.
Além disso, o protótipo atualmente demonstra apenas capacidades básicas de navegação, ultrapassagem de obstáculos e natação. Para ser verdadeiramente utilizado em missões de busca e salvamento ou de inspeção industrial, é necessário melhorar ainda mais a resistência, a percepção ambiental, a estabilidade do movimento e a adaptabilidade a terrenos complexos, e verificar se a estrutura elástica pode permanecer confiável após deformações repetidas a longo prazo.
Esta pesquisa mostra uma ideia de engenharia digna de atenção: os robôs não precisam necessariamente contar com motores mais potentes para obter capacidades de ação instantânea mais fortes. Eles também podem acumular energia através de estruturas mecânicas e então liberá-la rapidamente de maneira adequada. Esta abordagem é particularmente atraente para microrrobôs onde tanto o tamanho quanto a energia são severamente limitados.
À medida que os investigadores compreendem melhor as leis da deformação súbita das estruturas elásticas, espera-se que este projeto que utiliza o próprio material para alcançar movimentos rápidos seja aplicado a sistemas robóticos mais pequenos e mais flexíveis no futuro. No entanto, questões como durabilidade, controlo e gestão de energia ainda precisam de ser abordadas para passar de protótipos em laboratório para produtos capazes de realizar missões no mundo real durante longos períodos de tempo.
Comentários