Resumo:
Pesquisadores do MIT desenvolveram um sistema de planejamento de trajetória de drones chamado SANDO. O objetivo é planejar continuamente rotas para evitar colisões para a aeronave em um ambiente onde não haja pré-mapa e onde os obstáculos ao redor estejam se movendo. Em vez de tentar adivinhar com precisão onde cada obstáculo estará em seguida, o SANDO calcula o alcance até o qual o obstáculo pode se mover dentro de um tempo especificado com base na velocidade mais alta que pode atingir e, consequentemente, reserva uma passagem segura tridimensional para o drone que muda com o tempo.
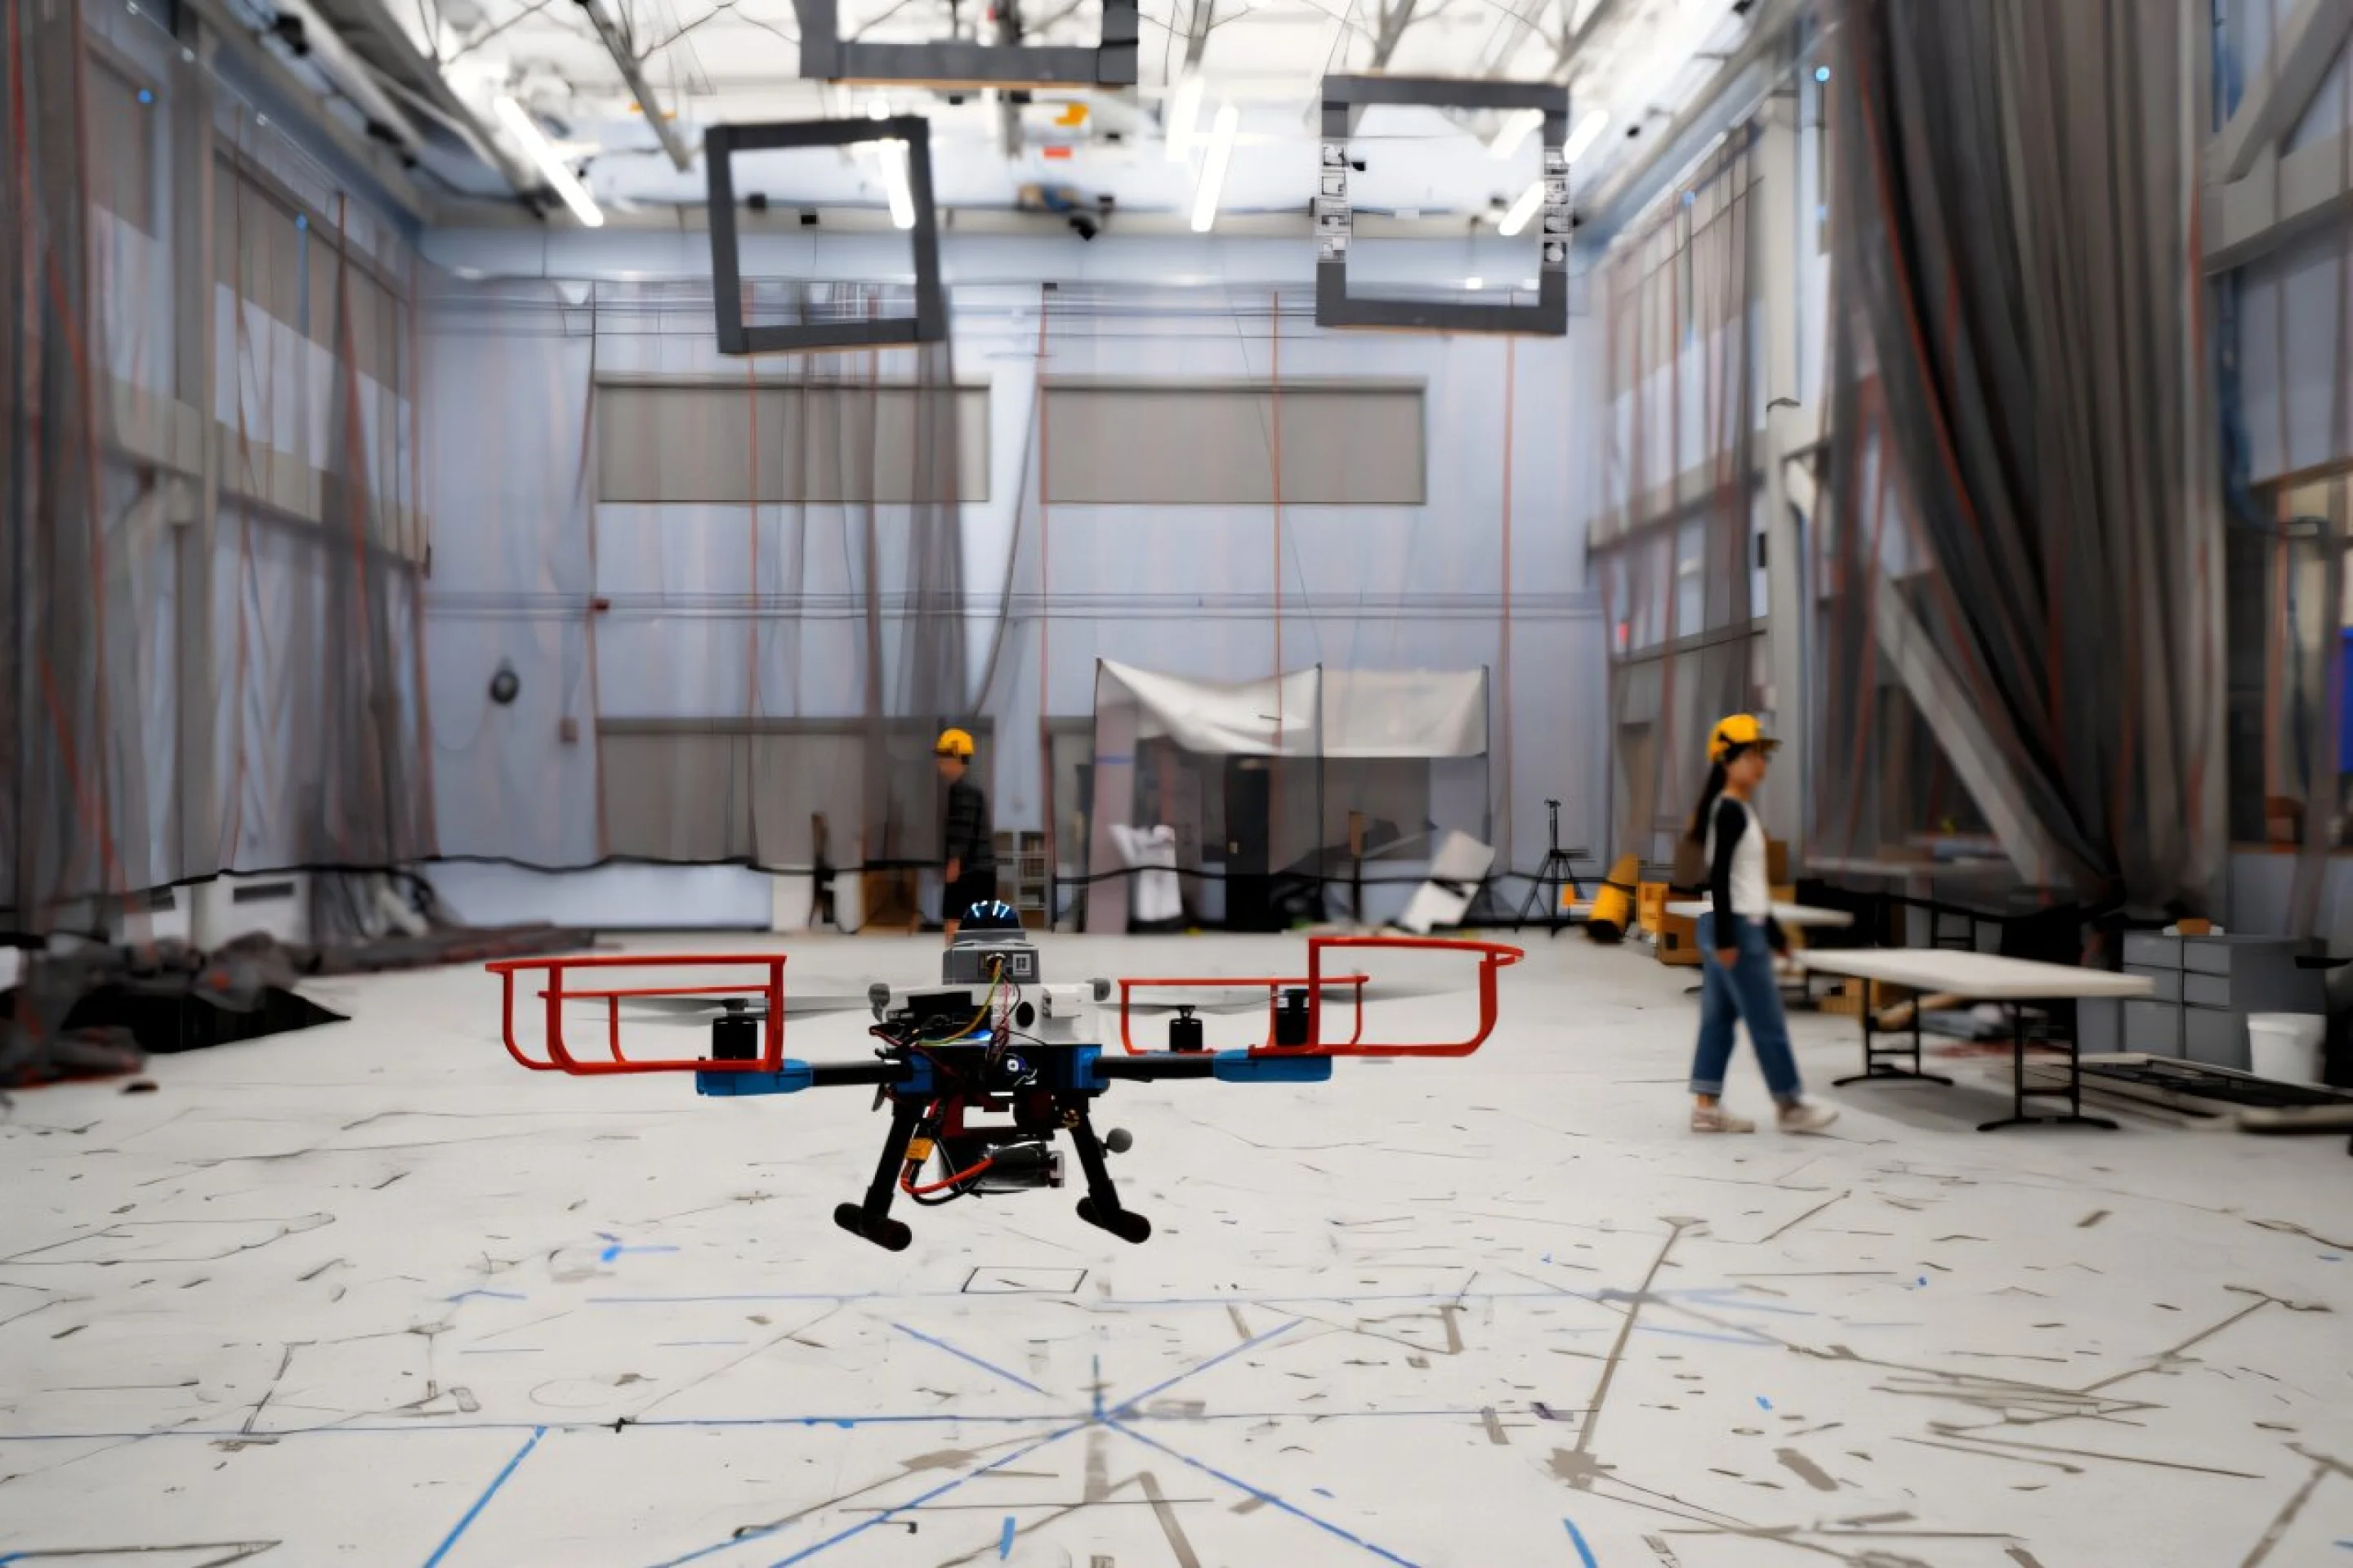
O nome completo do SANDO é “Planejamento de Trajetória Autônoma Segura em Ambientes Dinâmicos Desconhecidos”. O sistema usa câmeras e sensores integrados para descobrir, agrupar e rastrear obstáculos dinâmicos e, em seguida, usa uma esfera delimitadora para descrever as áreas onde esses objetos provavelmente alcançarão no futuro. O planejador incorpora essas áreas nos cálculos de rotas para formar uma série de segmentos de espaço sem barreiras que se ajustam ao longo do tempo; ele também usa mapas de calor para marcar áreas com muitos obstáculos e guiar os drones em áreas congestionadas. No corredor seguro, o sistema calculará uma rota alvo mais rápida e replanejará de acordo com as mudanças ambientais à medida que o drone avança.
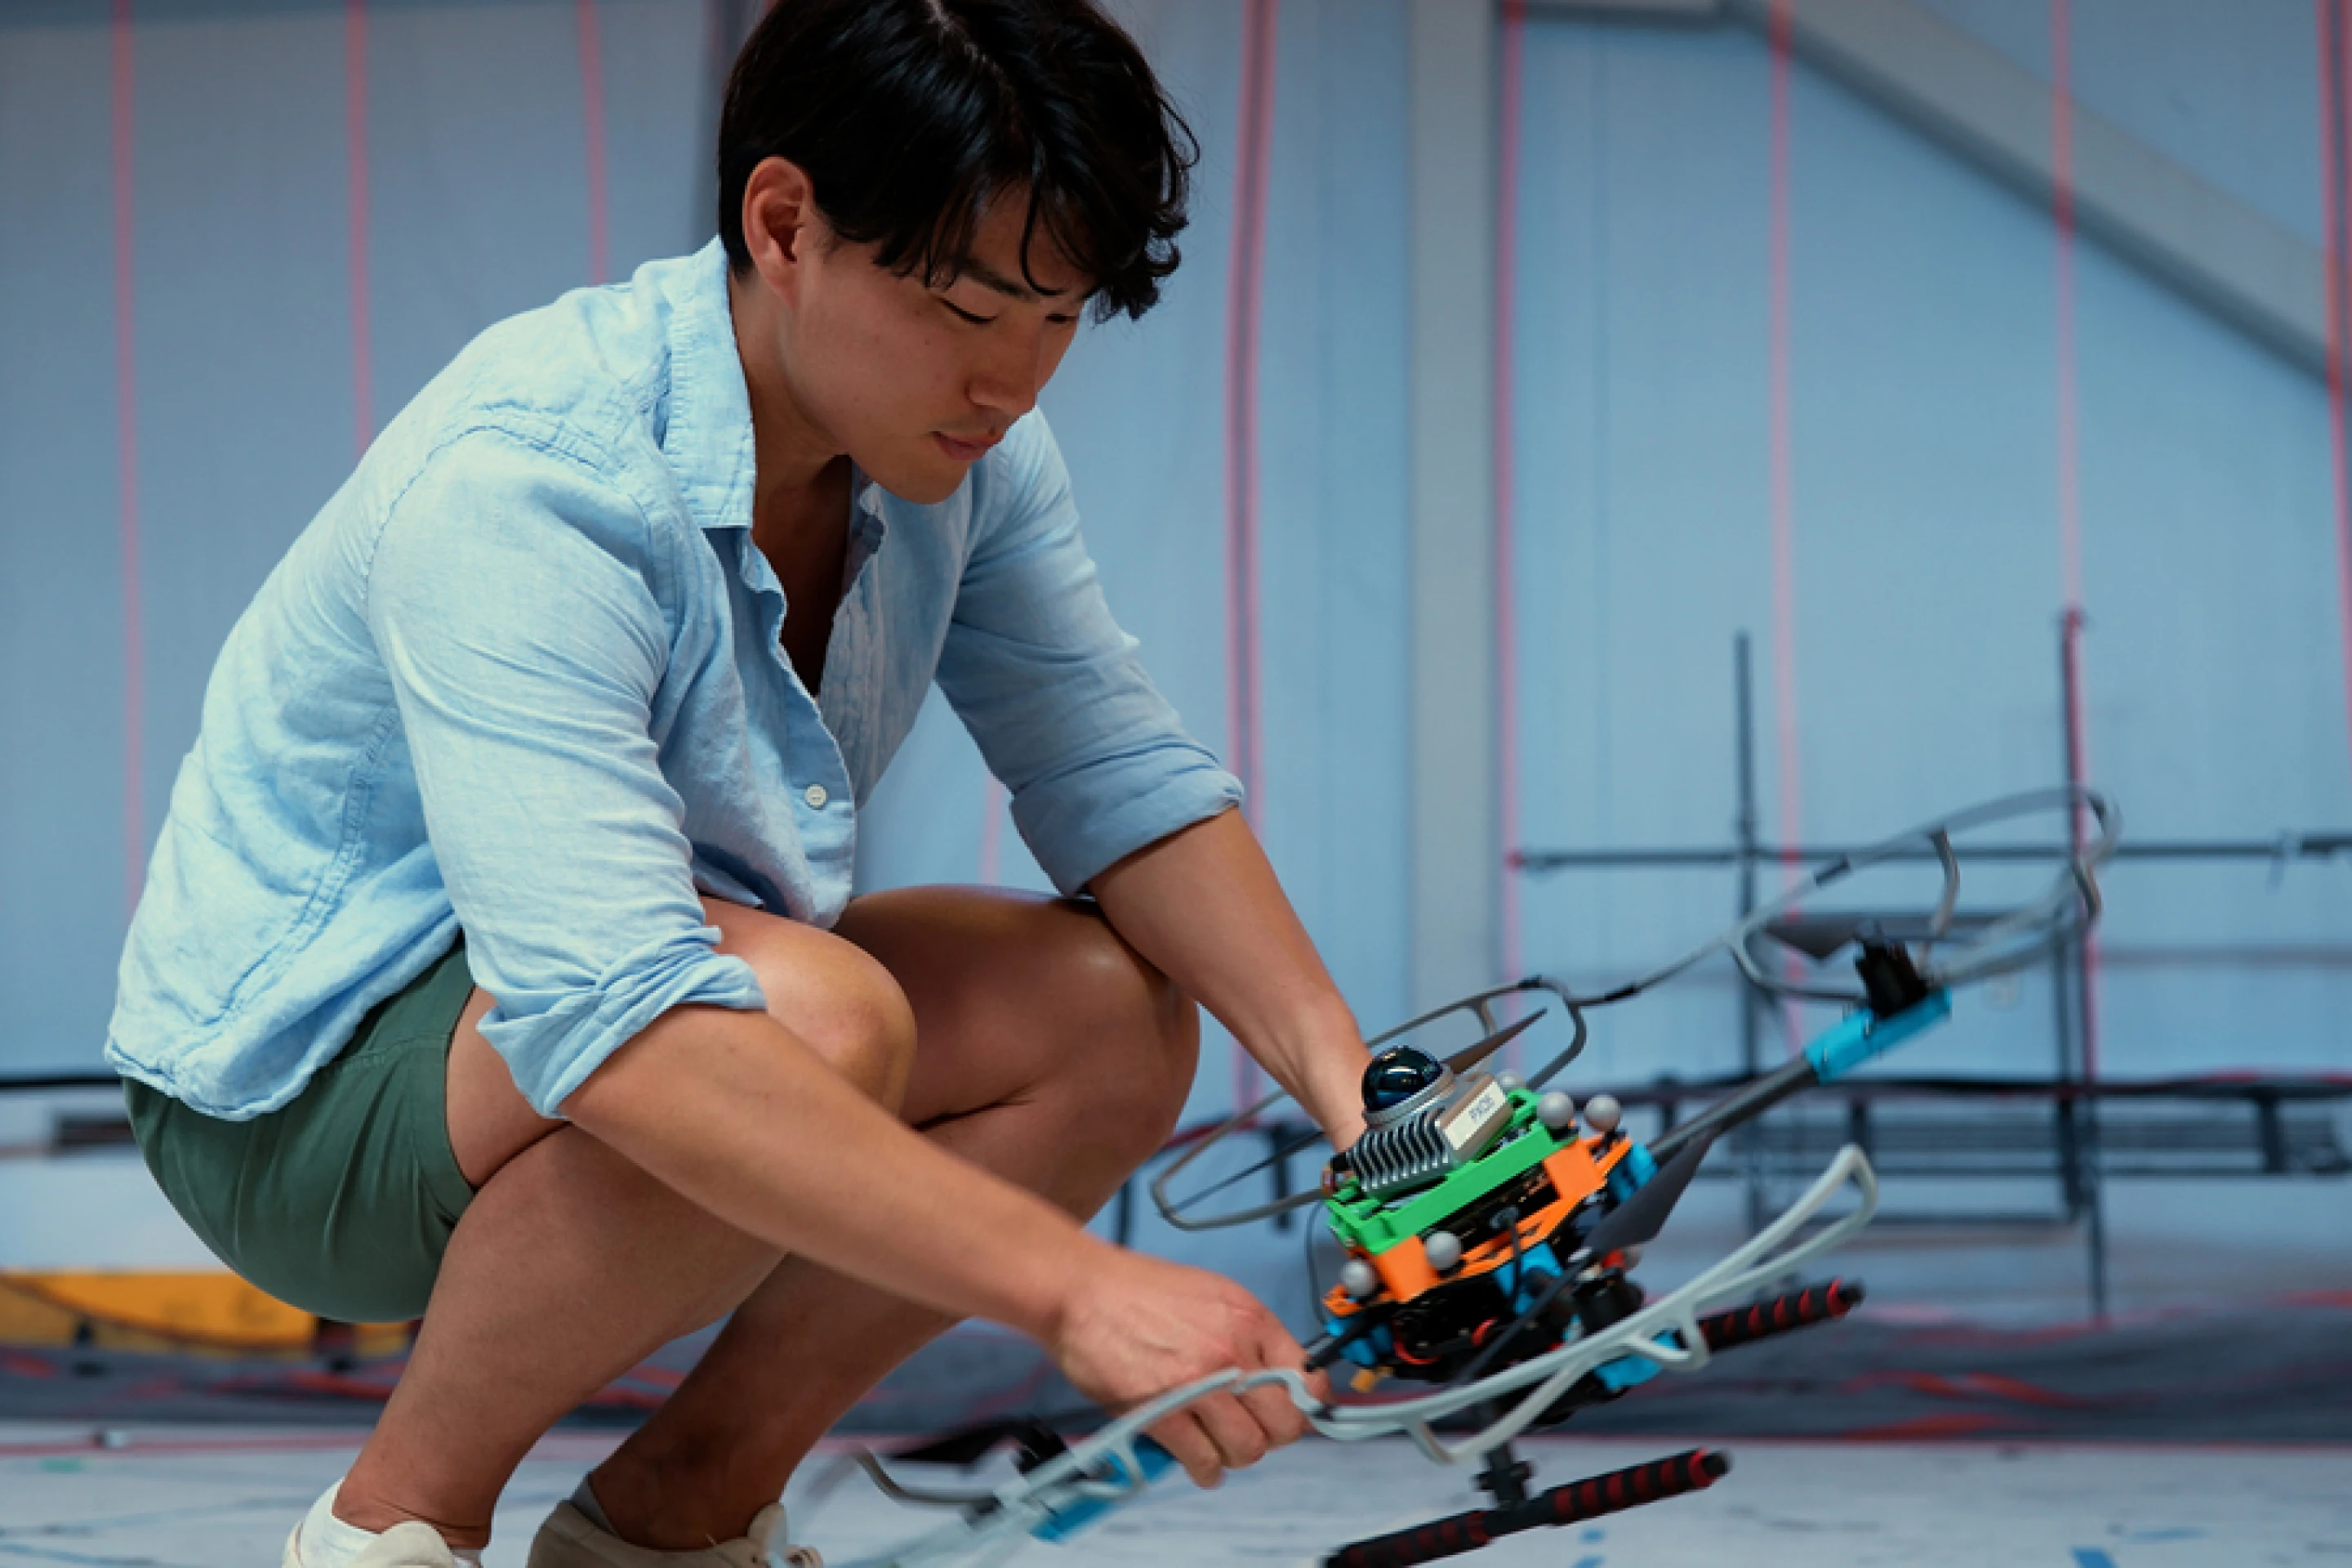
A equipe de pesquisa disse que a principal característica do SANDO é usar a prevenção de colisões como uma restrição rígida, em vez de apenas deixar o algoritmo "tentar evitar" obstáculos. Os pesquisadores provaram matematicamente que a trajetória planejada pode evitar obstáculos dinâmicos desconhecidos se as suposições do sistema forem atendidas. Uma premissa fundamental é que o sistema pode definir um limite superior confiável para a rapidez com que um obstáculo pode se mover; não é necessário saber a intenção precisa do obstáculo ou a direção do movimento, mas se um objeto se mover mais rápido que o limite definido, as garantias de segurança não se aplicam mais.
No teste de simulação, o SANDO evitou colisões em todos os ambientes de teste e atingiu o ponto alvo mais rápido do que vários sistemas de planejamento comparativo. A equipe de pesquisa também realizou 12 testes de voo reais usando um drone equipado com computadores e sensores de bordo, durante os quais evitou com sucesso todos os obstáculos em movimento. A pesquisa foi publicada no "IEEE Transactions on Robotics". A equipe afirmou que o sistema pode ser usado no futuro para busca e resgate de edifícios desabados, exploração de minas, reconhecimento de locais de incêndio ou voo em áreas urbanas lotadas. No entanto, ainda é um resultado de pesquisa e não foi comprovado que seja implantado em missões de desastre reais.
A pesquisa ainda apresenta limitações práticas. As garantias teóricas que dependem do limite superior da velocidade do obstáculo dependem da precisão da percepção e estimativa; em cenários com obstáculos particularmente densos, a faixa de segurança reservada para o pior caso pode ser demasiado conservadora, resultando em desvios de rota ou na redução da eficiência do planeamento. O plano de acompanhamento da equipe é reduzir a carga computacional e explorar a combinação de aprendizado de máquina para permitir que os usuários emitam tarefas ao robô em linguagem natural.
Comentários