
Resumo:
Engenheiros do MIT desenvolveram um robô subaquático fino alimentado por células musculares esqueléticas vivas. O aparelho não possui motor tradicional. O corpo principal é composto por duas aletas de gel controláveis independentemente, cada uma com cerca de 15 mm de comprimento, 7 mm de largura e 0,5 mm de espessura. A superfície é coberta por uma fina camada de células musculares com menos de 15 mícrons de espessura. A equipe de pesquisa permitiu que células musculares esqueléticas de camundongos expressassem canais iônicos fotossensíveis que podem responder à luz azul. Depois de irradiar luz azul com comprimento de onda de cerca de 470 nanômetros, as células se contraem e fazem as barbatanas de gel baterem, empurrando o robô para se mover na água.
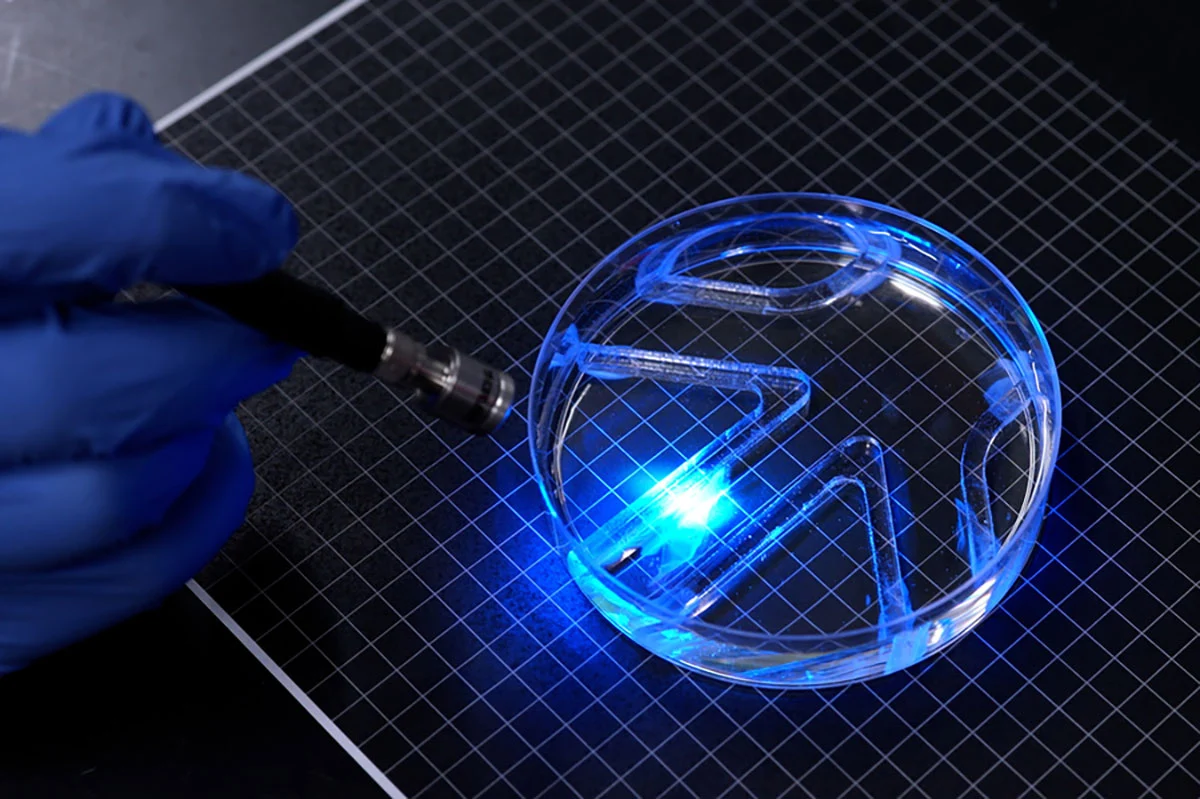
Os resultados da pesquisa foram publicados em "Advanced Functional Materials". A equipe fez uma estrutura de gelatina metacrilada chamada GelMA e sulcos impressos na superfície para guiar as células musculares para se alinharem na mesma direção. Comparado com o gel de fibrina usado anteriormente, a estrutura GelMA é mais capaz de resistir à contração muscular e tem menos probabilidade de encolher com os movimentos celulares. Os experimentos também descobriram que as ranhuras quadradas na parte inferior são mais propícias ao arranjo das células musculares, à fusão em fibras e à geração de força coordenada do que as ranhuras em forma de arco. Os pesquisadores também “treinaram” o tecido muscular por meio de estímulos flash repetidos para aumentar o deslocamento da contração. Finalmente, dois pedaços de tecido muscular controlados separadamente formam as nadadeiras esquerda e direita do robô. Os pesquisadores podem dirigir um lado individualmente ou ambos os lados ao mesmo tempo para mudar a direção e a velocidade da viagem.
Em um tanque de placa de Petri, os pesquisadores moveram manualmente a fonte de luz para guiar o robô através de um labirinto simples. A velocidade linear máxima relatada no artigo é cerca de 4 vezes o comprimento da fuselagem por minuto, e a velocidade máxima de rotação é de cerca de 1.200 graus por minuto. Isso é muito mais lento do que um nadador olímpico, mas semelhante a um tubarão-touro que se move lentamente, disse o MIT. A “navegação” aqui depende de pessoal externo para controlar a fonte de luz, e o robô ainda não possui sistemas autônomos de percepção, tomada de decisão ou controle a bordo.
O artigo também relata que a força de contração do volume unitário do filme muscular bidimensional otimizado é aproximadamente 20 vezes maior que a do tecido muscular tridimensional; seu tempo de manutenção funcional após a separação do suporte fixo foi melhorado de menos de 10 minutos para a antiga estrutura de fibrina para mais de 30 dias para a estrutura GelMA. Esses 30 dias referem-se à vida útil funcional do atuador de membrana muscular sem suporte fixo no experimento e não significa que o robô possa nadar continuamente por um mês. Estudos demonstraram que o deslocamento do tecido após o treinamento com estimulação luminosa é aproximadamente 4 vezes maior que o do grupo controle não treinado.
Este projeto visa resolver o problema dos robôs biohíbridos tradicionais serem grandes e exigirem um grande número de células musculares cultivadas tridimensionais. A equipa de investigação acredita que os tecidos vivos que são moles, respondem ao ambiente e têm certas capacidades de autocura podem ser usados para tarefas como a exploração de águas frágeis e a monitorização ambiental no futuro. No entanto, a pesquisa ainda depende de uma única linhagem de células musculares de camundongos, nadadeiras simples e estimulação externa por luz azul; a equipe disse que o próximo passo será otimizar a estrutura corporal para aumentar a velocidade e explorar a integração de fontes de microluz e fontes de alimentação portáteis. Aplicações como cirurgia minimamente invasiva são atualmente apenas ideias de longo prazo e ainda não foram verificadas na prática.
Comentários