
Resumo:
Os engenheiros do MIT desenvolveram um robô nadador fino alimentado por células musculares esqueléticas vivas. Consiste em um filme de hidrogel flexível do tamanho de uma goma de mascar e duas estruturas semelhantes a barbatanas. As células musculares cobrem as barbatanas. A equipe de pesquisa usa luz para estimular a contração muscular e fazer as nadadeiras baterem para impulsionar o robô para frente na água. Ao iluminar alternadamente as nadadeiras esquerda e direita, os pesquisadores conseguiram virar o animal e guiá-lo através de um simples labirinto subaquático em uma placa de Petri.
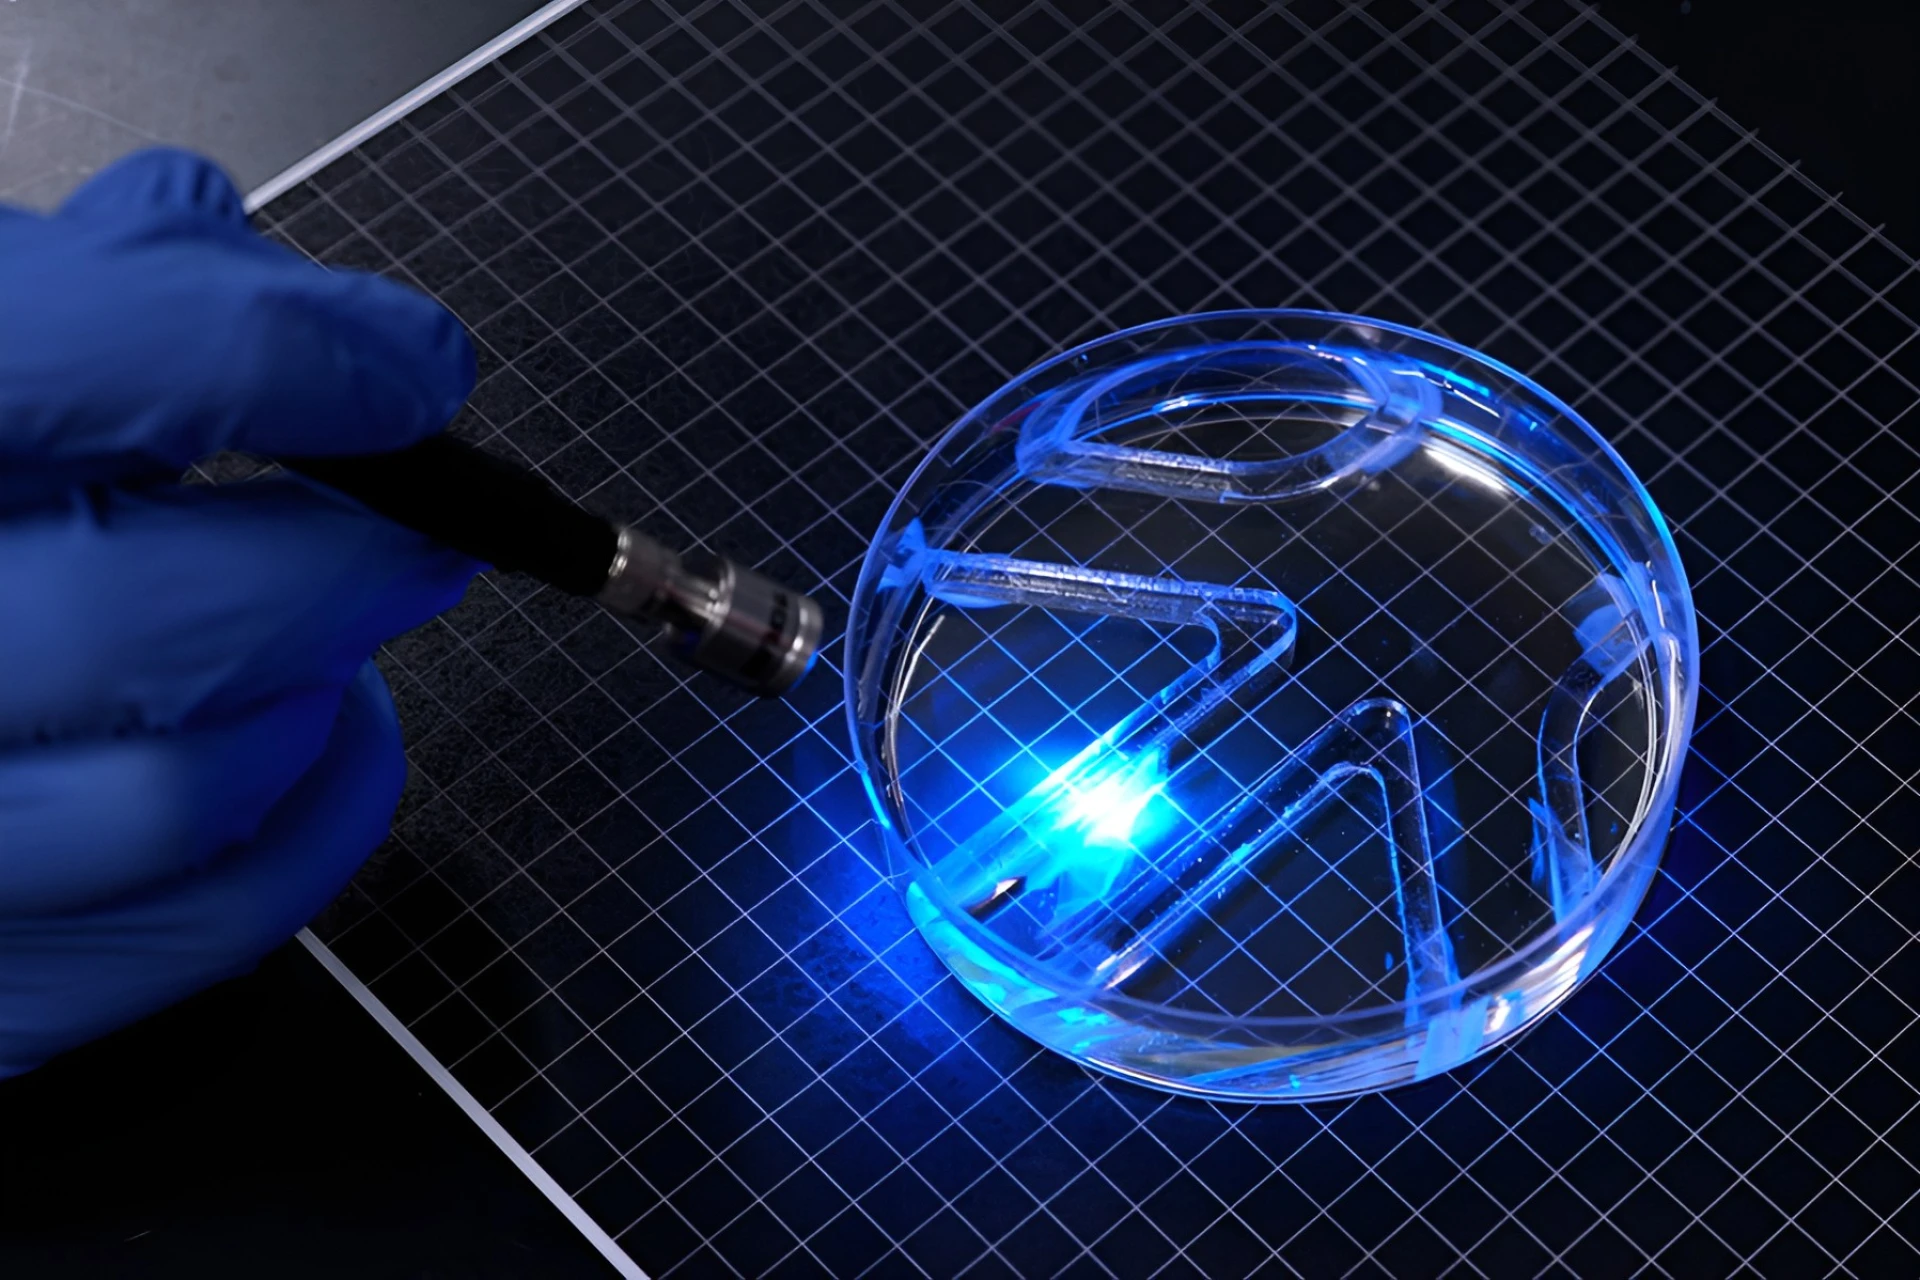
Este robô usa uma única camada de membrana celular muscular e a estrutura geral tem cerca de meio milímetro de espessura. A equipe de pesquisa usou metacrilato de gelatina (GelMA) para fazer um esqueleto de suporte e pressionou ranhuras quadradas na superfície para permitir que as células se organizassem ao longo das ranhuras e se fundissem em fibras musculares na mesma direção. Os pesquisadores disseram que o gel de fibrina usado no passado era muito macio e enrugava facilmente quando os músculos se contraíam; o GelMA mais forte e as ranhuras quadradas podem apoiar melhor as células e ajudar os músculos a trabalharem juntos para exercer força. Cada barbatana tem aproximadamente 15 mm de comprimento, 7 mm de largura e 0,5 mm de espessura.
O robô usa células musculares esqueléticas geneticamente modificadas para responder à luz. A equipe de pesquisa primeiro estimulou as células com pulsos de luz duas vezes ao dia, durante 15 minutos de cada vez. Comparado com o grupo de controle não treinado, o deslocamento das nadadeiras após o treinamento aumentou cerca de quatro vezes. O artigo relata que esse filme muscular bidimensional pode produzir força no nível de milinewton e acidente vascular cerebral no nível do milímetro; sua densidade de força contrátil por unidade de volume de tecido é cerca de 20 vezes maior que a dos músculos tridimensionais, e sua capacidade de trabalho contínuo em um estado não fixo também aumentou de menos de 10 minutos para mais de 30 dias.
Sob condições ideais de teste, a velocidade de natação linear do robô é de cerca de 4 comprimentos próprios por minuto e sua velocidade de rotação pode atingir até 1.200 graus por minuto. Ainda exige que os investigadores mantenham uma fonte de luz fora da placa de Petri para a controlar, e ainda não possui equipamento eletrónico a bordo ou capacidades de navegação autónoma; portanto, "não fixo" significa que o corpo do robô não precisa ser conectado a um suporte externo, o que não significa que ele possa operar de forma independente sem controle de luz externo. Os pesquisadores também admitem que a estrutura atual é simples e a velocidade de natação é lenta, e ainda há um longo caminho a percorrer antes que possa ser usada em águas abertas.
A equipe de pesquisa foi liderada por Ritu Raman, professor associado de engenharia mecânica no MIT, e o primeiro autor foi a estudante de graduação Mahira Bawa. Os resultados foram publicados na Advanced Functional Materials, intitulados “Atuadores bidimensionais de filme de músculo esquelético melhoram a eficiência de robôs biohíbridos”. A equipe acredita que o design fino pode ser mais amigável às células e mais barato de fabricar do que os blocos musculares tridimensionais que requerem um grande número de células, e também deverá melhorar a eficiência do movimento; no futuro, poderá ser usado para monitoramento ambiental ou para realizar tarefas de detecção precisa em ambientes frágeis e imprevisíveis. No entanto, a pesquisa atualmente utiliza apenas uma linhagem celular, fibras musculares dispostas unidirecionalmente e uma estrutura esquelética simples. O próximo passo da equipe é otimizar o design do corpo e das nadadeiras, aumentar a velocidade de natação e explorar outros modos de movimento.
Comentários