
Resumo:
Uma equipe de pesquisa científica da Universidade Estadual da Carolina do Norte, nos Estados Unidos, desenvolveu com sucesso um robô em miniatura com salto suave e uma estrutura extremamente simplificada. O robô não contém motores, engrenagens, baterias ou chips de controle eletrônico tradicionais e é mais fino que uma moeda. Ele pode converter independentemente luz e calor em energia potencial elástica de torção mecânica sob irradiação contínua de luz infravermelha, completando um ciclo de salto contínuo infinito desde a decolagem, reinicialização no ar e carregamento para decolar novamente.
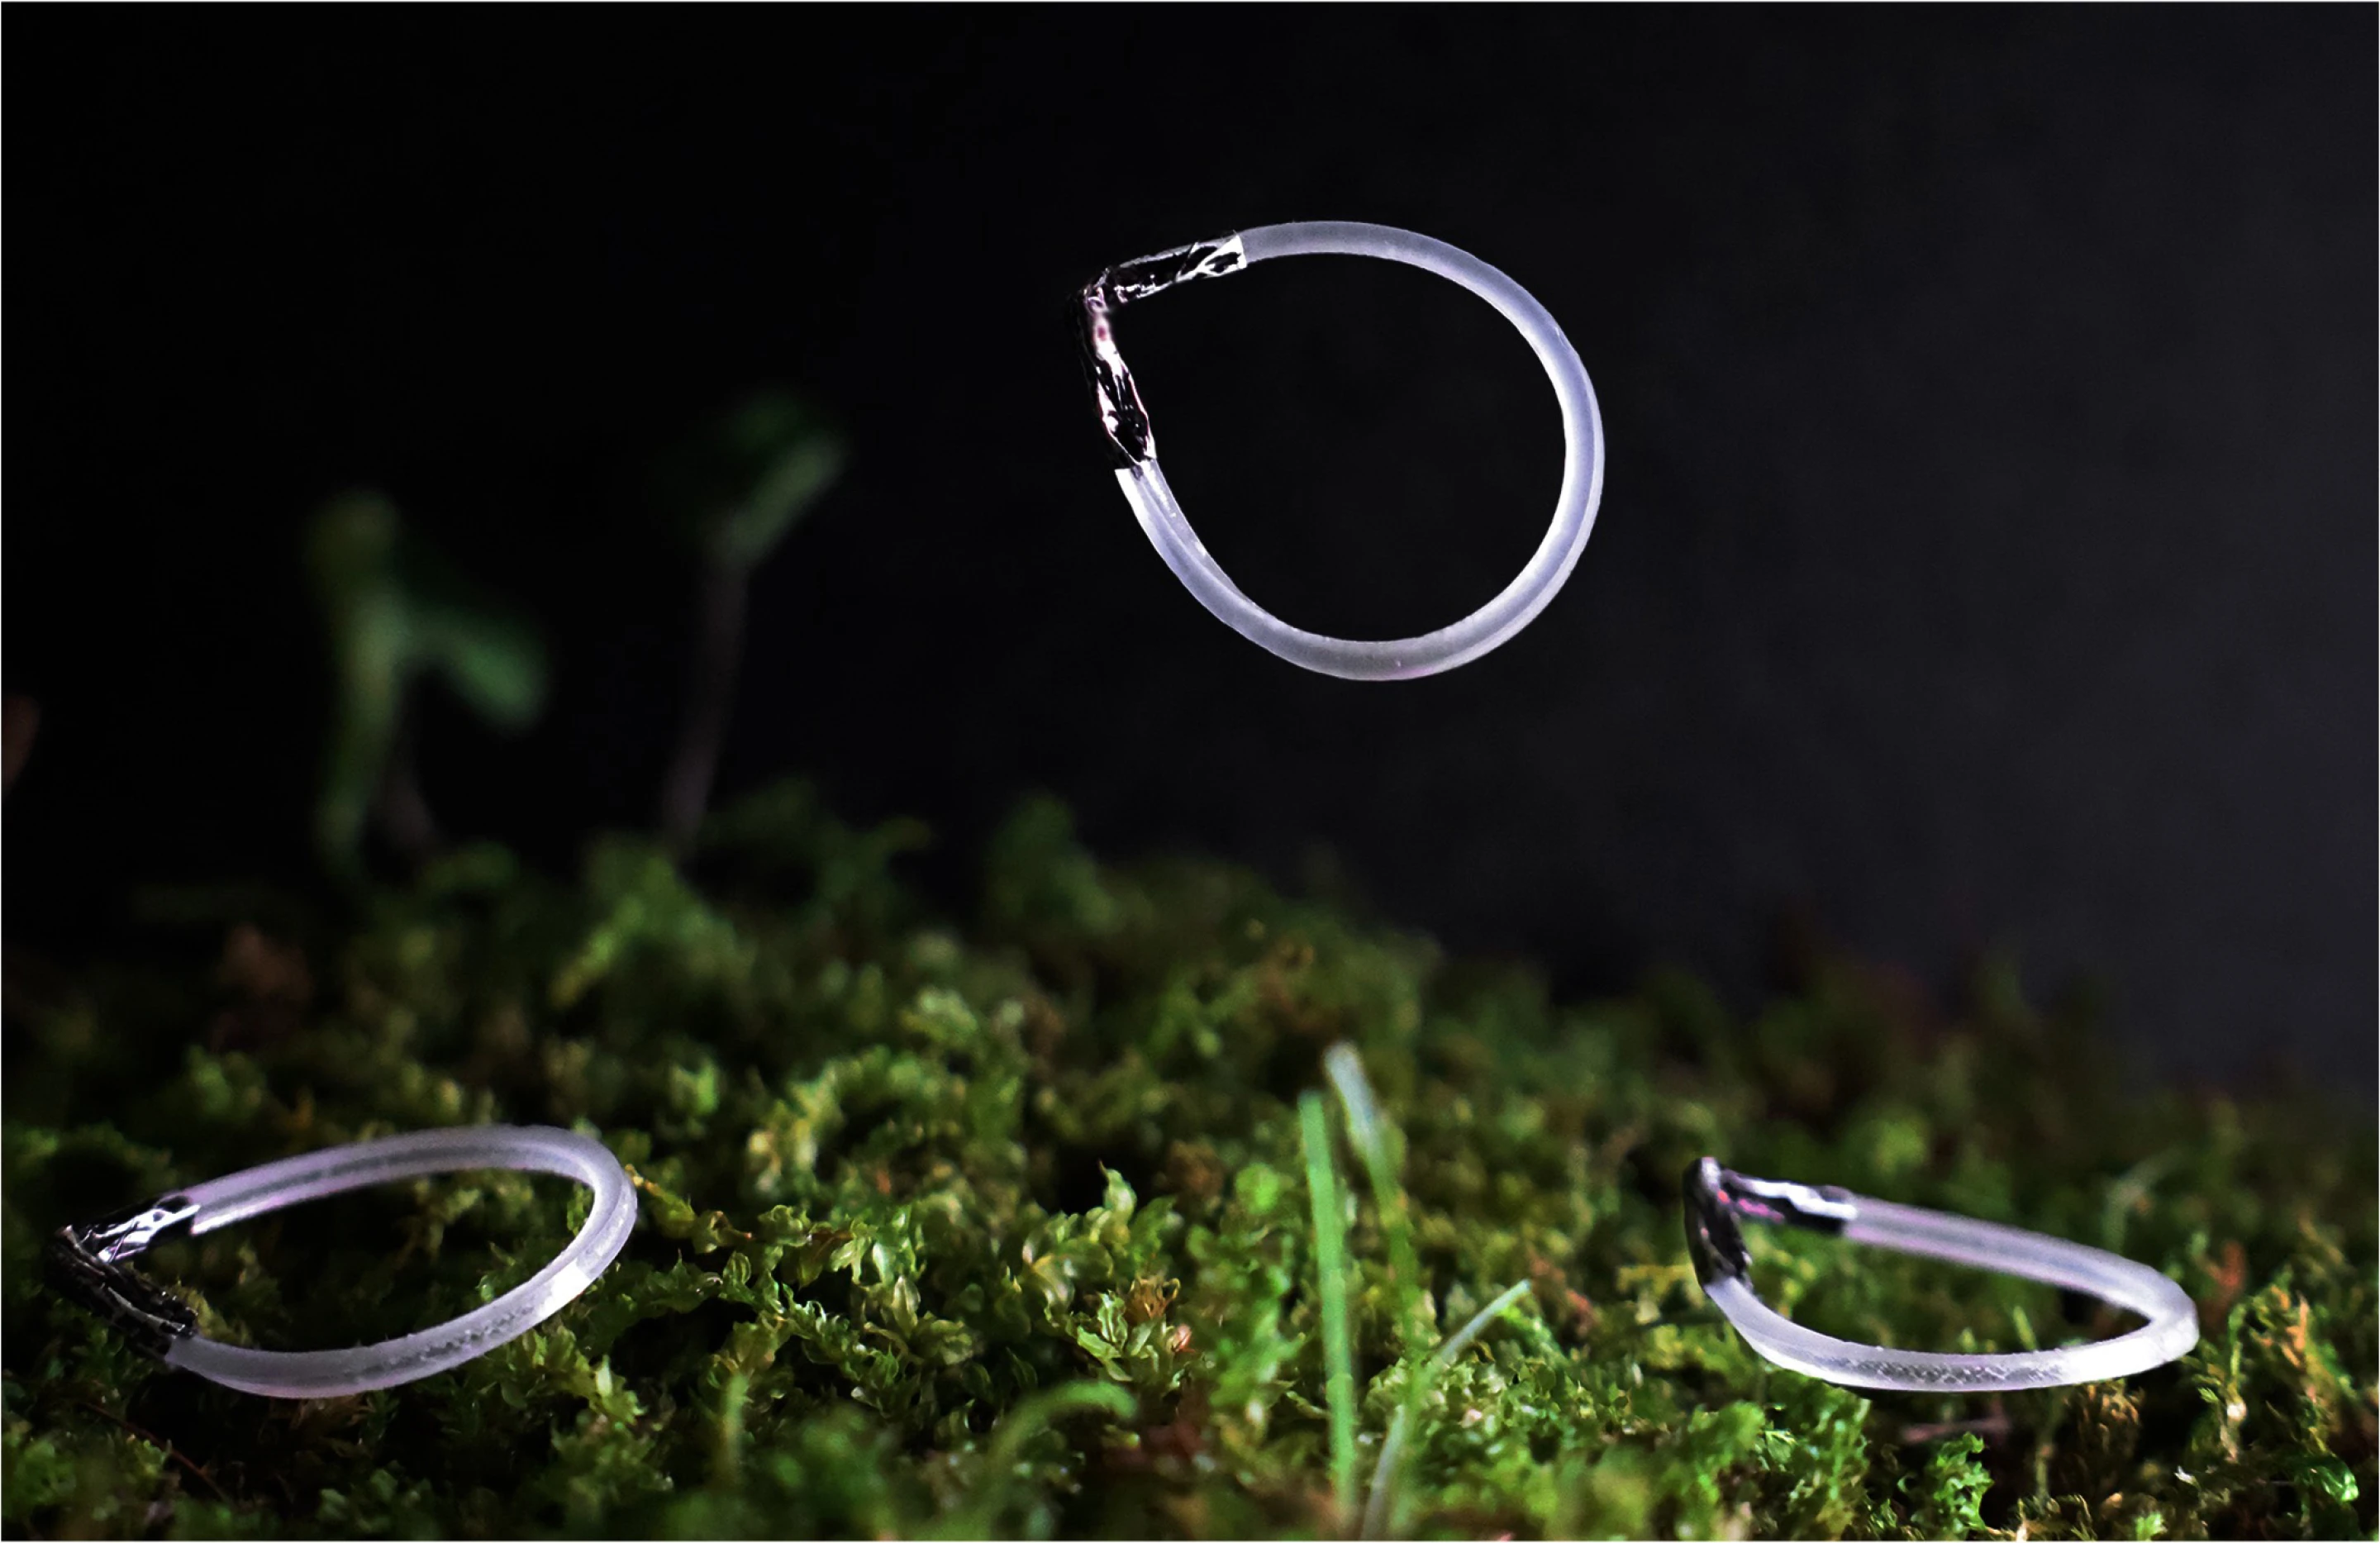
De acordo com detalhes de pesquisa publicados em revistas acadêmicas, o robô macio chamado "Ring Leaper" é composto principalmente de duas estruturas principais: um círculo de tiras flexíveis de polímero em forma de gota feitas de elastômero de cristal líquido (LCE) e uma luva rígida de microalumínio em forma de V fixada na ponta da gota. O elastômero de cristal líquido possui propriedades de contração térmica. Quando a luz infravermelha irradia a superfície do robô, as cadeias moleculares do lado aquecido encolhem e tentam gerar rotação espontânea. Neste momento, o tubo de alumínio rígido em forma de V na extremidade frontal impede a rolagem livre do polímero, forçando a correia de polímero a girar continuamente para dentro como um relógio, acumulando assim uma grande quantidade de energia potencial de deformação elástica. Quando a tensão de torção ultrapassa o limite crítico, o tubo de alumínio em forma de V cai instantaneamente no chão, liberando instantaneamente a energia acumulada e ejetando todo o robô para o alto.
A equipe de pesquisa descobriu que o robô pode contar com a memória elástica de seu próprio material para se recuperar e se desenrolar automaticamente no ar durante o processo de voo. Após o pouso, pode entrar imediatamente no próximo ciclo de absorção de luz e aquecimento sem qualquer intervenção manual ou dispositivo de reinicialização mecânica. Enquanto a fonte externa de luz infravermelha permanecer iluminada, esse processo de "redefinição automática de armazenamento de energia" pode continuar centenas de vezes.
O experimento confirmou ainda que a forma de movimento e a marcha do robô podem ser controladas diretamente apenas ajustando o ângulo de abertura do tubo de alumínio em forma de V: quando o ângulo é ajustado para 120 graus, o robô se contorce e rasteja próximo ao solo; quando o ângulo é reduzido para 90 graus, o robô salta para frente; e quando o ângulo é ainda mais reduzido para 50 graus, o robô mostra uma forte capacidade de saltar verticalmente para o céu, com uma altura máxima de salto que pode até atingir mais de 80 vezes o seu próprio tamanho. Além disso, ao adicionar uma pequena quantidade de peso à sua extremidade redonda para ajustar o centro de massa, ele pode efetivamente suprimir o rolamento no ar e melhorar muito a estabilidade e a distância do salto para frente.
No teste de penetração em uma variedade de terrenos complexos, o microrobô escalou com sucesso grama, areia, praias de cascalho, encostas suaves e estradas com obstáculos espalhados com tachinhas, demonstrando sua forte capacidade de adaptação a terrenos irregulares. Os pesquisadores apontaram que, embora o sistema ainda dependa de fontes externas de luz infravermelha para fornecer energia e não haja nenhum produto comercial imediato, esse avanço fundamental no uso de estruturas geométricas e materiais inteligentes para alcançar ciclos autopropulsados quebrou completamente o gargalo técnico dos micro robôs macios tradicionais que dependem de mecanismos volumosos de redefinição de armazenamento de energia e fornece novas idéias de design e referências de hardware para detecção ambiental futura, enxame de micro robôs e busca e resgate de desastres não estruturados.
Comentários