
Resumo:
Uma equipe de pesquisa da Universidade de Tecnologia e Design de Cingapura (SUTD) desenvolveu uma nova plataforma de robô biônico chamada ALBATROS. Seu conceito de design pode ser resumido como “cair como sementes de bordo e navegar como um veleiro”. O sistema foi projetado para resolver o problema do monitoramento de longo prazo em águas remotas, distantes da costa. Espera-se que continue a trabalhar no mar durante várias semanas no futuro, fornecendo uma solução de baixo custo e alta eficiência para monitorização ambiental.
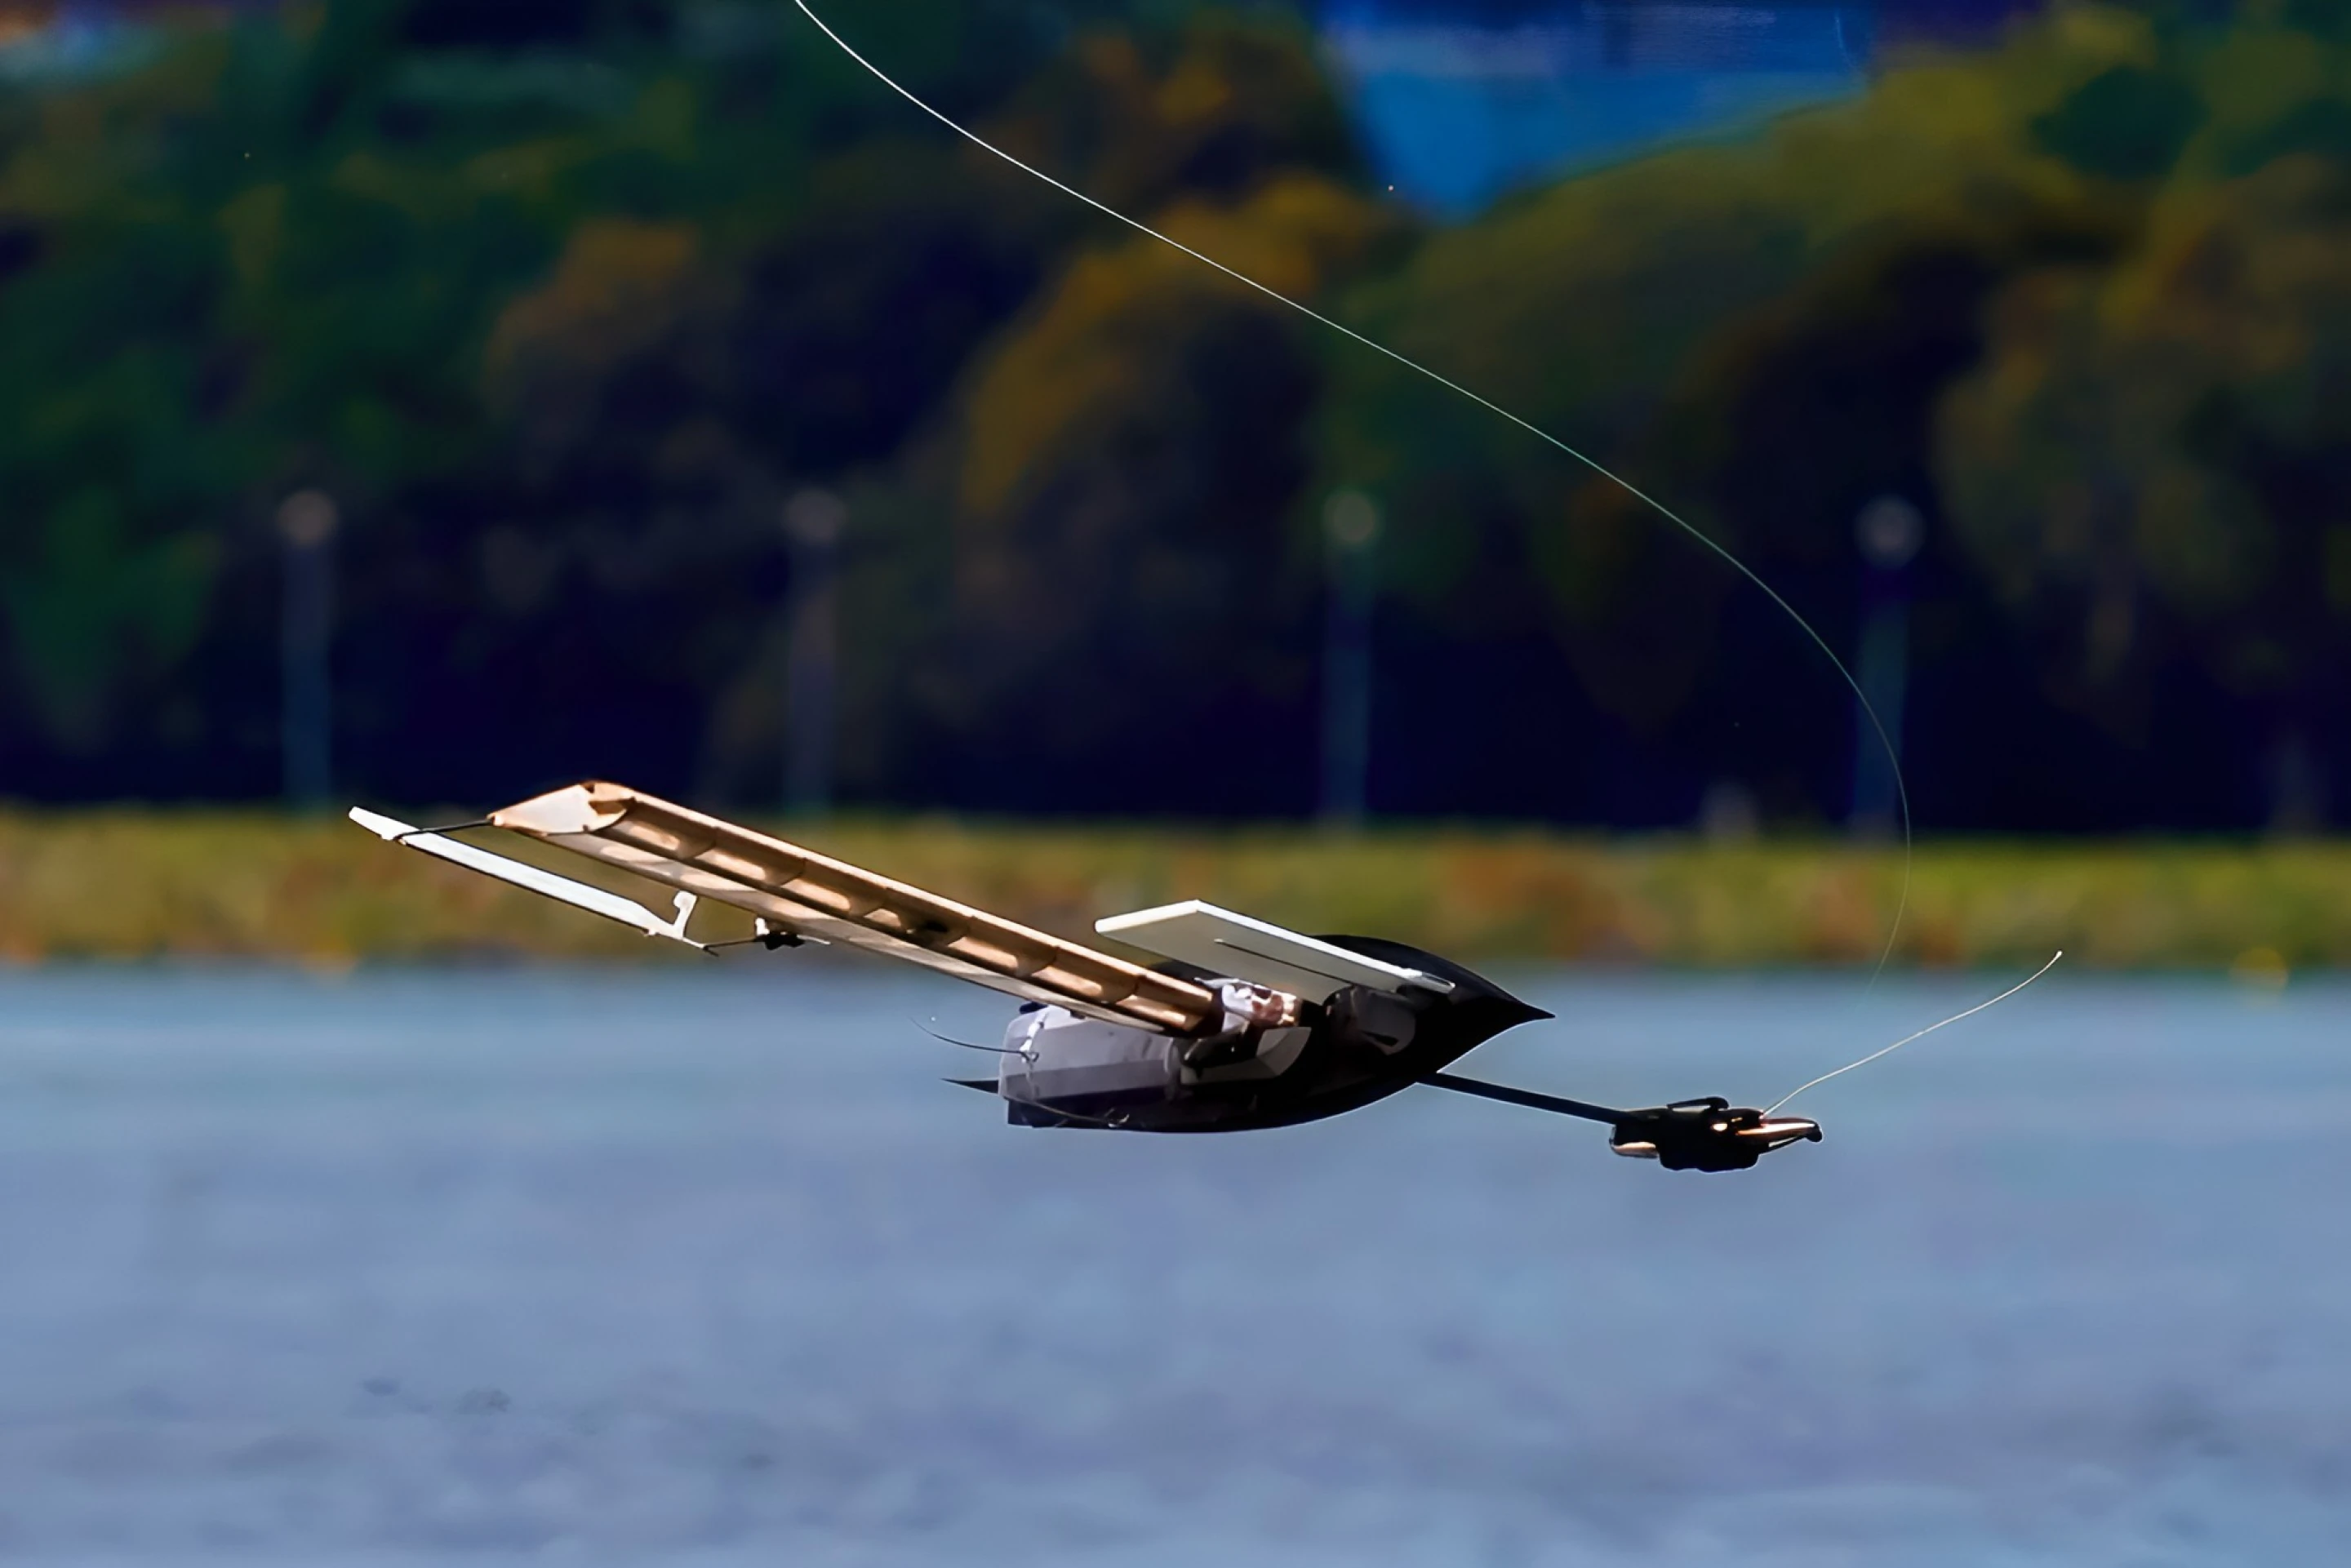
ALBATROSS significa "Airborne Lander com Buoyant AutoROtating Sailing Sensor". Os investigadores esperam combinar as vantagens da rápida implantação de plataformas de aviação com a longa durabilidade dos equipamentos de navegação marítima, de modo que o robô possa ser lançado diretamente da aeronave para a área marítima alvo, ajustar automaticamente a sua atitude após cair na água e usar a energia eólica para navegar de forma autônoma.
Durante muito tempo, a monitorização ambiental dos oceanos enfrentou um dilema. Embora os navios tradicionais possam permanecer na área da missão por muito tempo e coletar dados, muitas vezes leva muito tempo para chegar ao local alvo; enquanto as aeronaves podem chegar rapidamente à área designada, mas não podem permanecer continuamente para realizar tarefas de monitoramento. A equipe de pesquisa acredita que o ALBATROSS combina as vantagens de ambos, podendo ser implantado rapidamente e permanecer no local por muito tempo.
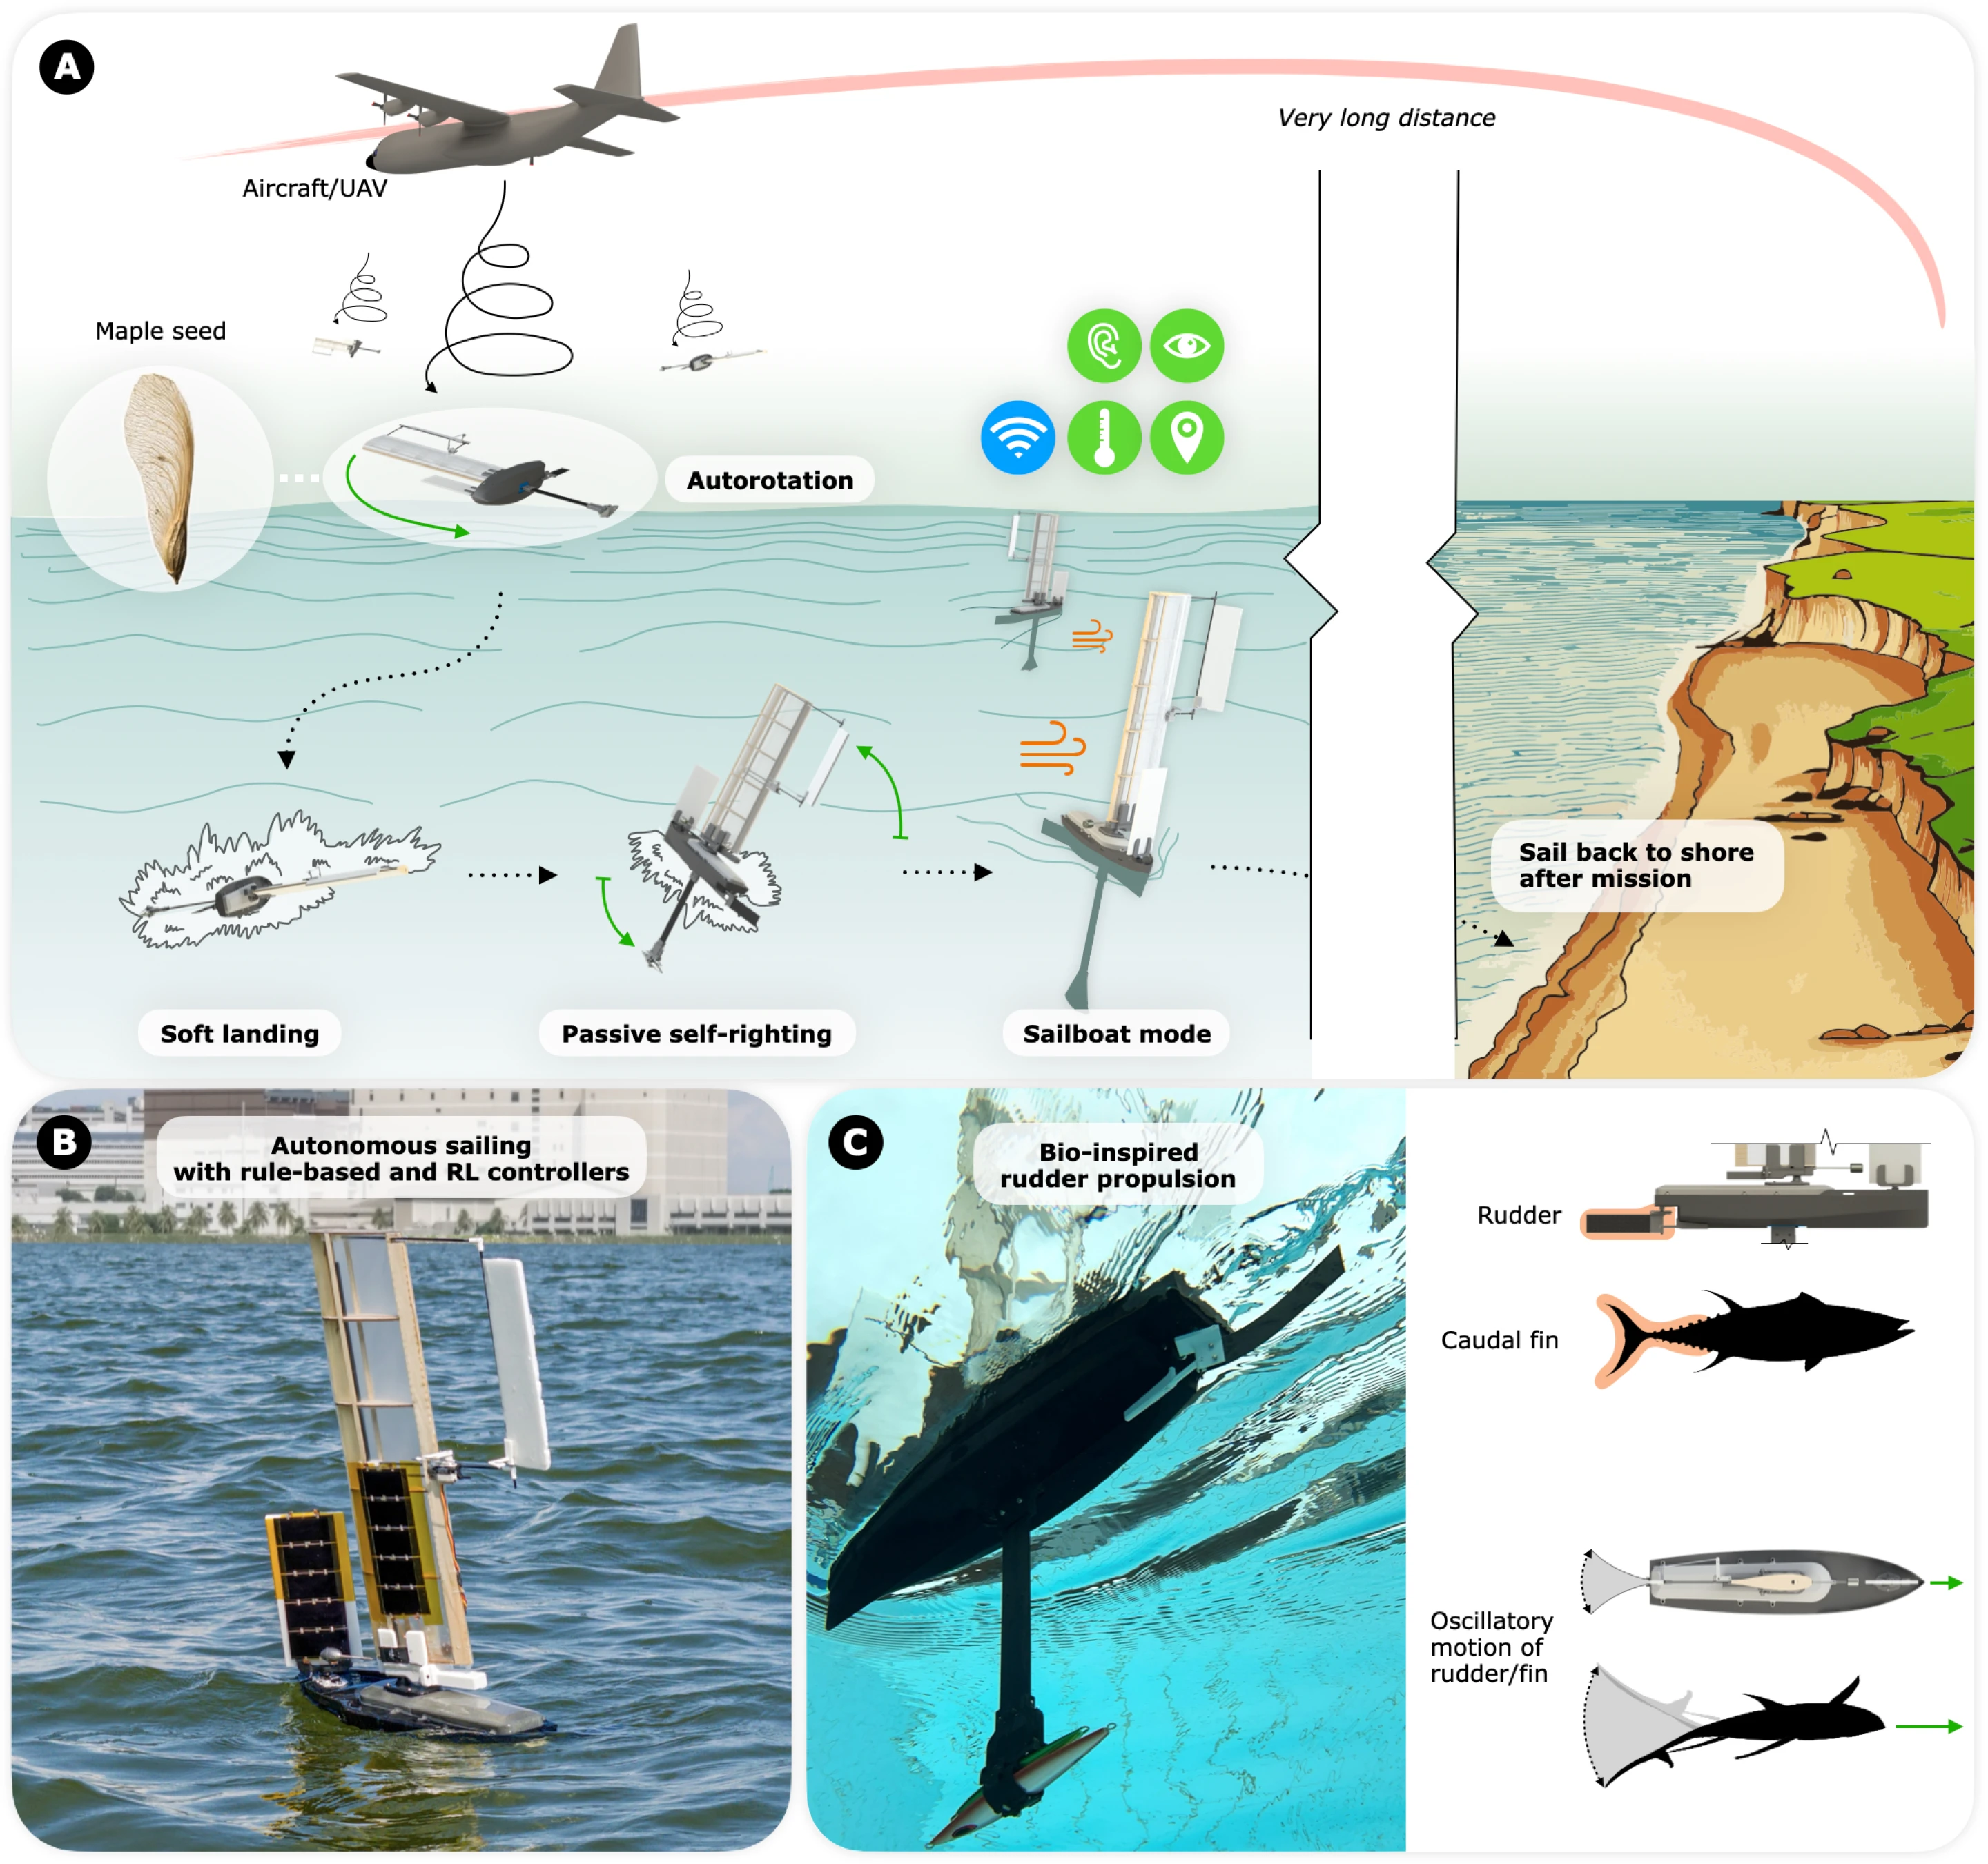
Em cenários de uso reais, as aeronaves transportarão o ALBATROSS para a área marítima alvo e implementarão lançamentos aéreos. O robô está equipado com duas velas de asas rígidas. Essas velas laterais não apenas diminuem a velocidade de descida, mas também atuam como fonte de energia para o veleiro após cair na água, portanto, não há necessidade de pára-quedas adicionais ou trem de pouso especial.
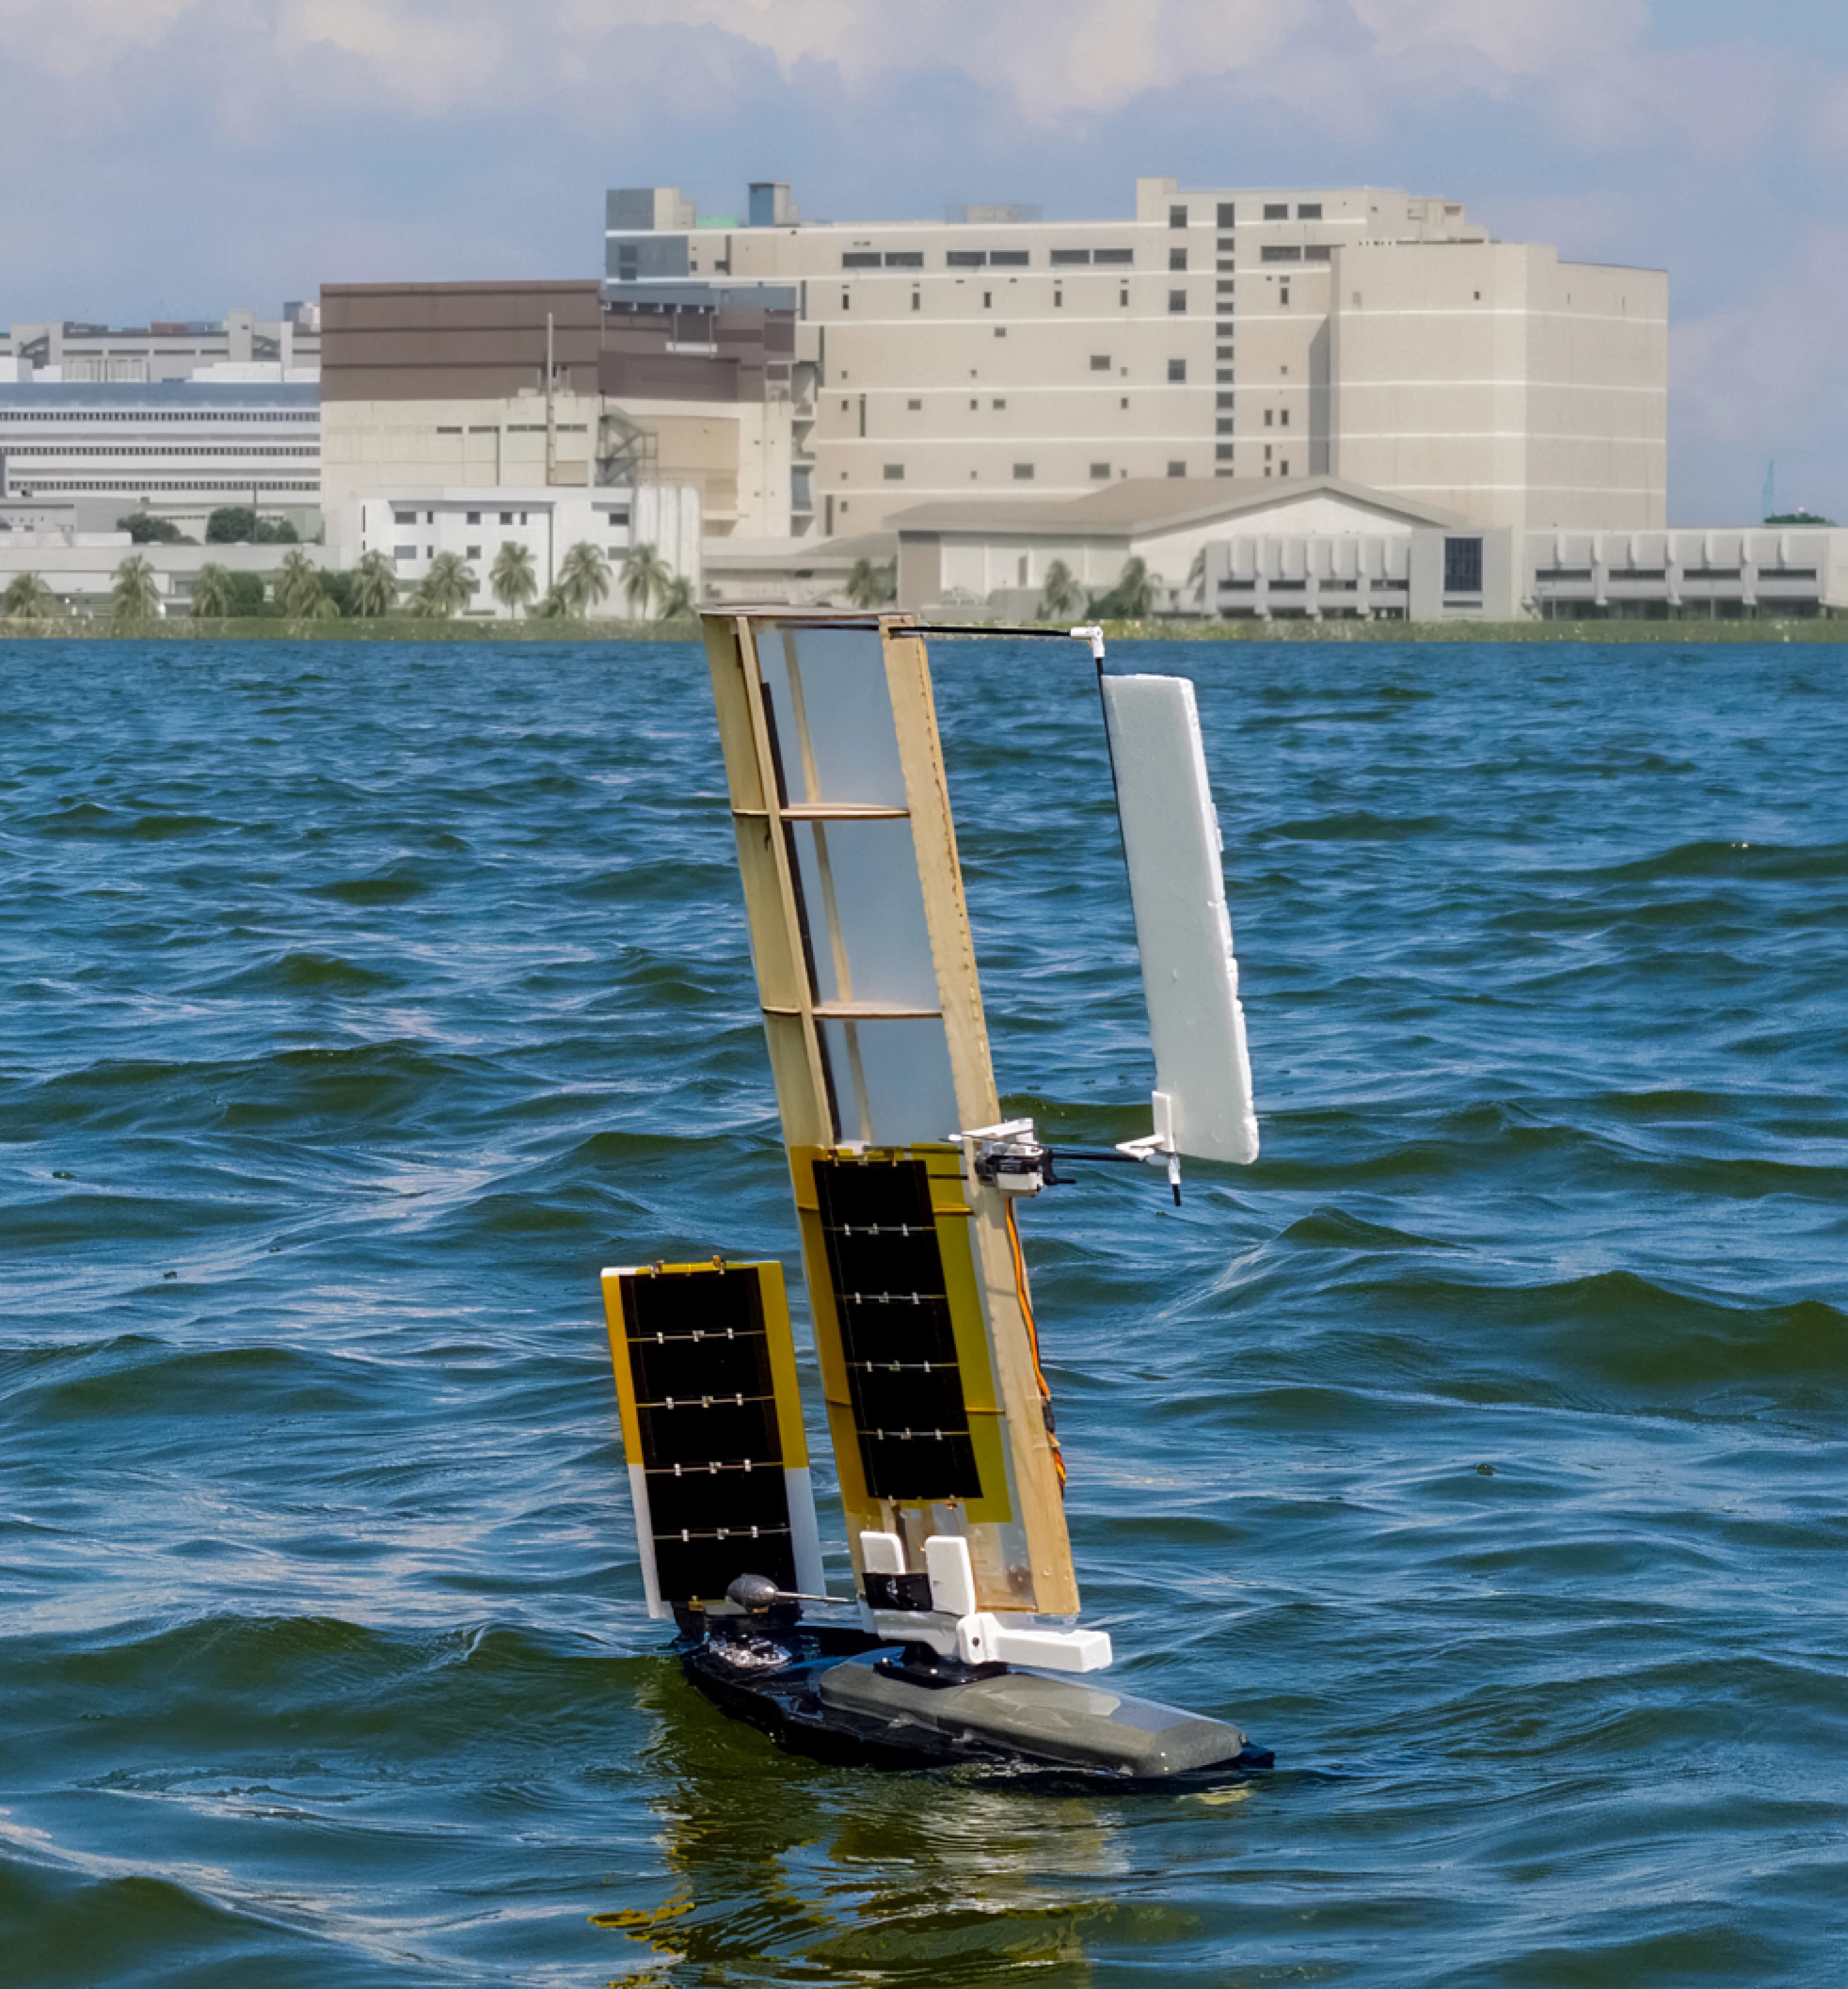
Durante o processo de descida, as velas das asas girarão passivamente como sementes de bordo, produzindo um efeito estabilizador por meio da rotação, diminuindo a velocidade de queda e mantendo uma atitude estável. Quando a plataforma toca a água, seu design especial de distribuição de peso ajudará o robô a restaurar automaticamente sua postura correta. Então, as duas velas laterais passaram a utilizar a energia do vento para empurrar a plataforma para frente, enquanto a superfície do leme projetada a partir de uma estrutura de cauda de peixe era responsável pelo controle do curso.
A equipe de pesquisa afirmou que o conceito de design do ALBATROS não é lutar contra o ambiente natural, mas sim fazer uso total das forças naturais para completar tarefas. O robô depende da rotação passiva para completar o pouso seguro, realiza o endireitamento automático através do design do centro de gravidade e, em seguida, usa a energia eólica para obter movimento contínuo. Os pesquisadores acreditam que se espera que esta estrutura mecânica relativamente simples reduza significativamente os custos e promova a implantação em larga escala em áreas de difícil acesso com métodos tradicionais.
Depois de entrar no estado de cruzeiro, o ALBATROSS pode se mover de forma autônoma entre vários waypoints predefinidos, contando apenas com três atuadores e três sensores de navegação. Para verificar o efeito do design, a equipe de pesquisa lançou o protótipo de uma altitude de 150 metros. Os resultados do teste mostraram que o robô permaneceu estável durante a descida, entrou na água com baixa força de impacto e completou com sucesso tarefas autônomas de endireitamento e navegação. Os pesquisadores estimam que sem o sistema de desaceleração de rotação, a energia de impacto experimentada por uma plataforma semelhante ao cair na água aumentará aproximadamente 18,5 vezes.
Em testes de campo no reservatório de Cingapura, o protótipo maior do ALBATROS alcançou uma velocidade máxima de aproximadamente 1 km por hora e operou continuamente por aproximadamente 3 horas. Durante o período, sensores aéreos coletaram com sucesso dados ambientais como umidade, temperatura e direção do vento.
A equipa de investigação acredita que esta plataforma pode ser amplamente utilizada em áreas como monitorização ambiental, investigação sobre alterações climáticas, operações de busca e salvamento e segurança marítima no futuro. Como depende principalmente da energia eólica para a propulsão, espera-se que o tempo de execução da sua missão seja significativamente prolongado, reduzindo ao mesmo tempo o consumo de energia.
No entanto, atualmente, o ALBATROS ainda está sendo testado principalmente em um ambiente controlado e ainda não passou pelo teste rigoroso do verdadeiro mar aberto. Os investigadores disseram que a próxima fase do trabalho se concentrará na promoção da transição da plataforma para aplicações reais no ambiente marinho, incluindo a melhoria da resistência estrutural, durabilidade e fiabilidade em condições marítimas adversas.
As futuras versões do ALBATROSS também estão previstas para serem equipadas com equipamentos de detecção mais ricos, incluindo sensores subaquáticos, sistemas de sonar e dispositivos de armazenamento de energia de maior capacidade, de modo a realizar tarefas de observação oceânica mais complexas e de longo prazo.
Comentários