
Resumo:
Pesquisadores da Universidade Estadual da Carolina do Norte, nos Estados Unidos, desenvolveram um novo tipo de robô subaquático macio cuja forma e movimento são inspirados na criatura marinha crinóide de crista. Ao contrário de muitos robôs subaquáticos que requerem múltiplos motores e sistemas de controle complexos para alcançar movimento tridimensional, este dispositivo usa apenas duas entradas de acionamento pneumático para completar ações como subir, descer, mover-se para frente e para trás, pairar e girar em torno de seu próprio eixo.
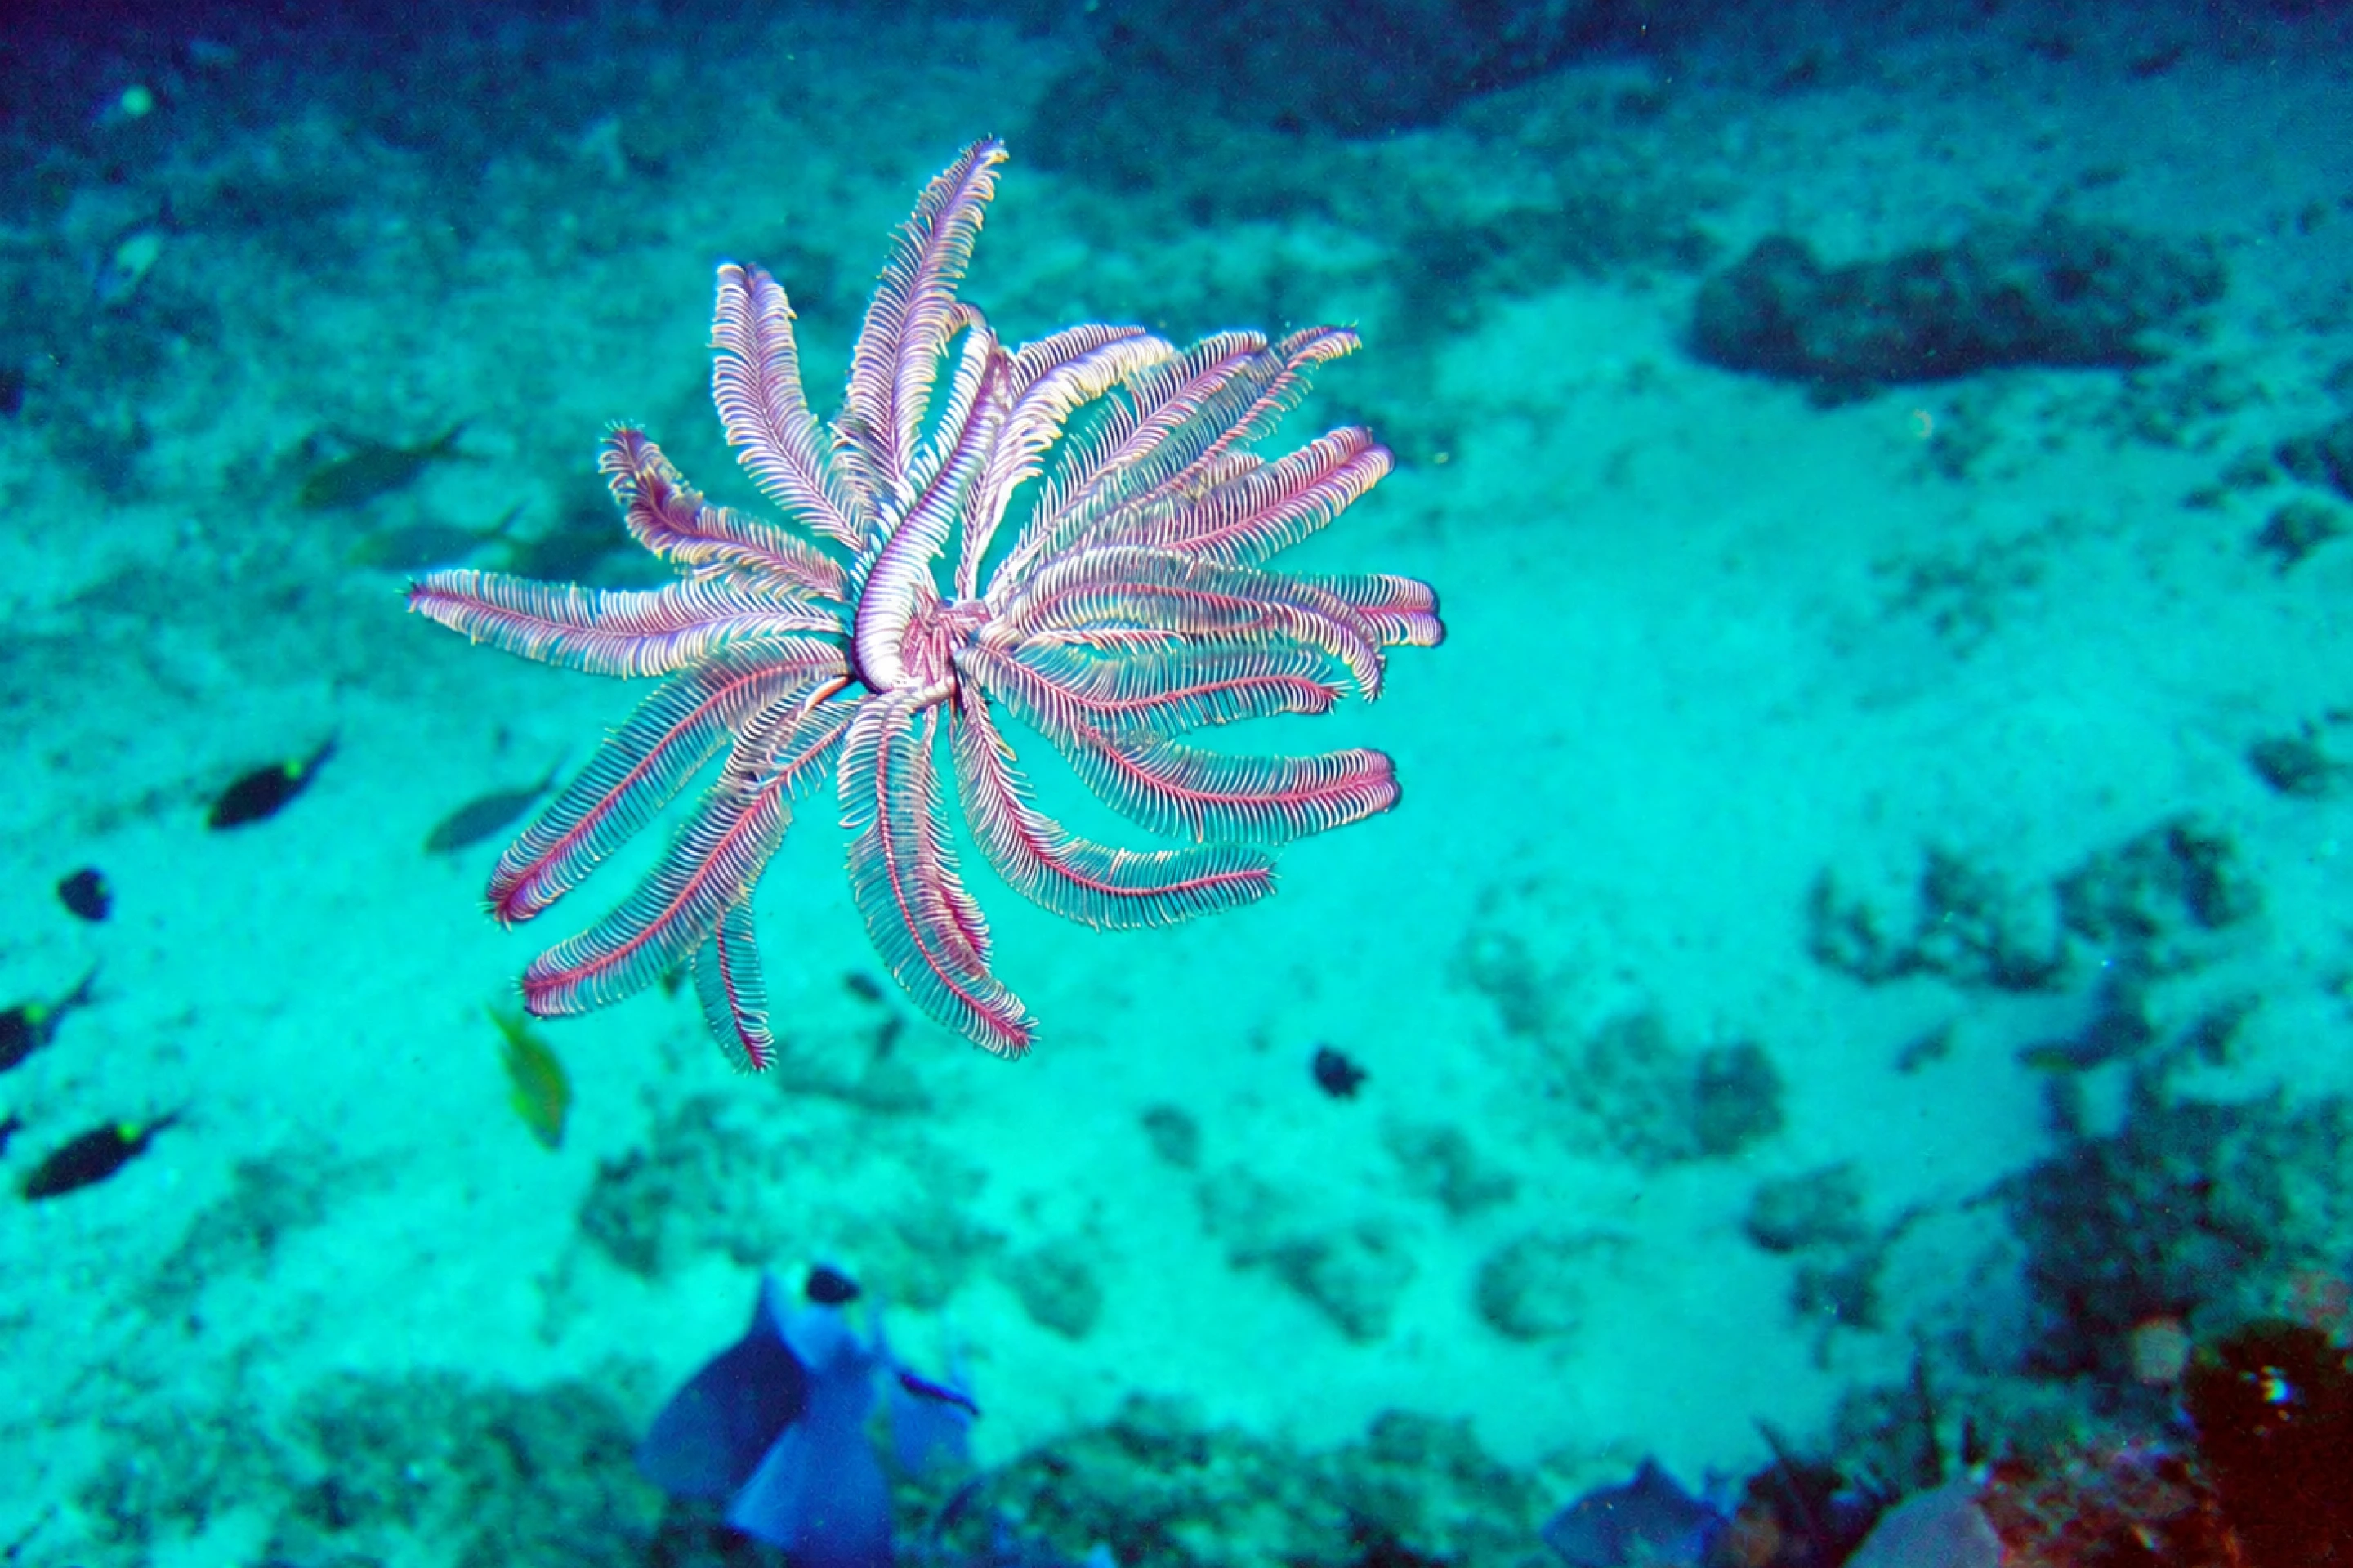
O cerne desta pesquisa não é apenas imitar a aparência de criaturas marinhas, mas tentar aplicar os princípios mecânicos contidos nos movimentos biológicos ao design de robôs. Os crinóides de crista são equinodermos crinóides com vários braços macios e emplumados que podem mudar de direção ou manter a posição na água, coordenando os movimentos de diferentes braços. A equipe de pesquisa espera usar projetos estruturais semelhantes para resolver as limitações dos robôs subaquáticos tradicionais na manobrabilidade tridimensional.
Há alguns anos, a mesma equipe de pesquisa desenvolveu um robô subaquático inspirado nas arraias manta. O dispositivo pode nadar rapidamente, mas tem deficiências para subir e descer, girar no lugar e ajustar a postura em espaços complexos. Os pesquisadores, portanto, passaram a estudar os crinóides, na esperança de dar aos robôs capacidades de locomoção mais flexíveis, sem aumentar significativamente a complexidade mecânica.
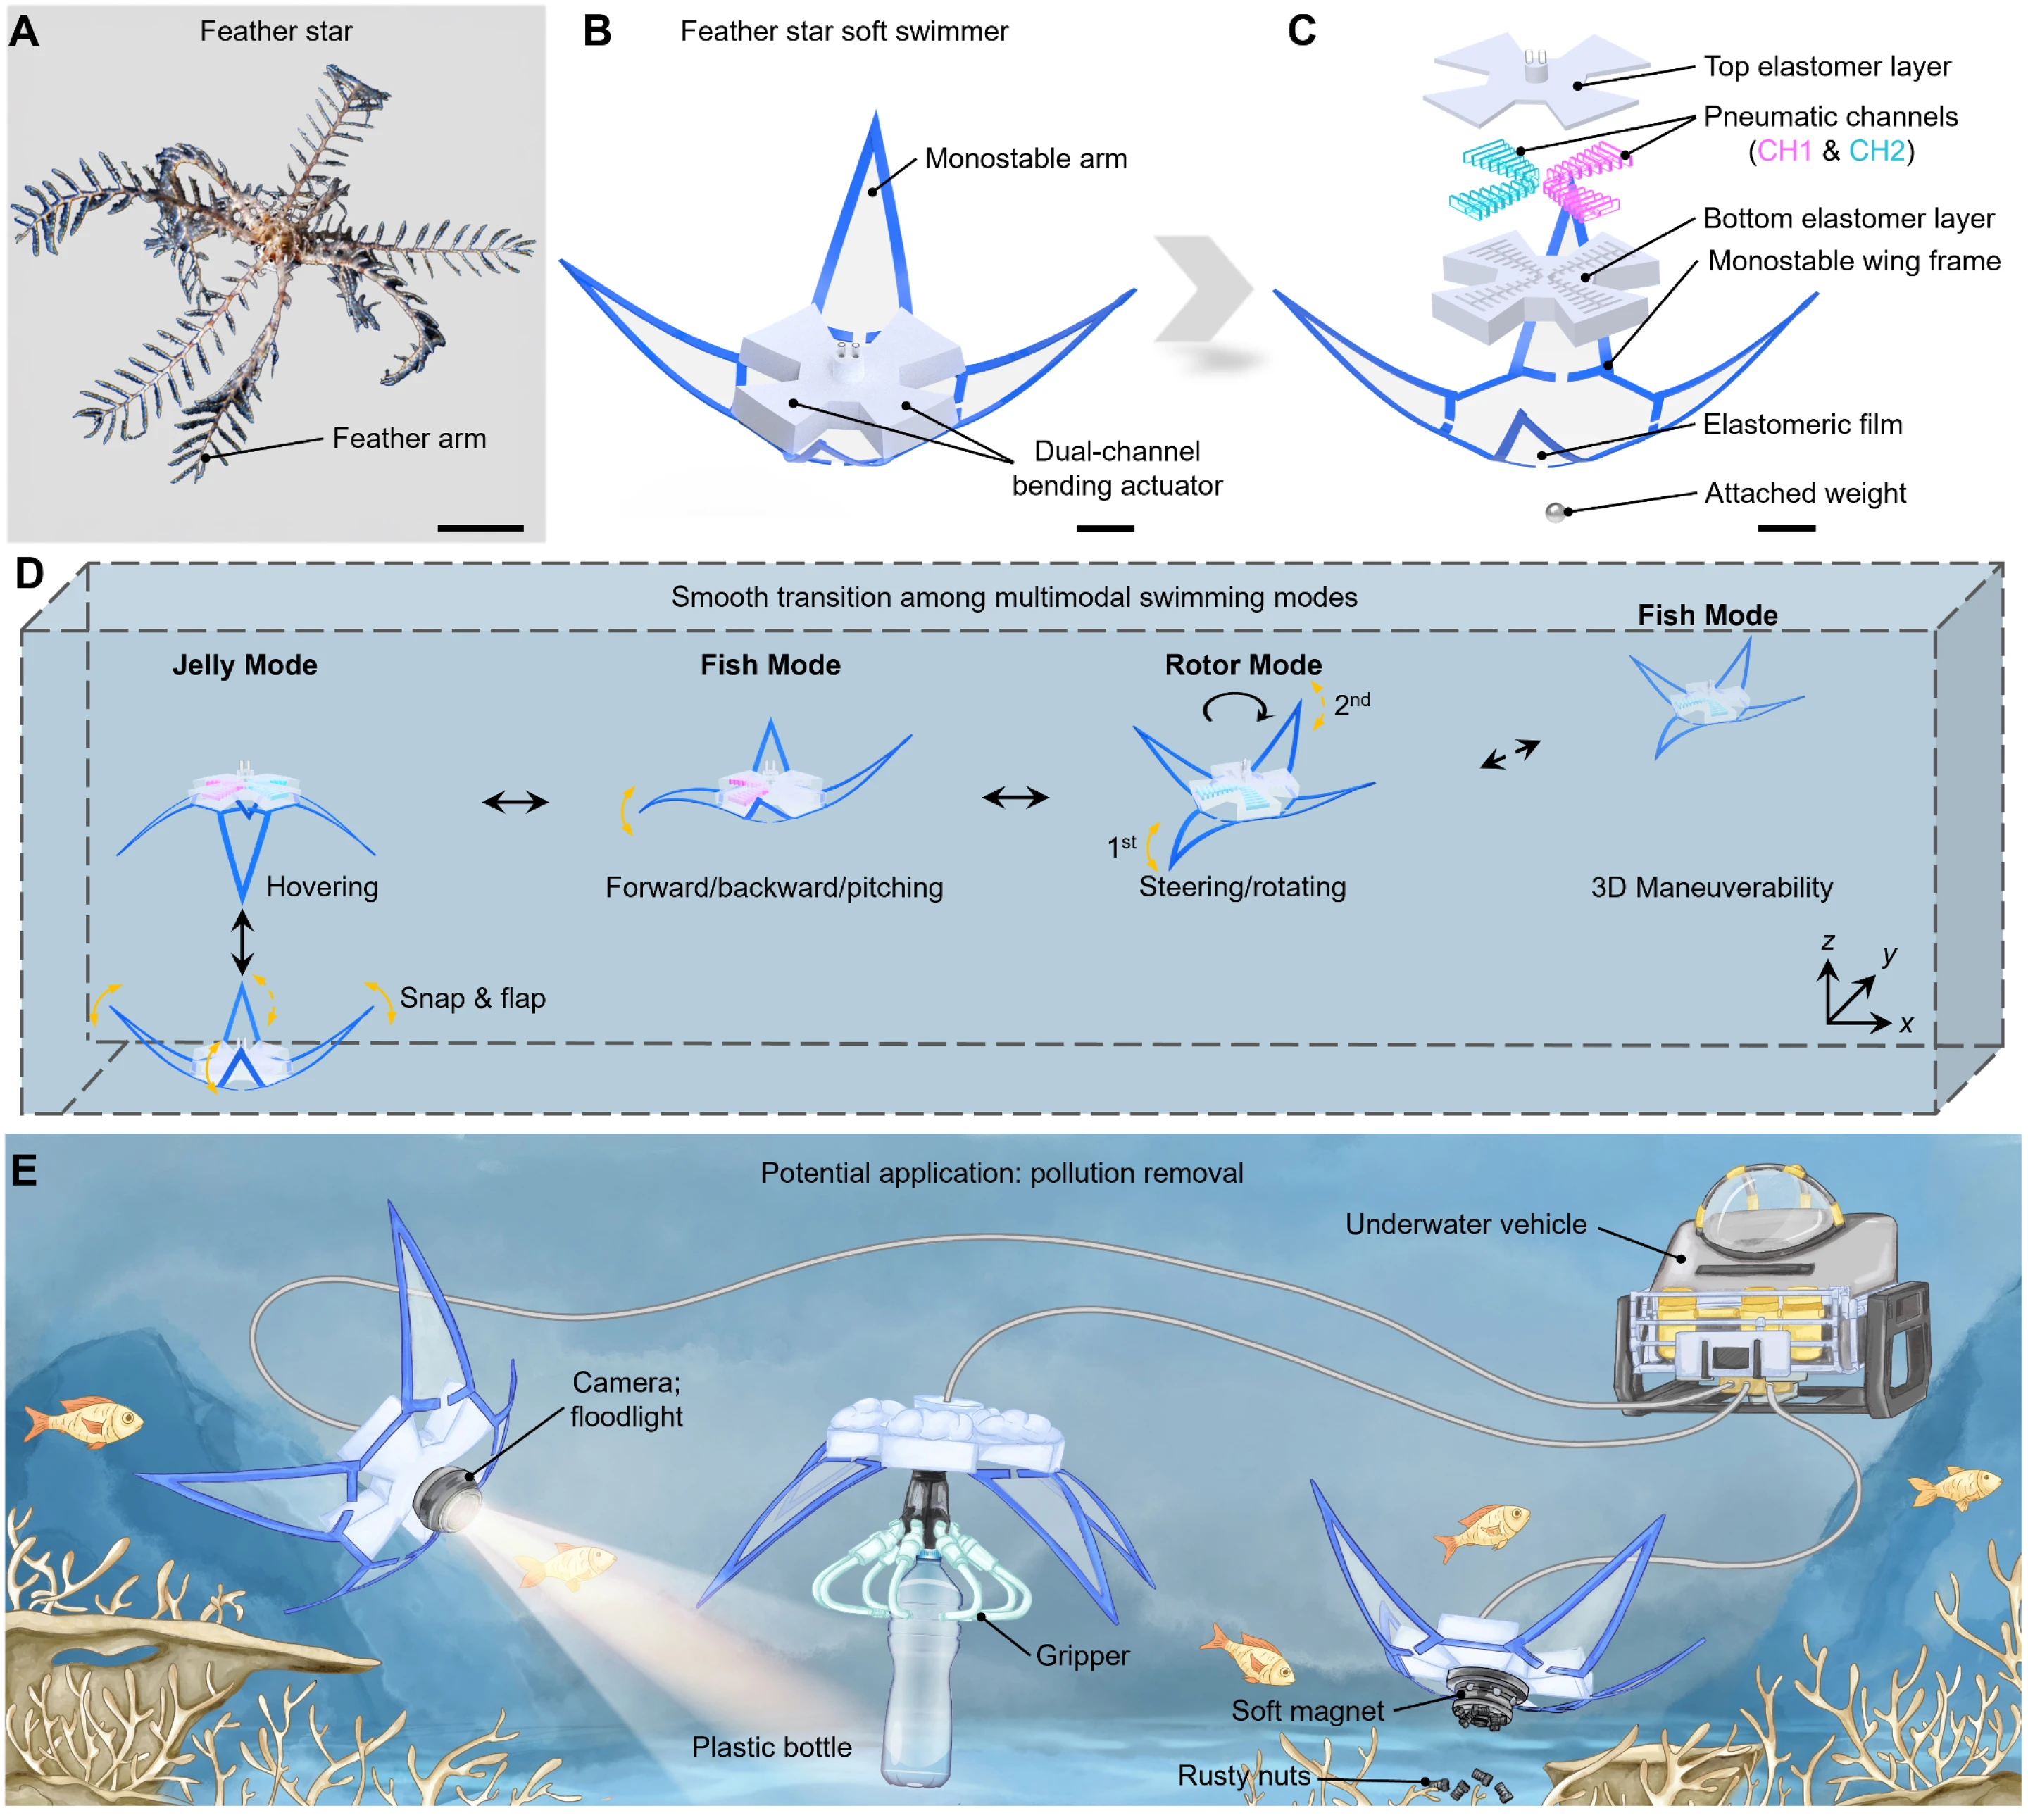
O novo robô consiste em um corpo central e quatro estruturas flexíveis semelhantes a asas. A parte central integra dois canais de acionamento aerodinâmico independentes, e os quatro membros elásticos da asa são responsáveis por interagir com a água para gerar propulsão e torque rotacional. Ao alterar a forma como os dois canais de acionamento funcionam, o robô pode alternar entre três modos de movimento diferentes.
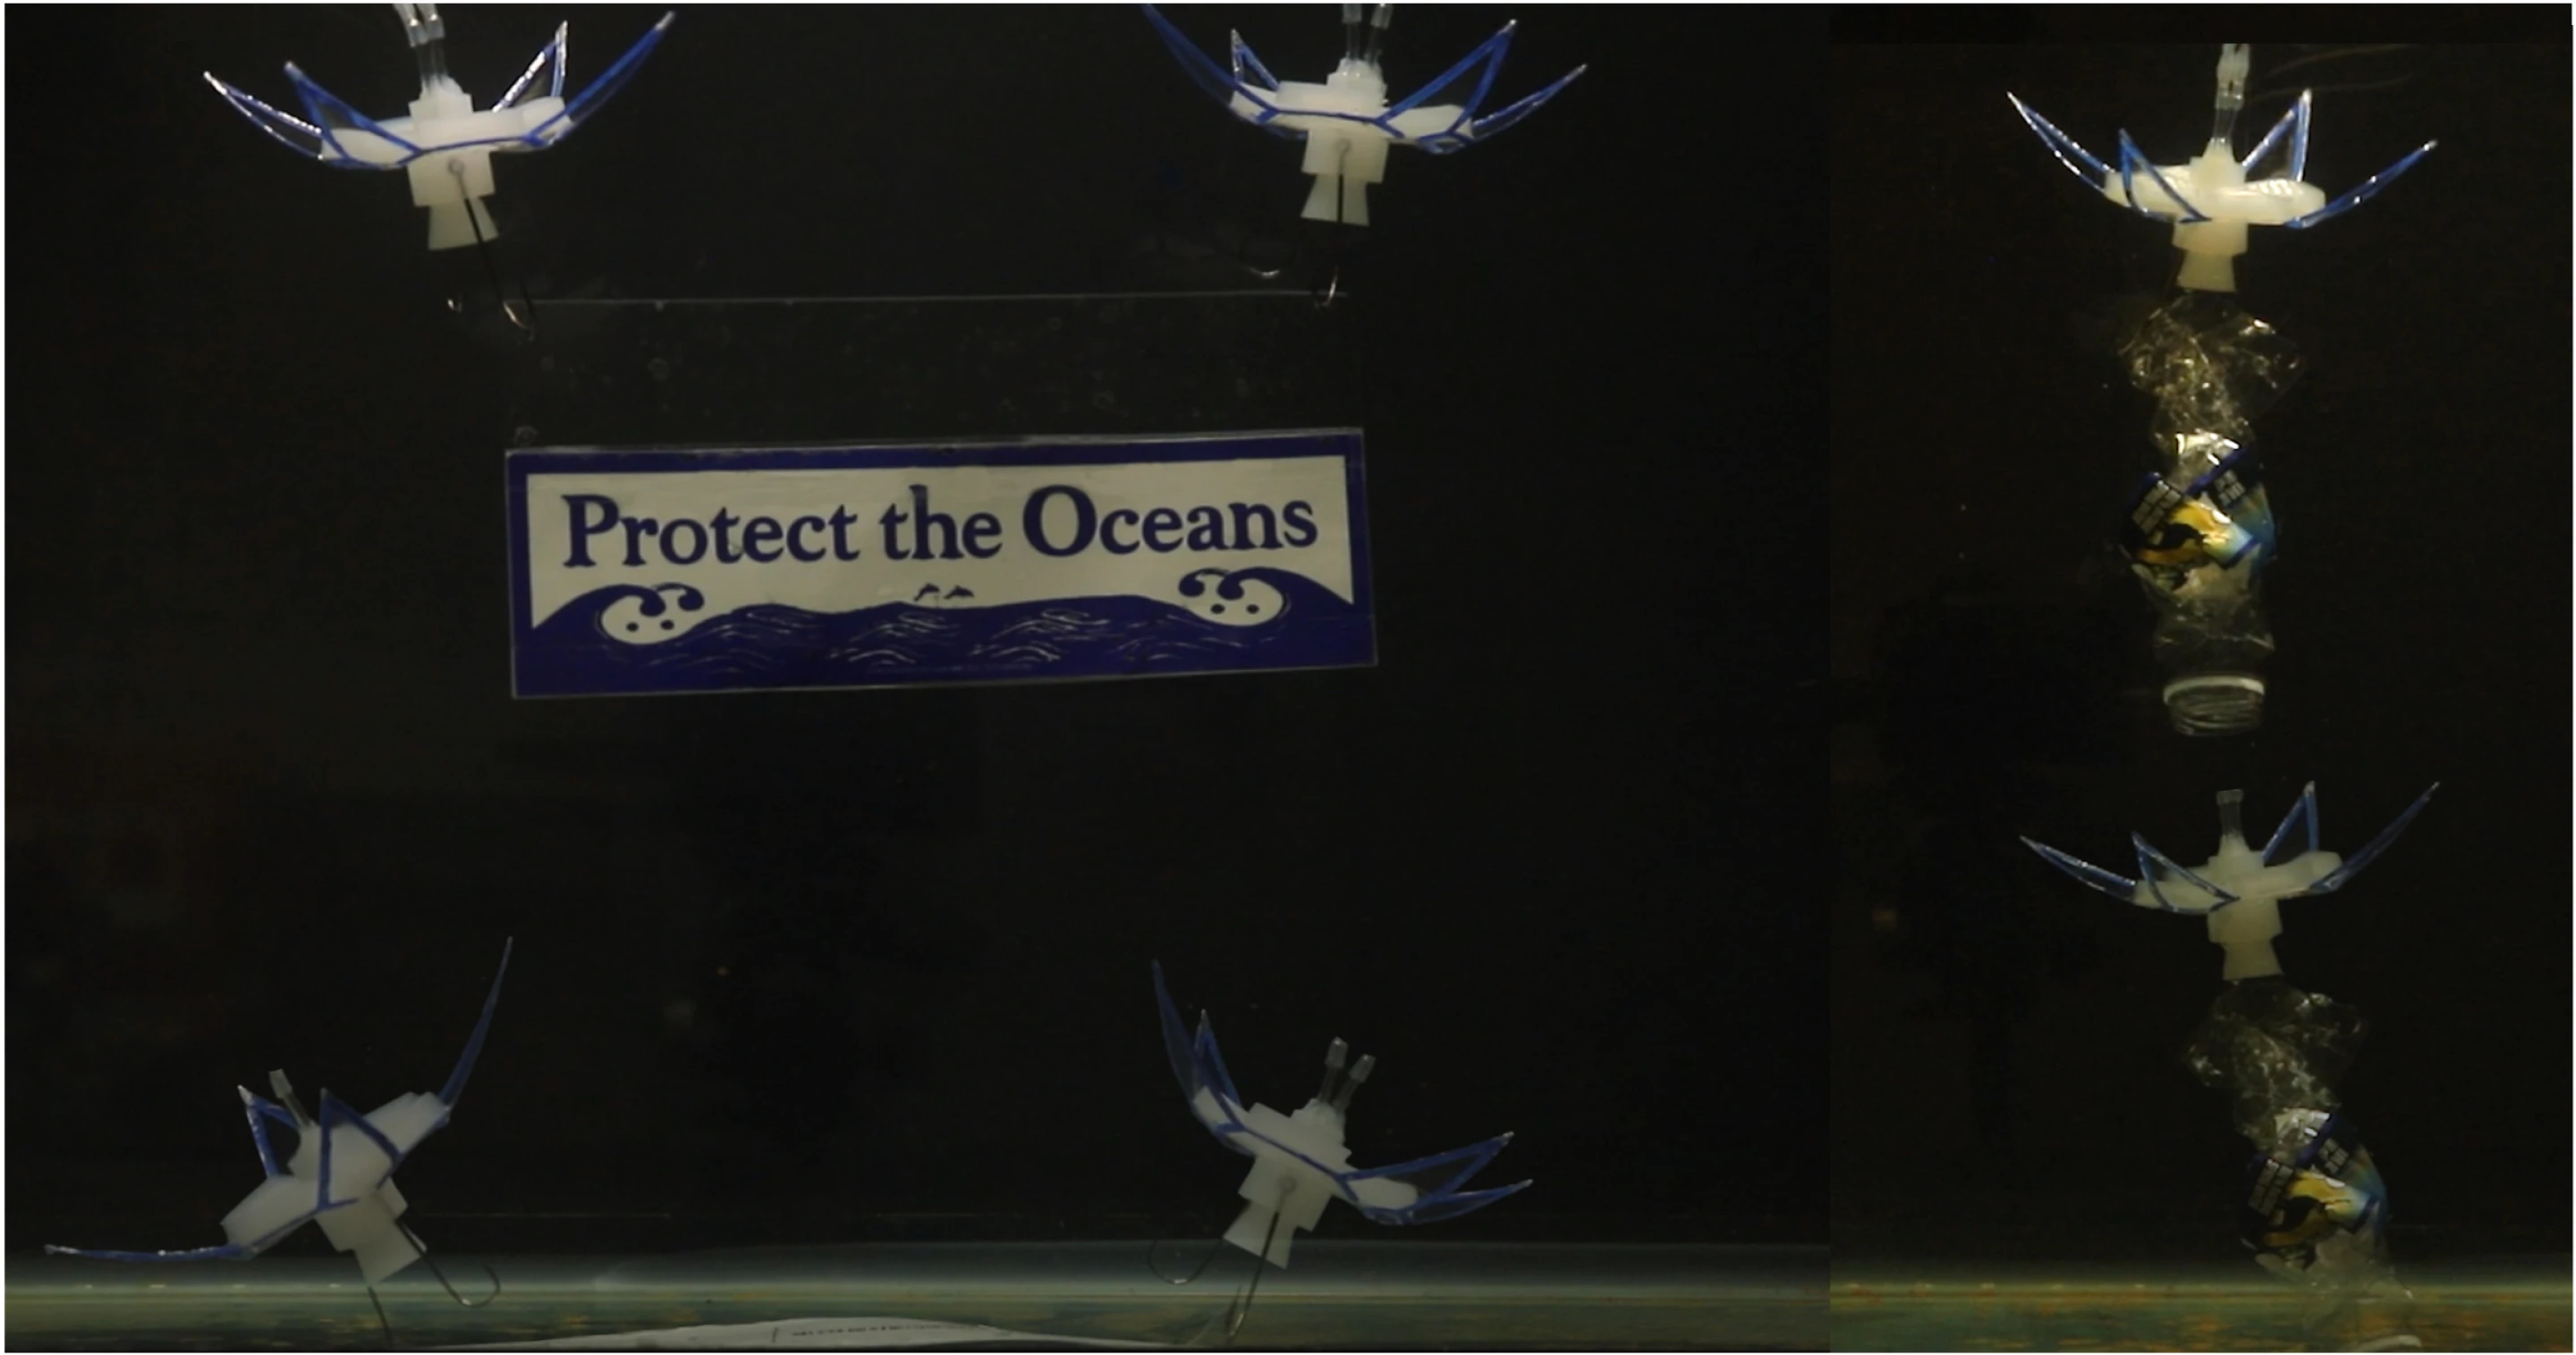
O primeiro modo é chamado de "modo água-viva" pelos pesquisadores. Quando os dois atuadores funcionam ao mesmo tempo, os quatro membros das asas do robô se curvarão rapidamente para baixo, empurrando o fluxo de água e movendo-se para cima. Após a parada do acionamento, os membros das asas retornam à sua forma original em virtude de sua própria elasticidade, e o robô muda seu estado de movimento e se move para baixo. Ao ajustar a frequência de ação, o robô pode continuar a subir e descer, ou pode desacelerar seu movimento e manter um estado quase pairando na água.
O segundo modo é o "modo peixe". Neste momento, os pesquisadores ativaram apenas um dos canais de acionamento, fazendo com que as estruturas de ambos os lados do robô se movessem de forma assimétrica. O balanço de um membro da asa é semelhante ao modo como um peixe usa a barbatana caudal para impulsionar o robô para frente ou para trás. Ao controlar a entrada do drive, a ação de propulsão também pode ser alterada para adaptar o robô a diferentes direções de movimento.
O terceiro modo é o "modo rotor". Os pesquisadores controlam alternadamente os dois canais de acionamento para fazer com que os membros das asas produzam movimentos diferentes em sequência, fazendo com que o robô gire em torno de seu próprio eixo. Esta capacidade permite ao robô ajustar a sua orientação na água, fornecendo a base para subsequentes operações tridimensionais de navegação e orientação.
Esses três modos combinados permitem que o robô se mova em direções como para cima e para baixo, para frente e para trás e rotação. A equipe observou que normalmente, para obter uma amplitude de movimento semelhante, os projetos tradicionais podem exigir pelo menos seis atuadores, enquanto este robô requer apenas dois. A chave está em um conceito de design chamado “inteligência mecânica”.
A chamada inteligência mecânica refere-se à realização de algumas funções de controle através das características físicas da própria estrutura, em vez de deixar todas as ações para motores independentes e sistemas eletrônicos complexos. Neste robô, os membros flexíveis das asas podem retornar rapidamente à sua forma original após serem dobrados sob força. A energia elástica armazenada e liberada na estrutura ajuda o robô a produzir movimentos rápidos e regulares. Os pesquisadores aproveitam essa propriedade para converter a entrada limitada de direção em muitas formas diferentes de movimento.
Este projeto também está intimamente relacionado à direção de desenvolvimento de robôs leves. Os robôs subaquáticos tradicionais geralmente dependem de estruturas rígidas, múltiplos propulsores e sistemas complexos de controle de atitude para completar seus movimentos, enquanto os robôs leves fazem mais uso das capacidades de deformação de materiais flexíveis para interagir com o ambiente circundante. Para equipamentos que precisam operar em ambientes subaquáticos complexos, espera-se que a redução do número de peças mecânicas não apenas simplifique a estrutura, mas também reduza a carga de controle e manutenção.
No experimento, a equipe de pesquisa também analisou mudanças no fluxo de água ao redor quando o robô se movia. Os pesquisadores usaram a tecnologia de velocimetria de imagens de partículas para observar o movimento do fluxo de água e combinaram-na com simulações computacionais de dinâmica de fluidos para estudar as estruturas de vórtices formadas sob diferentes modos de movimento. Essas análises ajudam a explicar como o robô gera propulsão por meio de oscilações dos membros das asas e como os movimentos rotacionais criam os torques correspondentes.
Resultados experimentais mostram que a velocidade máxima de natação do robô atinge 1,64 comprimentos de corpo por segundo e sua velocidade máxima de rotação é de 90 graus por segundo. Os pesquisadores também relataram um valor mínimo de 17,6 para sua métrica de custo de transporte, que mede o consumo de energia necessário para a movimentação de um robô. Resultados relevantes mostram que é viável usar estruturas simples para alcançar movimento multimodo, mas estes dados experimentais não significam que tenha atingido todos os requisitos de desempenho exigidos para operações oceânicas reais.
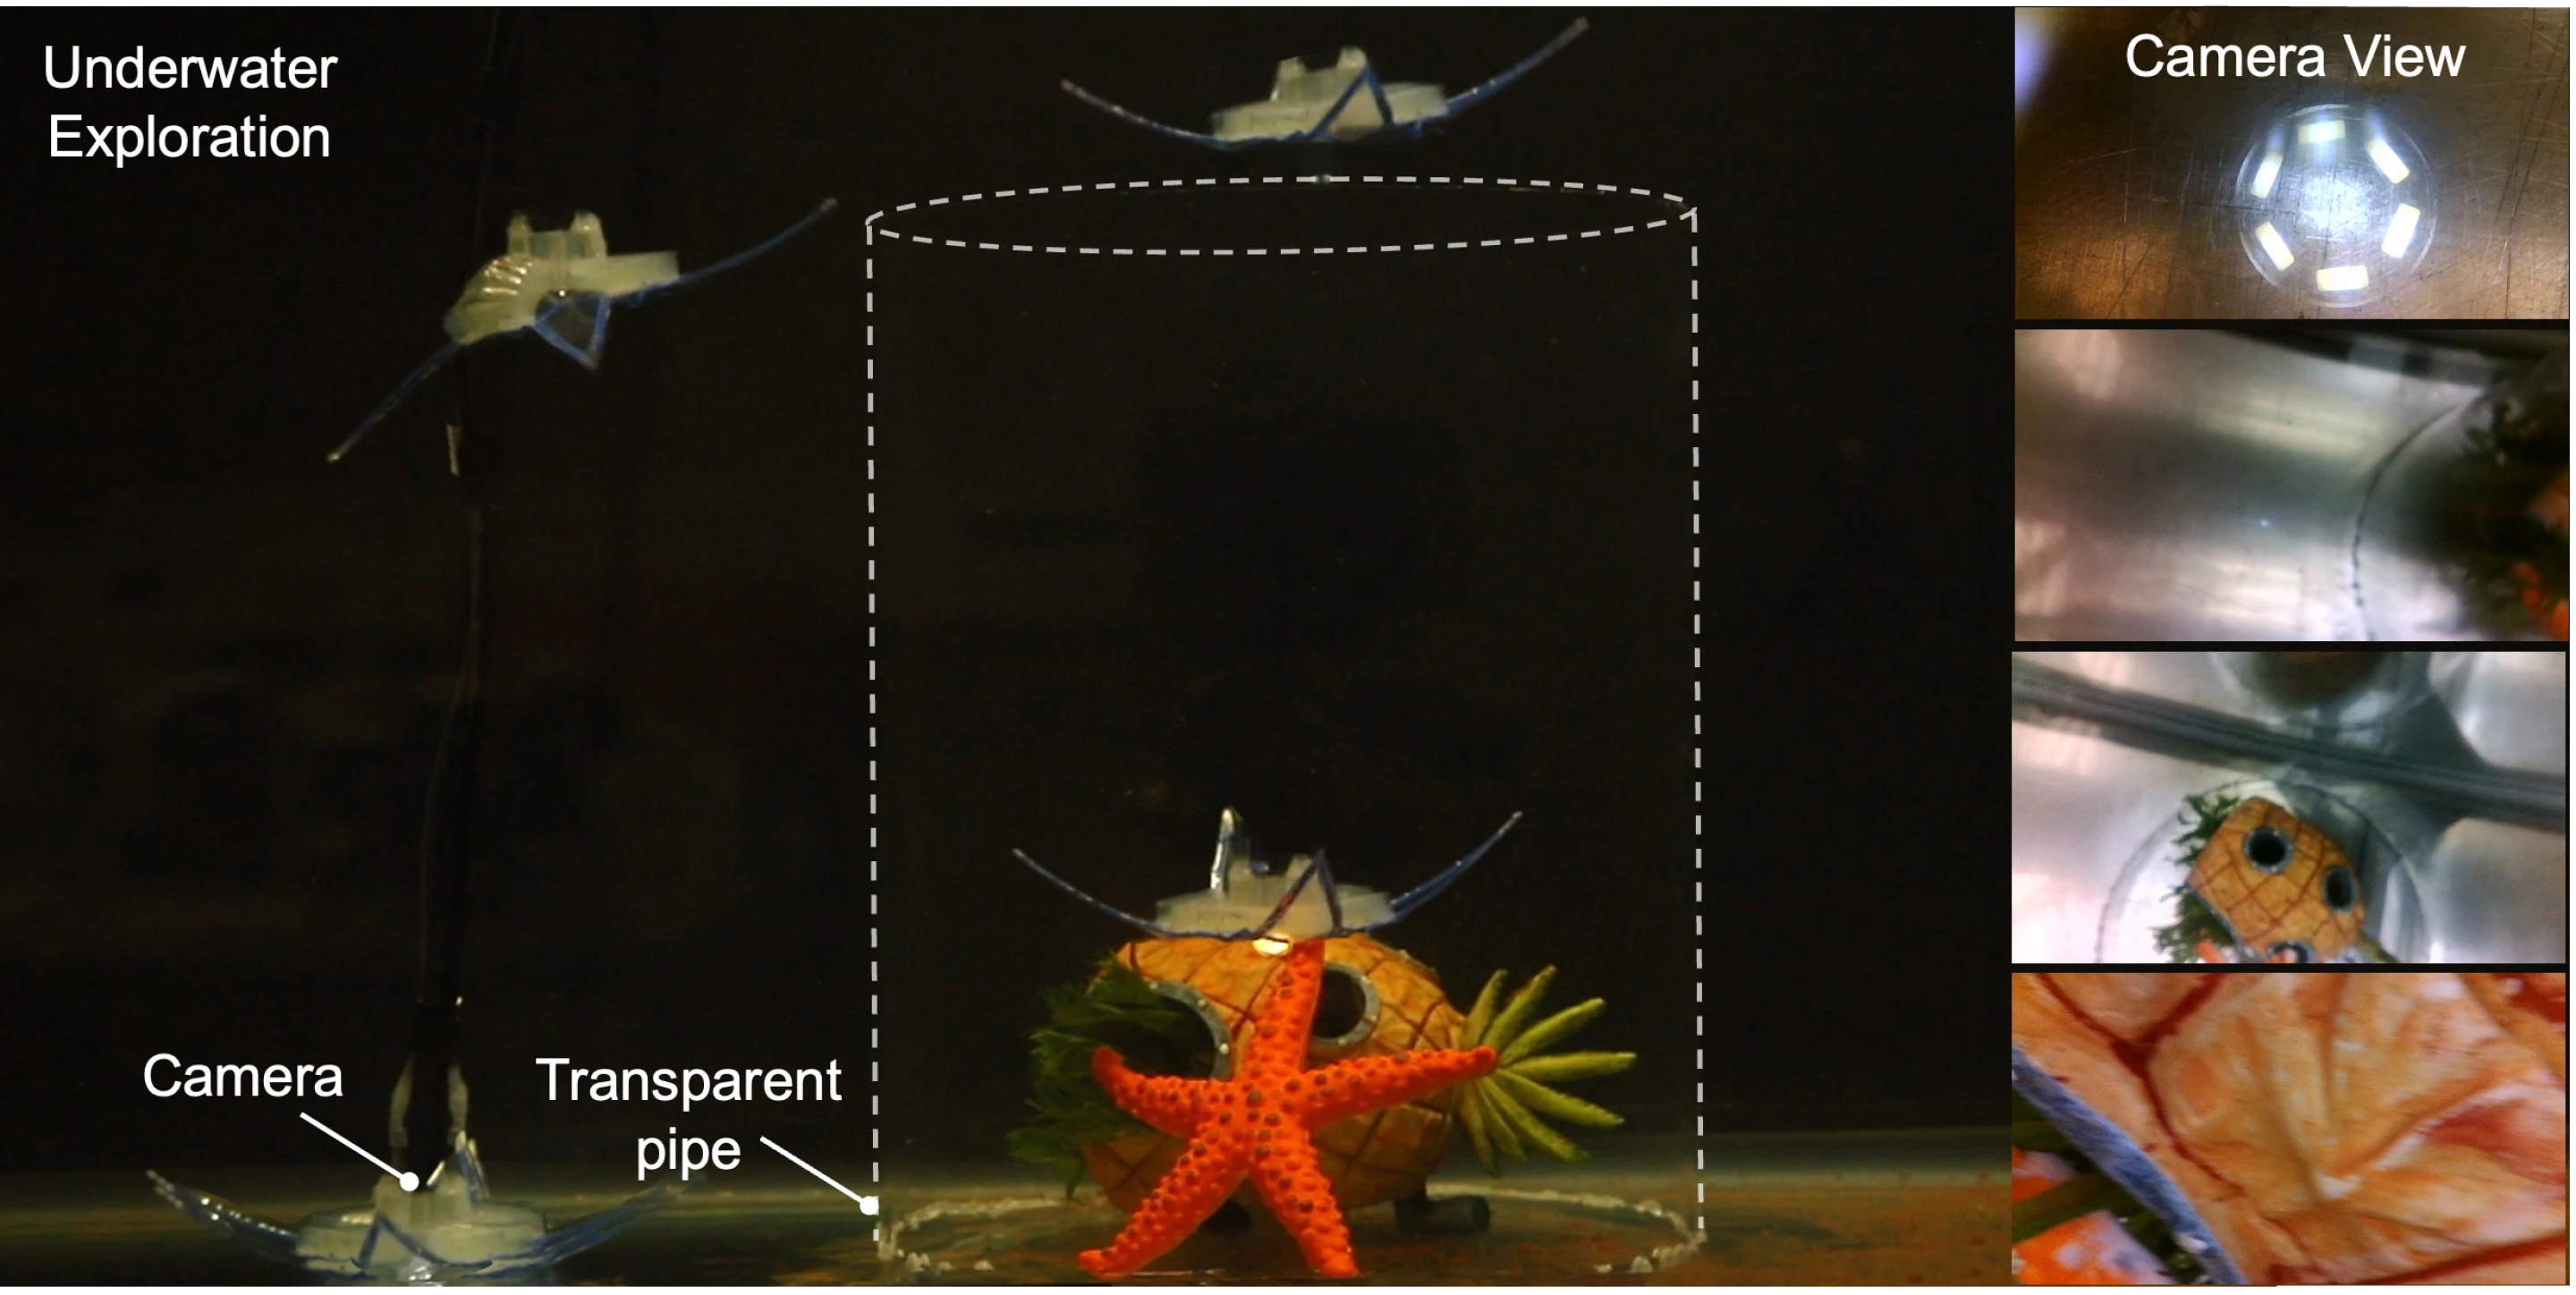
A equipe de pesquisa demonstrou alguns usos potenciais da plataforma, incluindo o transporte de câmeras subaquáticas para explorar o ambiente, o transporte ou levantamento de objetos subaquáticos e a permissão para que vários robôs trabalhem juntos. Ao adicionar câmeras, pinças ou outros equipamentos auxiliares, os futuros robôs poderão ser usados para tarefas como monitoramento ambiental subaquático, pesquisas de poluição marinha e recuperação de itens subaquáticos.
Os pesquisadores também prevêem que vários robôs possam realizar tarefas juntos. Por exemplo, um único robô é responsável por observar e localizar objetos, enquanto outros robôs auxiliam no transporte ou coleta de objetos. No entanto, essas aplicações ainda são direções potenciais de desenvolvimento, e as capacidades de operação de longo prazo do robô, o tempo de resistência, os métodos de comunicação e a estabilidade em fluxos de água complexos em ambientes oceânicos reais precisam de verificação adicional.
Atualmente, o robô ainda depende de acionamento pneumático. A equipe de pesquisa disse que o trabalho de acompanhamento incluirá o desenvolvimento de uma versão totalmente sem fio e a colaboração com pesquisadores de outras áreas para explorar cenários de aplicação mais específicos. A tecnologia sem fios ajudará a reduzir as restrições de conectividade entre equipamentos e sistemas de controlo externos, mas também introduzirá novos desafios no fornecimento de energia, controlo e comunicações subaquáticas.
O resultado desta pesquisa foi publicado na revista de acesso aberto "Science Advances", e o artigo é intitulado "Robô nadador de corpo mole minimamente acionado imitando crinóide com crista de penas para alcançar manobrabilidade tridimensional multimodo". A pesquisa mostra que os robôs não precisam necessariamente adicionar motores, sensores e sistemas de controle continuamente para obter maior capacidade de manobra. Ao projetar racionalmente estruturas flexíveis e fazer pleno uso das características de elasticidade e movimento do próprio material, sistemas mecânicos relativamente simples também podem realizar ações complexas.
Para o campo da robótica subaquática, esta ideia pode ter um significado mais amplo. No futuro, os investigadores poderão aprender com os mecanismos de movimento de mais organismos marinhos para desenvolver robôs leves com estruturas mais simples e métodos de movimento mais diversos, para que possam desempenhar um papel em tarefas como monitorização ambiental, exploração subaquática e operações espaciais complexas.
Comentários