Resumo:
A equipe de pesquisa da Universidade Fudan desenvolveu um filme de polímero ultrafino preso aos pés do robô, que pode gerar eletricidade diretamente quando toca um solo específico e determinar o material e a rugosidade da superfície sob os pés a partir dos sinais elétricos. O estudo foi publicado na National Science Review. Ele visa o problema de fornecimento de energia que os microrobôs enfrentam há muito tempo: os pesquisadores apontaram que um microrobô pesando cerca de 1,7 gramas só pode rastejar por cerca de dois minutos usando uma bateria comercial; se a vida útil da bateria for estendida para duas horas, o peso da bateria representará cerca de 94% do peso total do robô, excedendo em muito as capacidades de densidade de energia das baterias de lítio existentes.
Esta camada de “pele” é feita de poliacrilato de potássio reticulado e forma uma película diretamente no pé do robô. A espessura é de cerca de 135 mícrons e a área pode ser reduzida para cerca de 1 milímetro quadrado. Ele não usa fricção ou pressão para gerar eletricidade, mas uma fonte de energia eletroquímica aberta: depois que a sola do pé entra em contato com superfícies ativas como alumínio e zinco, o material terrestre libera elétrons; a camada de reação de platina/carbono na membrana usa oxigênio e água no ar para receber elétrons para formar uma corrente elétrica, e a reação para imediatamente após levantar o pé. Em outras palavras, o robô consome a energia química do material de contato, e a superfície metálica será gradualmente oxidada, ao invés de obter “eletricidade livre” que pode ser sustentada indefinidamente.
A equipe de pesquisa relata que o filme pode atingir uma densidade de potência de 133 miliwatts por centímetro quadrado na superfície de zinco e 103 miliwatts na superfície de alumínio, cerca de uma ordem de magnitude maior do que as microbaterias típicas; os materiais disponíveis também incluem silício, estanho e chumbo. O tamanho do robô experimental é de aproximadamente 6,7 x 5,7 centímetros. O relatório da pesquisa mencionou que acumulou mais de 10.000 passos, com testes contínuos que duraram cerca de 150 dias, e caminhou mais de um milhão de passos após consumir cerca de 2 gramas de alumínio. A equipe também demonstrou o robô subindo em uma placa de metal inclinada, acendendo um LED e acionando um transmissor Bluetooth; a membrana pode funcionar em ambientes tão baixos quanto 20 graus Celsius negativos e tão altos quanto 80 graus Celsius, e ainda pode descarregar após ser deixada com 20% de umidade relativa por 48 horas.
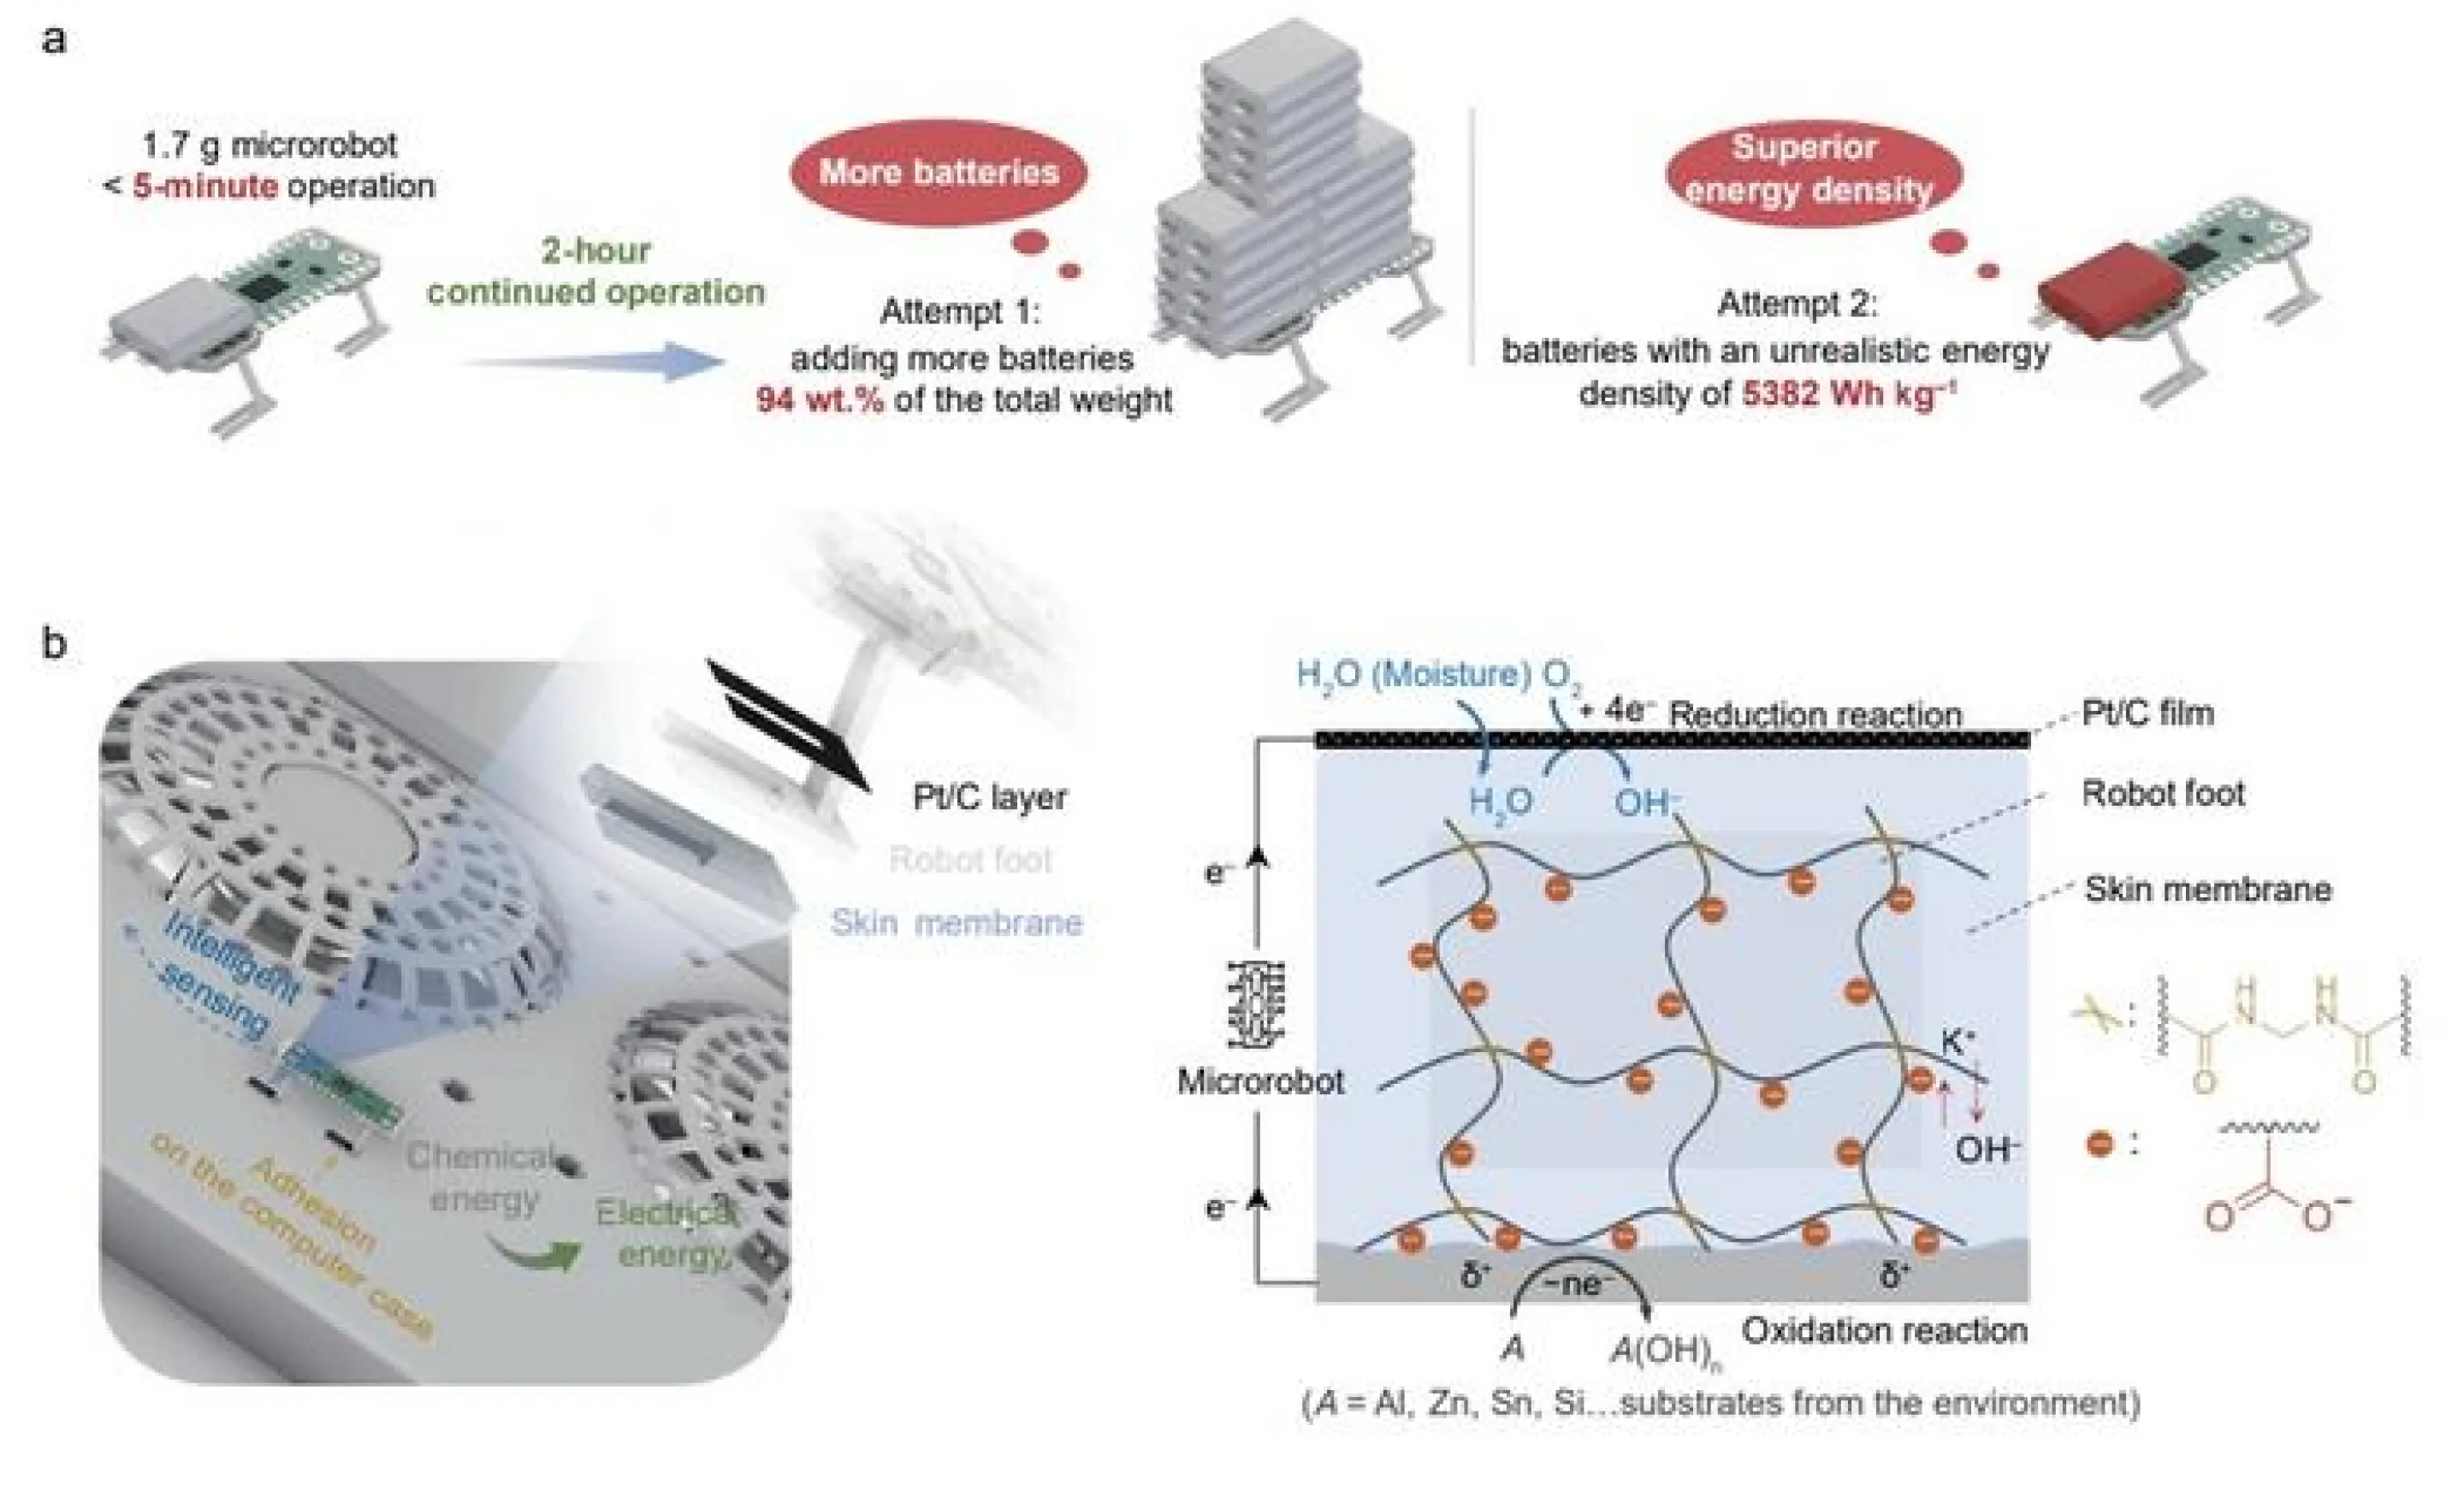
Este filme também possui uma função de detecção. Diferentes superfícies de solo causam diferentes velocidades de reação eletroquímica e migração de íons, o que produzirá sinais elétricos distinguíveis; mudanças na rugosidade da superfície também alterarão o sinal, portanto espera-se que o robô identifique o ambiente e encontre ativamente um caminho mais adequado para a extração de energia. No entanto, superfícies quimicamente inertes, como plástico, vidro, solo e tecido orgânico, não podem ser alimentadas diretamente, por isso os investigadores adicionaram pequenos supercapacitores como amortecedores nessas áreas. A operação a longo prazo também será afetada por alterações eletrolíticas, e o hidróxido de potássio precisa ser suplementado durante os experimentos para manter o desempenho.
Atualmente, este ainda é um protótipo de fonte de alimentação e sensor em fase de laboratório. A pesquisa mostra um teste de rastreamento na superfície de um material específico e não é um produto que já possa ser usado para busca e salvamento em áreas de desastre, inspeção de instalações nucleares ou implantação comercial. Seu valor potencial reside em tornar os microrrobôs menos dependentes de baterias volumosas ou fontes de energia externas, mas se a missão real pode continuar a operar também dependerá dos materiais de superfície disponíveis, da manutenção do eletrólito e do design do buffer de energia no ambiente.
Comentários