
Resumo:
Uma equipe de pesquisa da Escola de Engenharia Tandon da NYU desenvolveu um robô anfíbio chamado WorMa que muda seu centro de gravidade bombeando água entre a cabeça e a cauda, permitindo que a mesma máquina suba colinas, passe por cima de degraus e nade na água. O estudo foi publicado na revista “Advanced Robotics Research”. Os pesquisadores disseram que esta é a primeira vez que um robô de ondas demonstra a capacidade completa de transformação do terreno da terra para a água e depois da água para subir até a costa.
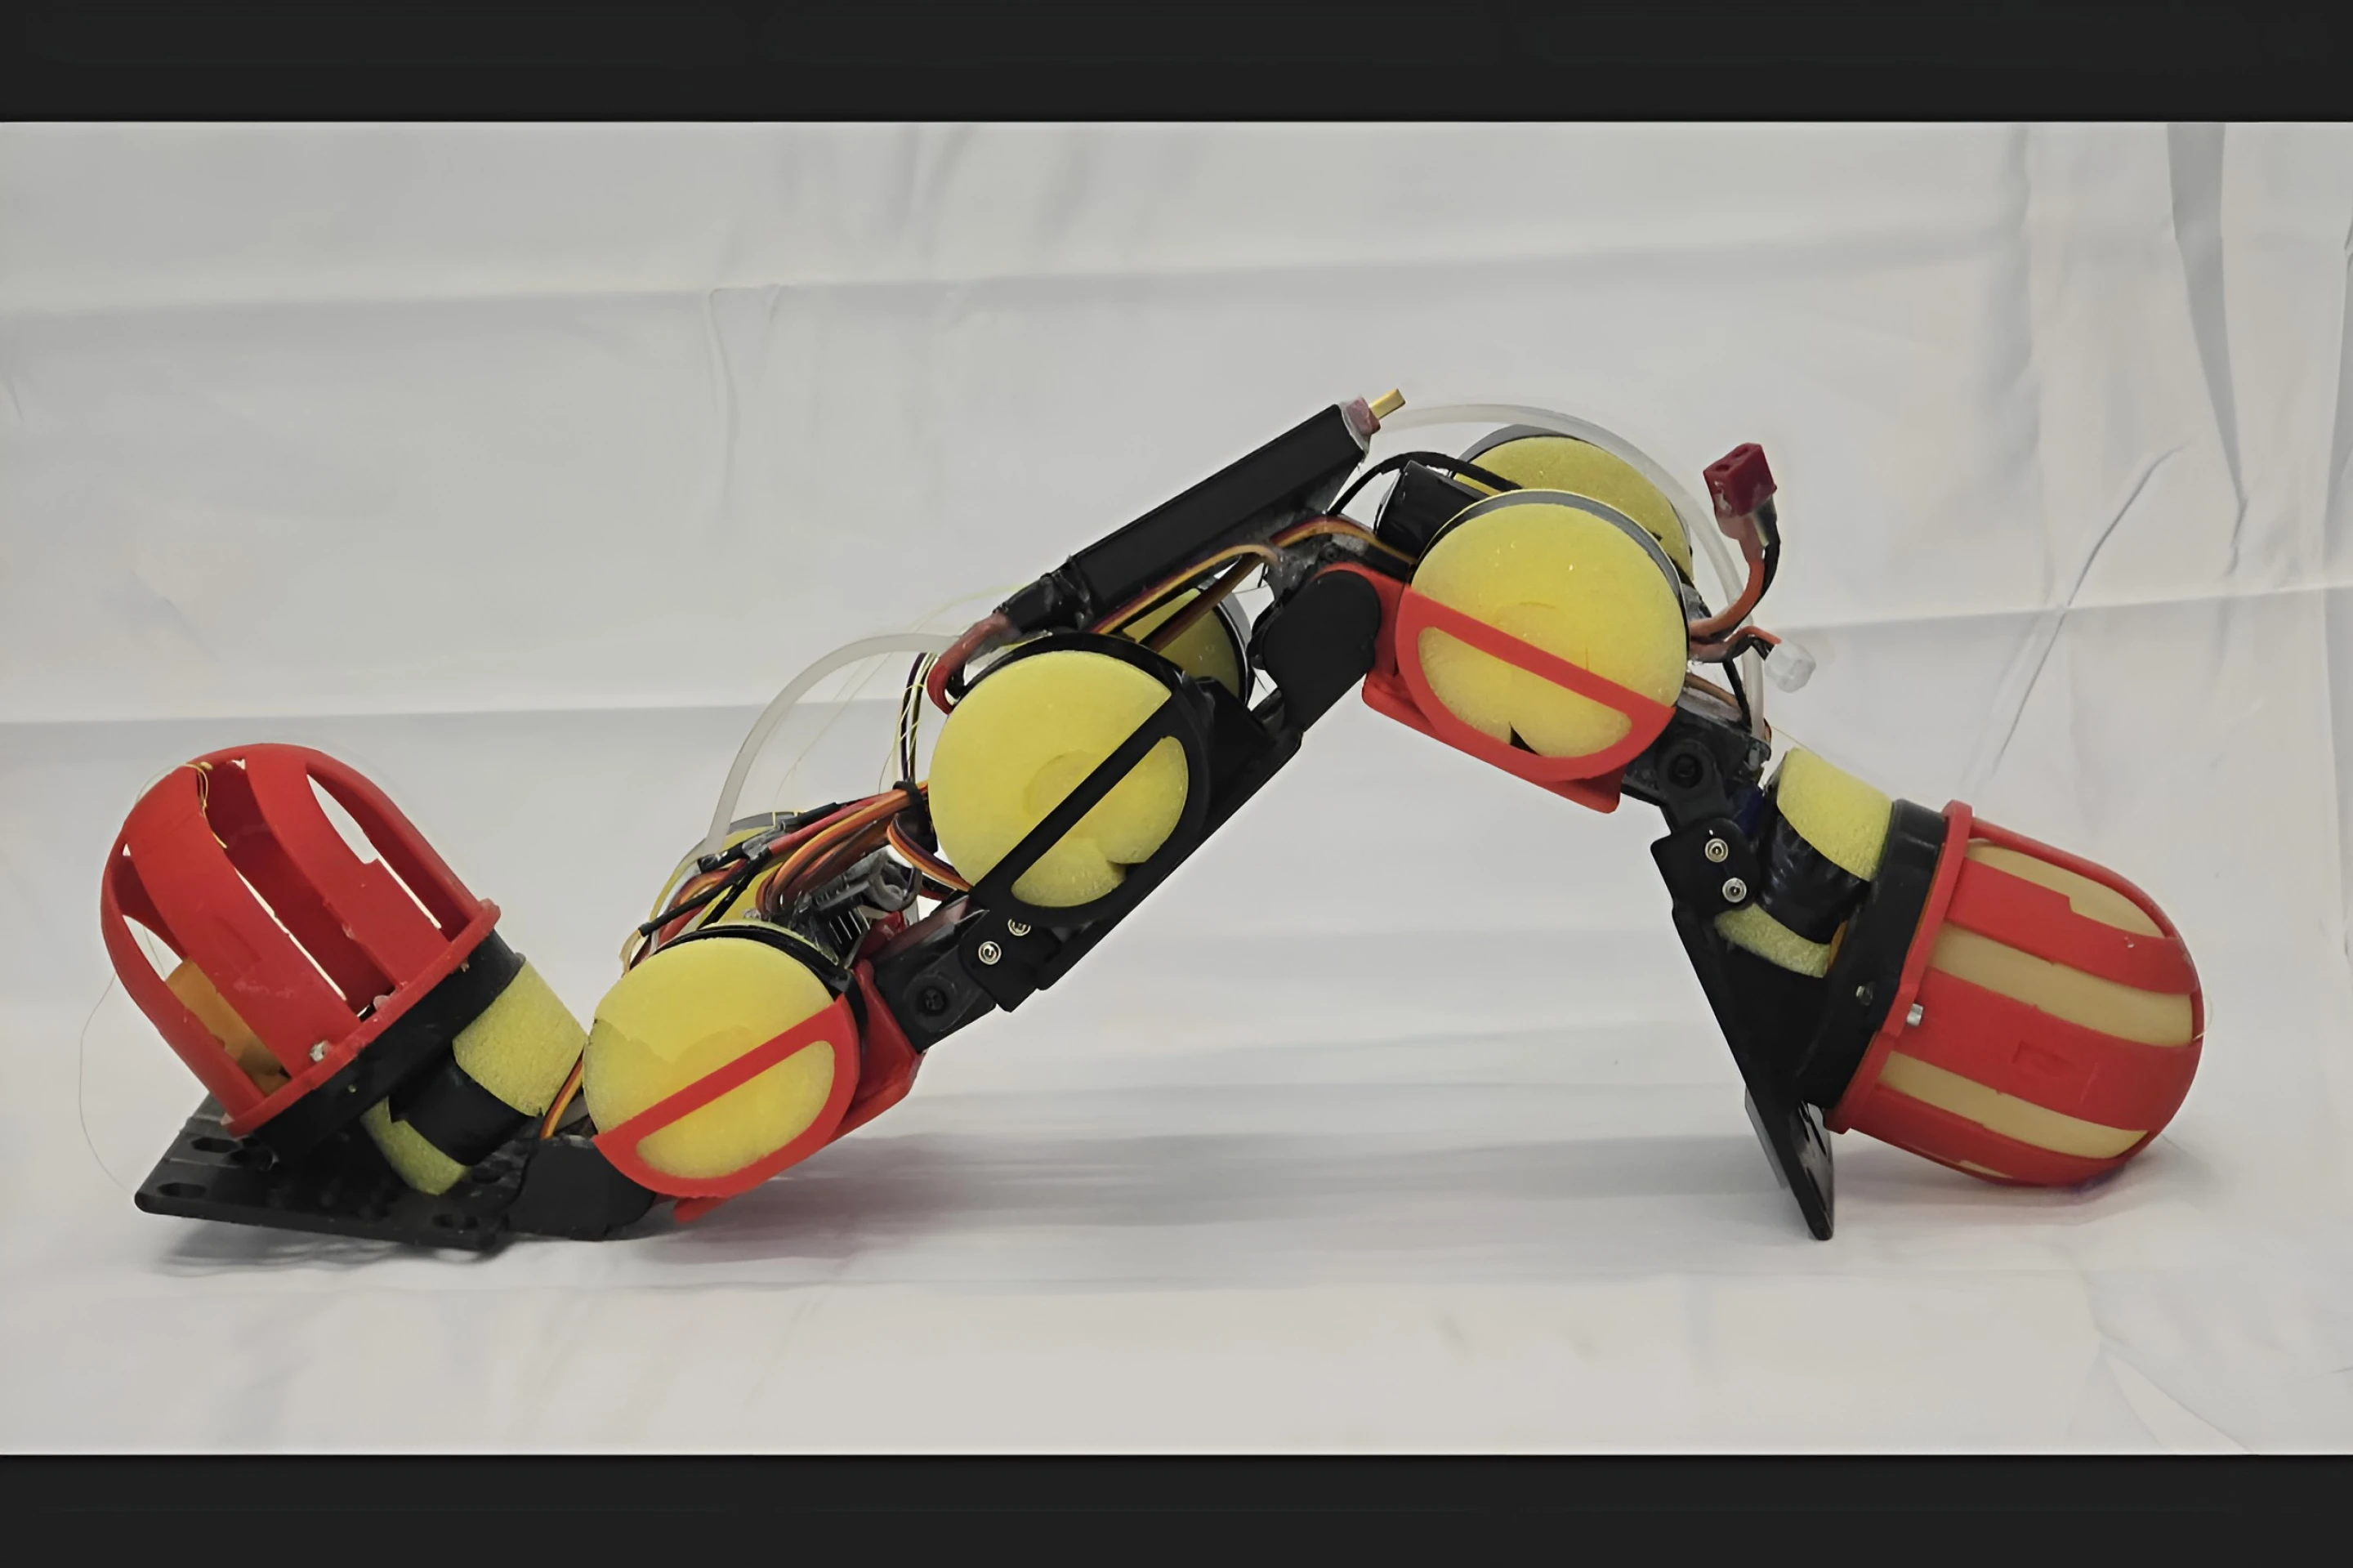
WorMa tem 50 cm de comprimento, 13 cm de largura, 10 cm de altura e pesa cerca de 1.063 kg. É composto por cinco bielas rígidas e quatro juntas. Cada um é equipado com uma bexiga d'água de balão de látex na cabeça e na cauda, e uma bomba peristáltica de 12 volts no meio, que pode transferir cerca de 300 gramas de água entre as duas extremidades, o equivalente a 28% do peso total do robô. Materiais flutuantes de espuma são instalados em ambos os lados da fuselagem e há almofadas de fricção de silicone na parte inferior. A equipe de pesquisa permitiu manter basicamente a mesma marcha ondulante em diferentes terrenos, alterando principalmente a pressão sobre o solo e o estado de flutuabilidade ajustando a posição da água.
Ao subir uma encosta, a água é bombeada em direção à cabeceira, aumentando a pressão e o atrito entre a extremidade frontal e o solo. No experimento, a configuração com cabeça pesada permitiu que o robô subisse com sucesso uma inclinação de 19,5 graus, que foi a única solução na configuração de teste que conseguiu ultrapassar a inclinação mais íngreme; seu consumo de energia por unidade de distância de movimento também foi pelo menos 33% menor do que outras configurações de centro de gravidade. O oposto é verdadeiro na água, onde mover a água até a cauda permite que o robô nade mais rápido, com uma velocidade máxima 26% mais rápida e 52% mais eficiente do que uma configuração com cabeça pesada. Apenas a configuração com cabeça pesada proporcionou tração frontal adequada ao subir encostas saindo da água.
Os degraus exigem ajuste contínuo do centro de gravidade, e uma configuração fixa de peso na cabeça ou na cauda não pode ser usada para subir sozinho. O robô primeiro move a água para a cabeça para aumentar a aderência, depois move a água para a cauda, levanta a cabeça e deixa a cauda empurrar o corpo para frente; depois que as articulações da cabeça e do pescoço tocam a borda do degrau, ele bombeia a água de volta para a cabeça e puxa a cauda para cruzar o obstáculo. Com a ajuda dessa sequência de movimentos controlada remotamente pelos pesquisadores, WorMa subiu degraus de até 15 centímetros e completou um percurso composto por terreno plano, degraus, declives e águas abertas.
Atualmente, ainda é um protótipo de laboratório e não tem a capacidade de identificar o terreno de forma autônoma e selecionar seu centro de gravidade. A transferência completa de água leva cerca de 110 segundos e os ajustes só podem ser realizados como operações discretas mais lentas, em vez de respostas em tempo real. O desempenho do movimento no relatório de pesquisa não inclui o tempo gasto na transferência do volume de água; o robô ainda não resolveu problemas como a deriva lateral na água. A equipe está considerando aumentar a velocidade das bombas e adicionar sensores e controles de circuito fechado. No futuro, este projeto, que utiliza fluidos internos para redistribuir o centro de gravidade, poderá ser utilizado para monitoramento ambiental e inspeções de instalações em costas, pântanos ou áreas inundadas, mas esses usos ainda estão previstos.
Comentários