Resumo:
À medida que os drones entram cada vez mais em áreas como inspeções industriais, monitoramento agrícola e pesquisa e exploração científica, um método de movimento robótico aparentemente simples, mas que economiza mais energia, está atraindo atenção renovada. Uma equipe de pesquisa da Universidade de Washington anunciou recentemente um robô saltador em miniatura chamado “DirectHop”. Seu design é inspirado em criaturas saltadoras naturais, como as pulgas, mas adota uma rota técnica completamente diferente dos robôs semelhantes existentes.
Os pesquisadores apontaram que, em muitos cenários, o consumo de energia do movimento de salto é muito menor do que o do voo. Tomemos como exemplo os insetos. Os mosquitos precisam consumir energia continuamente para manter o vôo, enquanto as pulgas só precisam liberar energia no momento da decolagem para completar seu movimento. Teoricamente, a eficiência energética do salto pode ser quase duas ordens de grandeza maior do que a do vôo. Isto significa que, no futuro, um grande número de pequenos robôs saltadores baratos poderá ser capaz de realizar tarefas complexas a um custo muito inferior ao dos drones, como a procura de fugas de gás em refinarias de petróleo, a monitorização da irrigação e fertilização em terras agrícolas e até mesmo a realização de missões de exploração planetária.
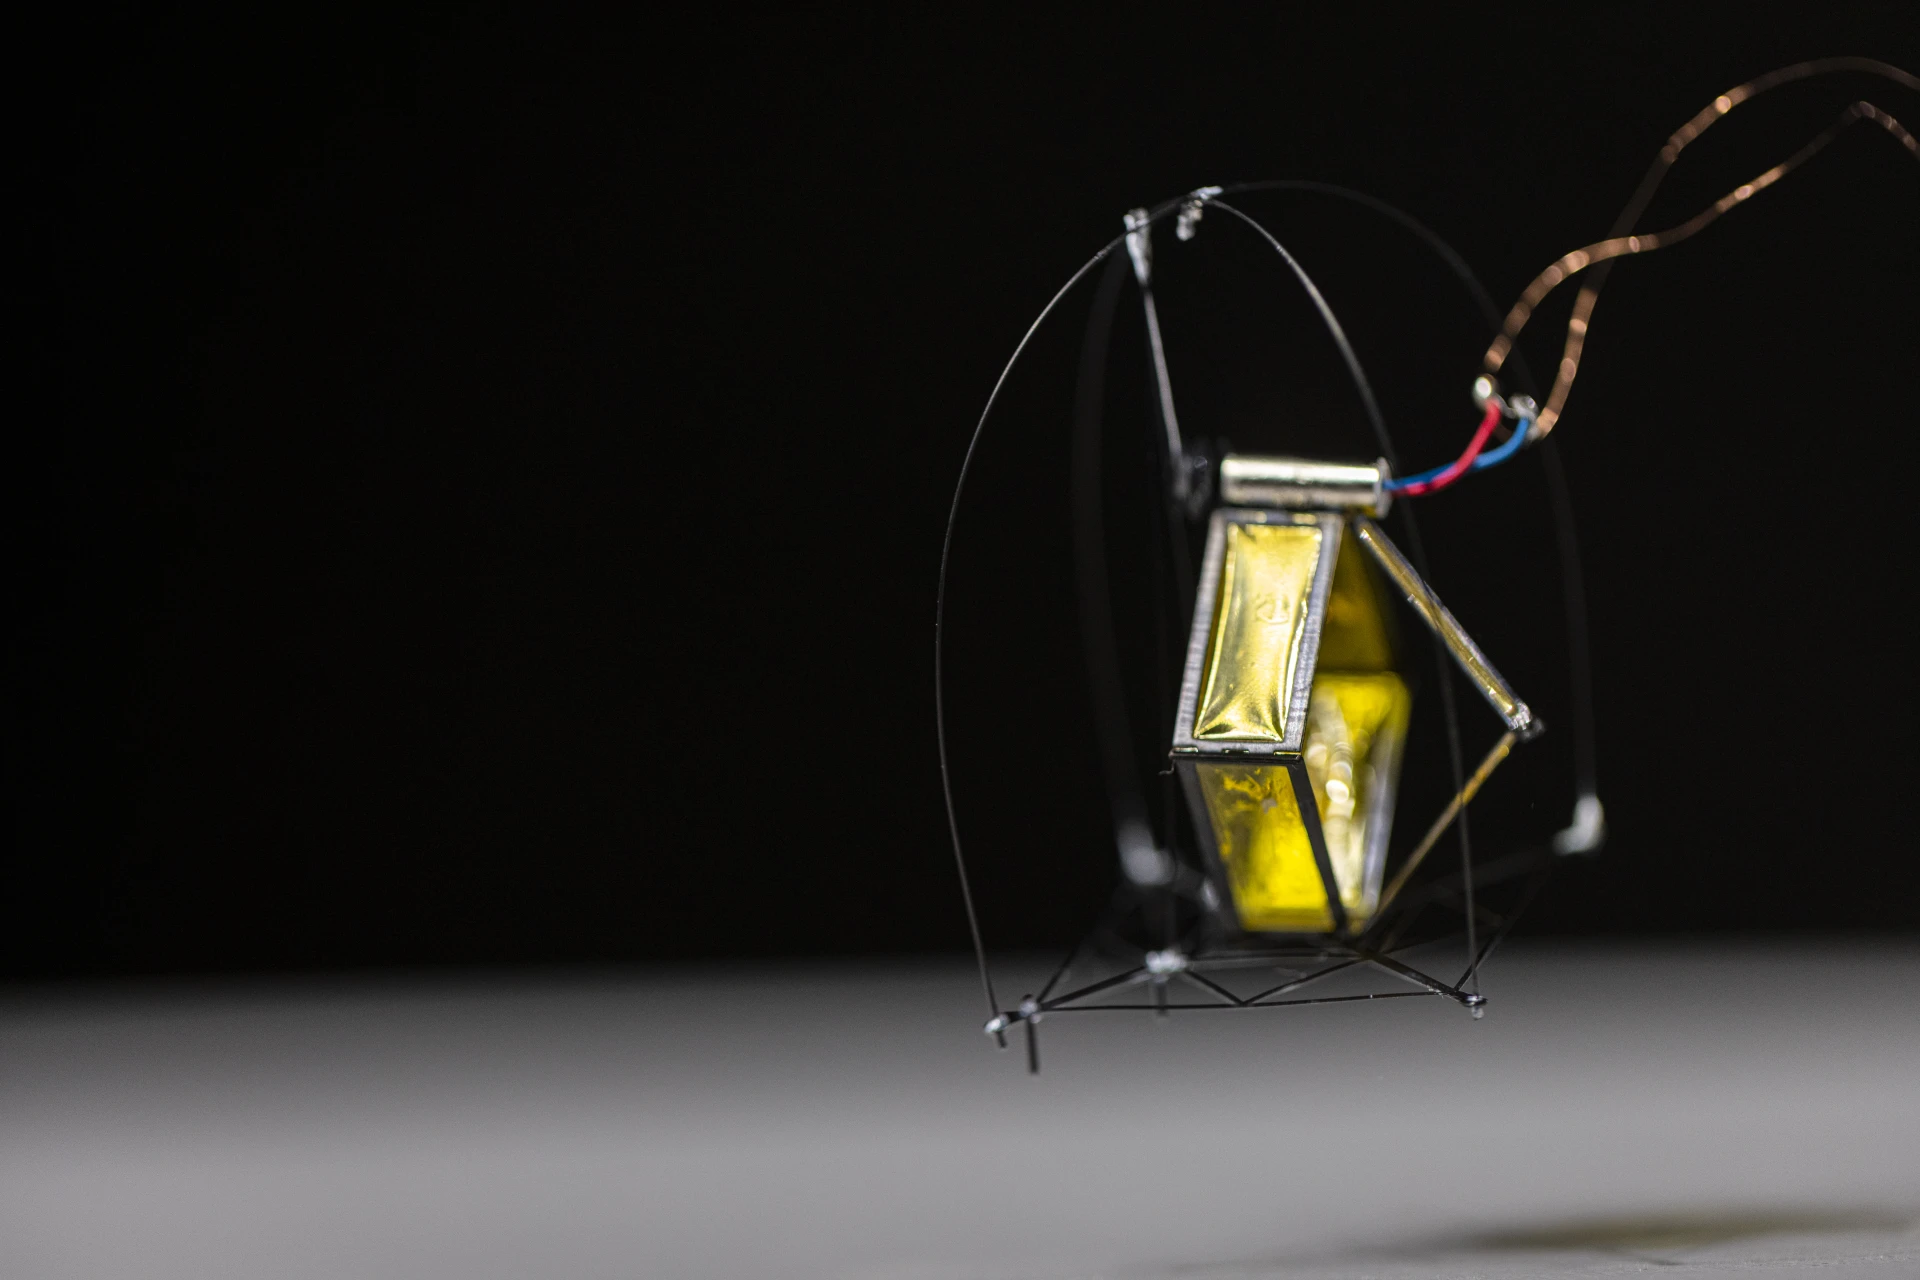
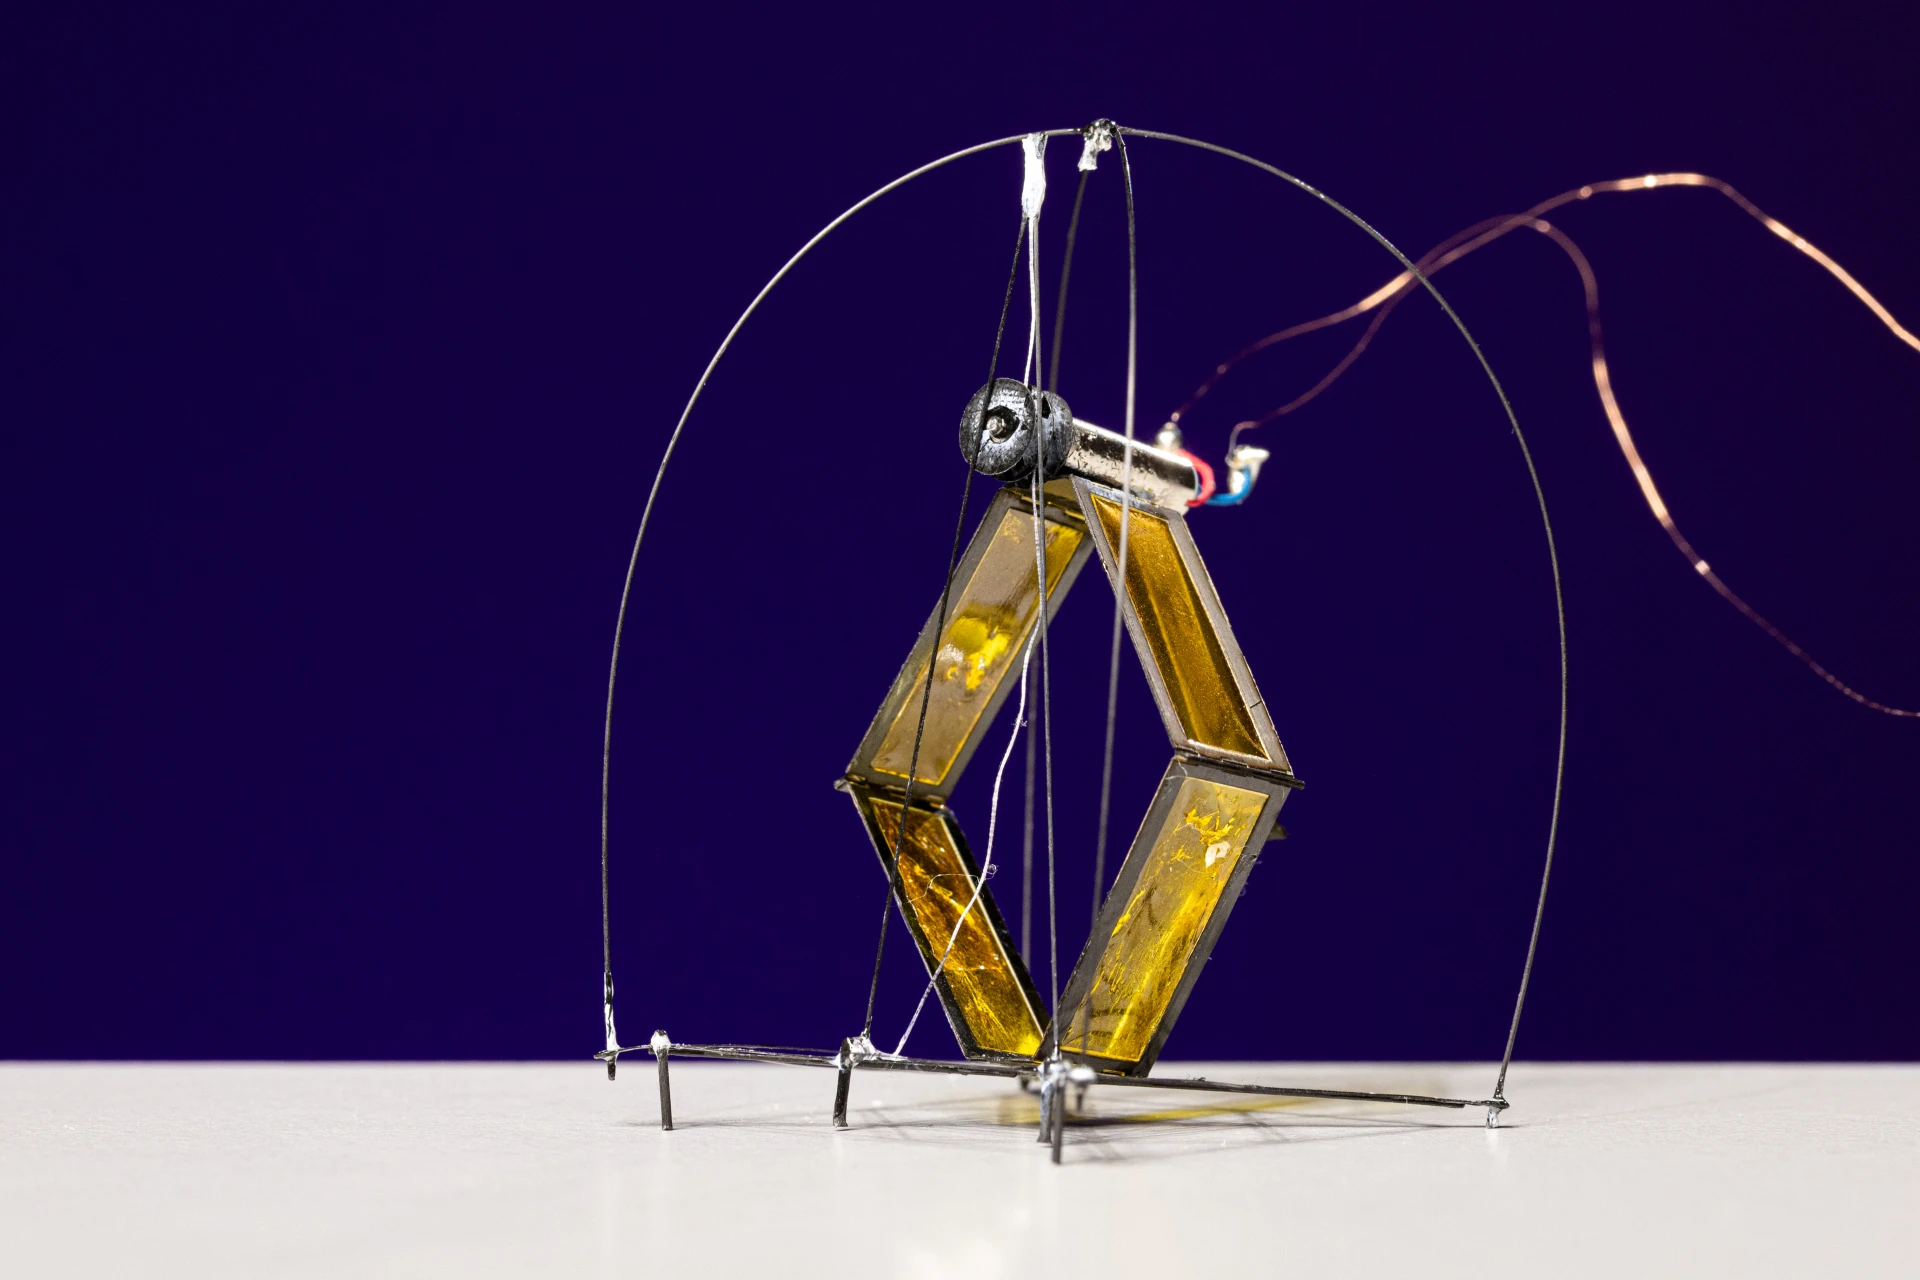
Para testar esse conceito, os engenheiros da Universidade de Washington desenvolveram o DirectHop. O robô pesa cerca de 1 grama e tem apenas o tamanho da palma da mão. Ele pode completar vários saltos seguidos e sua altura de salto é alta o suficiente para cruzar os degraus de uma escada padrão. O robô usa um micromotor e três pernas dobráveis que trabalham juntas para conseguir uma decolagem precisa, com um erro de controle de altura de apenas centímetros.
Ao contrário da maioria dos robôs saltadores que imitam a estrutura de uma pulga, o DirectHop não usa um mecanismo de armazenamento de energia de mola. Os designs tradicionais geralmente usam molas para armazenar energia e depois liberá-la instantaneamente através da fechadura, alcançando assim incríveis capacidades de salto. Embora esta solução possa realizar saltos de longa distância, é difícil controlar com precisão a altura e a distância de cada salto porque a liberação da mola costuma ser uma ação do tipo “tudo ou nada”. Além disso, a fabricação de estruturas complexas de molas e travas em tamanhos extremamente pequenos é inerentemente desafiadora.
A equipe de pesquisa optou, portanto, por abandonar completamente o sistema de molas e, em vez disso, usou um micro motor DC para acionar diretamente o salto. Os desenvolvedores dizem que descobriram que o motor ultrapequeno pode realmente fornecer aceleração rápida o suficiente para gerar diretamente a energia necessária para a decolagem. Este método está mais próximo do mecanismo de grandes animais saltadores, como sapos, que dependem do esforço direto dos músculos, do que do modelo das pulgas, que dependem do armazenamento e liberação de energia.
A maior vantagem deste design é a controlabilidade. Ao ajustar o modo de operação do motor, o robô pode ajustar livremente a altura do salto, ao invés de poder realizar apenas um modo fixo de ação de ejeção. Os resultados experimentais apresentados pelos pesquisadores mostram que o DirectHop pode ser levemente levantado do chão alguns milímetros, e também pode decolar com força total e pular degraus de escadas comuns.
Além do controle preciso do salto, a equipe de pesquisa acredita que os robôs saltadores autônomos também enfrentam dois outros problemas importantes: a capacidade de virar e a capacidade de se mover continuamente. Muitos microrrobôs tendem a capotar após o pouso e são incapazes de continuar sua missão quando perdem o equilíbrio.
Para resolver este problema, o DirectHop está equipado com um mecanismo especial de rollover. Quando o robô pousa, se sua postura for anormal, ele pode usar o motor para fazer seu corpo balançar e retornar ao seu estado normal de forma autônoma. Os dados de teste mostram que a taxa de sucesso da primeira tentativa de virar do robô é de cerca de 90%.
Ao mesmo tempo, DirectHop também tem a capacidade de recarregar e pular continuamente. Após completar uma decolagem e um pouso, o sistema pode retornar rapidamente ao estado de prontidão e continuar com a próxima ação. O protótipo atual já é capaz de completar múltiplas rodadas de tarefas de salto em sucessão, o que é incomum entre robôs de seu tamanho.
A equipe de pesquisa disse que, de acordo com suas estimativas, o custo de transporte desse robô saltador é muito menor do que o de robôs voadores da mesma escala. Como não há necessidade de pairar continuamente para consumir energia, os robôs saltadores podem apresentar vantagens óbvias em cenários de aplicação futuros que exijam operação autônoma de longo prazo.
No entanto, o DirectHop ainda está em fase de protótipo. Os pesquisadores disseram que embora o robô tenha resolvido os três problemas principais de salto controlável, giro autônomo e salto contínuo, ele ainda precisa superar desafios como integração da fonte de alimentação, controle de direção e navegação autônoma no futuro.
O líder da pesquisa, Sawyer Fuller, disse que, em sua opinião, os três obstáculos técnicos mais difíceis para os robôs saltadores são controlar a distância do salto, virar de forma autônoma e saltar continuamente. DirectHop ultrapassou com sucesso esses limites através de um novo design. À medida que o sistema continua a melhorar no futuro, espera-se que este tipo de micro-robô se torne outra importante plataforma móvel autónoma, além dos drones, desempenhando um papel na indústria, na agricultura, na ajuda humanitária em catástrofes e até na exploração espacial.
Comentários